协作/复合机器人电爪:精准可控,装配加工新利器!
随着“未来工业”向柔性化、人机协同与智能化深度演进,协作机器人(Cobot)与复合机器人(移动+操作一体化)正成为中小制造企业实现自动化升级的核心载体。这类机器人强调安全性、灵活性与高响应性,对末端执行器提出了更高要求:不仅要轻量化、低功耗,更要具备高精度、可编程力控与快速部署能力。传统气动夹爪因依赖气源、缺乏反馈、冲击大等局限,难以匹配协作场景的精细作业需求。而WOMMER沃姆专为协作与复合机器人打造的高集成电动夹爪,凭借精准可控、智能反馈、模块兼容等多重优势,正成为精密装配与柔性加工的新一代利器。
一、为协作而生:轻量高精,赋能人机共融场景
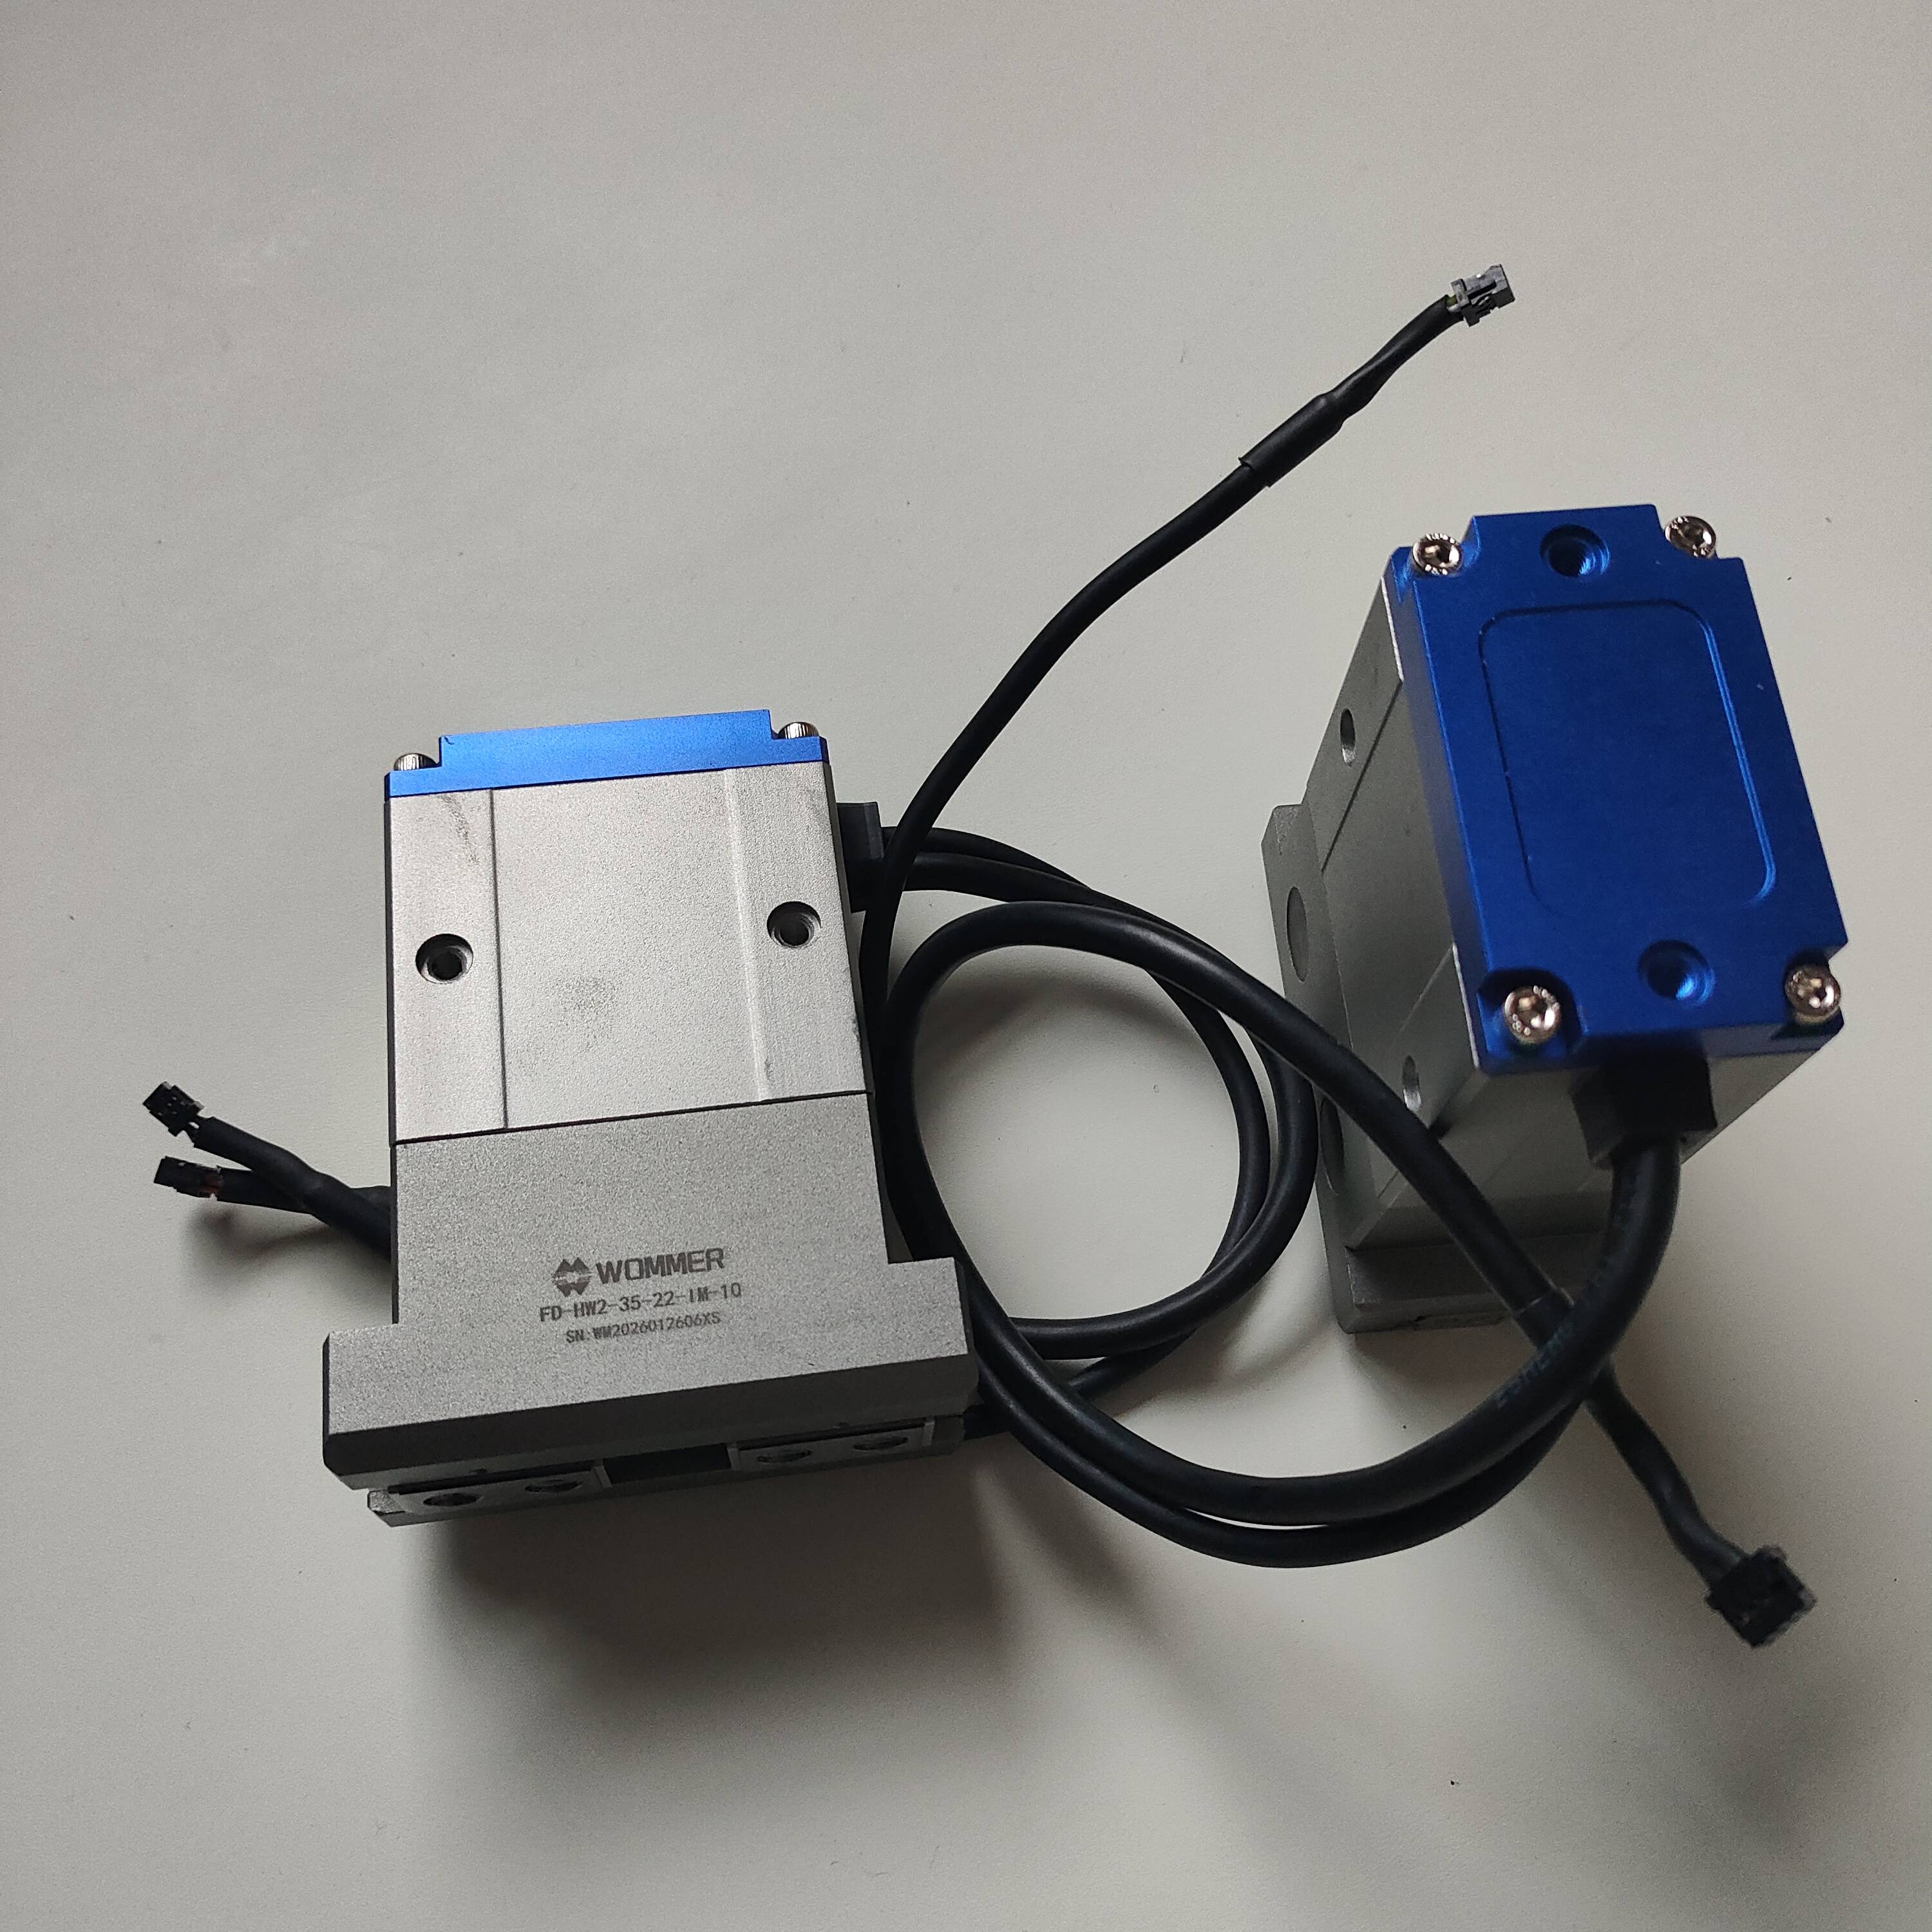
WOMMER沃姆协作机器人专用电爪采用一体化紧凑设计,整机重量低至300g以内,最大限度降低机器人负载负担,延长臂展寿命。其内置高灵敏度编码器与闭环伺服系统,支持0.1N级微力控制与±0.01mm重复定位精度,可轻松完成芯片插拔、连接器压接、光学镜片装配等精密装配任务。用户通过标准通信协议(如Modbus、CANopen)即可在示教器上实时调节夹持力、速度与开合位置,无需额外PLC或复杂气路,真正实现“所见即所得”的直观操作,大幅提升部署效率与作业柔性。
二、智能可控:从“抓得住”到“抓得巧”
区别于传统气动夹爪的“开/关”式动作,WOMMER电动夹爪具备全行程力位双闭环控制能力。在抓取易损件(如PCB板、玻璃盖板、塑料外壳)时,系统可自动识别接触点并动态调整夹紧力,避免压裂或滑脱;在上下料或机器人搬运过程中,还能记录每次抓取状态,形成数据闭环,为产线质量追溯提供依据。产品标配安全断电自锁功能,在突发停机时仍能保持夹持状态,保障人机协作环境下的操作安全。IP54防护等级与低噪音运行特性,更使其适用于洁净车间、实验室及人机共处的开放工位。
三、模块化生态:无缝融入复合机器人系统
面对日益普及的复合机器人(AGV+机械臂一体化平台),WOMMER沃姆提供高度集成的末端解决方案。其电动夹爪可与浮动模块组合使用,在轴向与径向提供柔性补偿,有效应对移动底盘带来的微小定位偏差,确保在动态环境中仍能完成高精度插装任务;搭配机器人快换装置后,可在数秒内切换夹爪、吸盘或专用工具头,支撑多品类混线生产。所有产品均深度适配UR、Franka、节卡、遨博、达明等主流协作机器人及复合机器人平台,即插即用,大幅降低系统集成门槛。
作为国产高品质机器人末端执行器代表品牌,WOMMER沃姆始终以结构设计创新、长期运行稳定性、亚毫米级定位精度与智能化水平为核心竞争力,持续推动协作自动化向更高可靠性与易用性迈进。在智能制造浪潮下,选择WOMMER协作电爪,即是为企业注入一套精准、灵活、省心的智能抓取引擎。
本文核心关键词:协作机器人电爪、复合机器人电爪、精准可控、装配加工、机器人末端执行器、气动夹爪、电动夹爪、浮动模块、机器人快换装置、机器人搬运、上下料、精密装配、自动化产线、WOMMER沃姆、结构设计、稳定性、定位精度、长期耐用性、智能化、国产高品质、高可靠性、未来工业、智能制造、自动化升级
WOMMER机器人末端执行器 欢迎在评论区留言!关注我,我们一起学习一起进步!作者:上海奥特美旭机电科技有限公司