文章由上海程斯智能科技有限公司提供
无人机感知和避让试验机是完全对标GB 42590-2023国家标准打造的专用测试设备,专为无人机DAA(探测与规避)系统的性能验证设计,可在室内构建高保真的低空复杂飞行场景,精准模拟各类动态障碍物与突发飞行冲突,全面量化无人机的障碍物识别率、避让响应速度、路径规划合理性,是无人机避障算法迭代、合规性定型、量产质检的核心关键装备,为大规模超视距飞行筑牢底层安全防线。
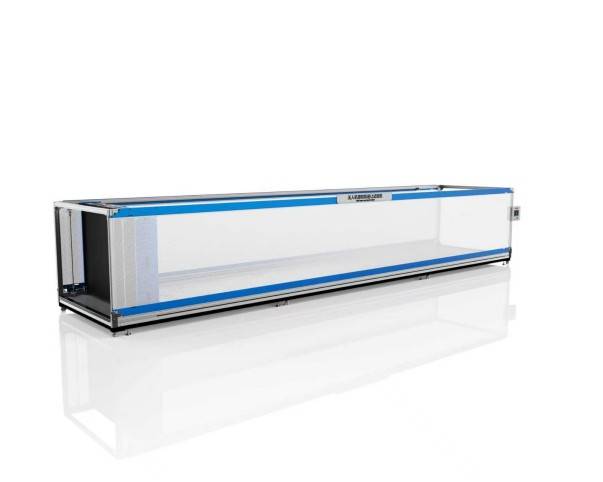
试验机针对无人机搭载的各类避障传感器做了全维度适配,可模拟真实低空环境下的绝大多数障碍物类型:
视觉目标模拟系统可生成分辨率4K、刷新率60Hz的动态光学场景,精准模拟飞鸟、其他无人机、输电塔、楼宇等不同纹理、不同运动速度的障碍物,适配单目、双目、多目视觉传感器的测试需求。
毫米波雷达目标模拟器可输出77GHz频段的动态点云信号,支持同时生成最多10个不同RCS值、不同距离速度的雷达目标,最远模拟探测距离可达3km,覆盖雷达类避障系统的远场探测测试。
激光雷达点云仿真单元可输出128线级别的高精度动态点云,模拟不同材质障碍物的反射率差异,还原树林、线缆、建筑立面等复杂场景的点云分布特征,适配激光雷达避障系统的性能验证。
整套系统支持多传感器信号同步注入,可模拟真实飞行中多传感器融合的复杂环境,避免单一传感器测试带来的结果偏差。
五大核心试验项目,全维度验证避障性能
动态冲突避让测试:模拟相向飞行、交叉穿越、追尾逼近等典型空中冲突场景,精准控制目标机的飞行速度与相遇时间,测试无人机从探测到障碍物到完成避让动作的全流程响应速度,验证其能否在安全距离内完成规避,避免碰撞风险。
复杂环境抗干扰测试:模拟逆光、雾霾、夜间低光照、电磁干扰等恶劣工况,测试无人机避障系统在非理想环境下的感知稳定性,验证其不会因环境干扰出现漏检、误检导致的避障失效。
避让路径合理性验证:记录无人机触发避障后的完整飞行轨迹,校验其避让路径是否符合空域安全规则,不会出现为了避障闯入禁飞区、与周边障碍物发生二次碰撞的问题,验证路径规划算法的安全性。
极限场景容错测试:模拟部分传感器失效、障碍物突然从盲区切入等极端边缘场景,测试无人机避障系统的应急容错能力,验证其在非理想状态下仍能通过降级策略完成告警、悬停或安全避让。
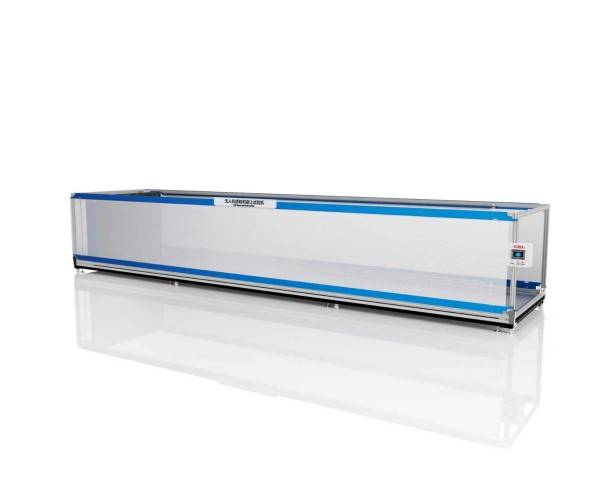
设备配套的数据分析软件可生成可视化的感知避让全流程报告,标注障碍物探测时刻、决策延迟、避让轨迹等关键节点,直观呈现算法短板,辅助研发人员快速迭代优化避障逻辑。整套系统广泛适配无人机研发企业的算法迭代、生产工厂的出厂抽检、第三方检测机构的型式检验场景,为低空无人机的安全飞行提供可靠的技术验证支撑。