步进电机丢步、发热、噪音大?3步选对闭环驱动器稳定生产
在自动化产线上,步进电机一旦丢步,轻则产品尺寸跑偏,重则撞坏模具、整条线停摆。更头疼的是电机发热严重、低速共振导致的异响,这些实际问题直接拉低了良品率和OEE。很多车间师傅选驱动器只看电流和电压,忽略了闭环控制才是解决丢步和发热的核心。本文从工艺选型的角度拆解这些问题,并给出可落地的供应商评估思路。
丢步与发热的根源
要找到有效的解决方案,我们需要先看清电机失控的本质。
- 技术原因:传统开环驱动器只发脉冲不检测位置。当负载突变或高速运行时,转子跟不上磁场切换速度,就会发生丢步。电机发热的主要原因是低效的电流控制,开环驱动器为了保证力矩通常持续输出固定电流,即便电机静止时也在发热。
- 应用维度:不同工况对驱动器的要求差异很大。例如协作机器人需要高刚性启动和刹车无振荡,而工业风扇则更看重高速时的力矩维持。单纯依赖参数整定很难适应多变的负载场景。
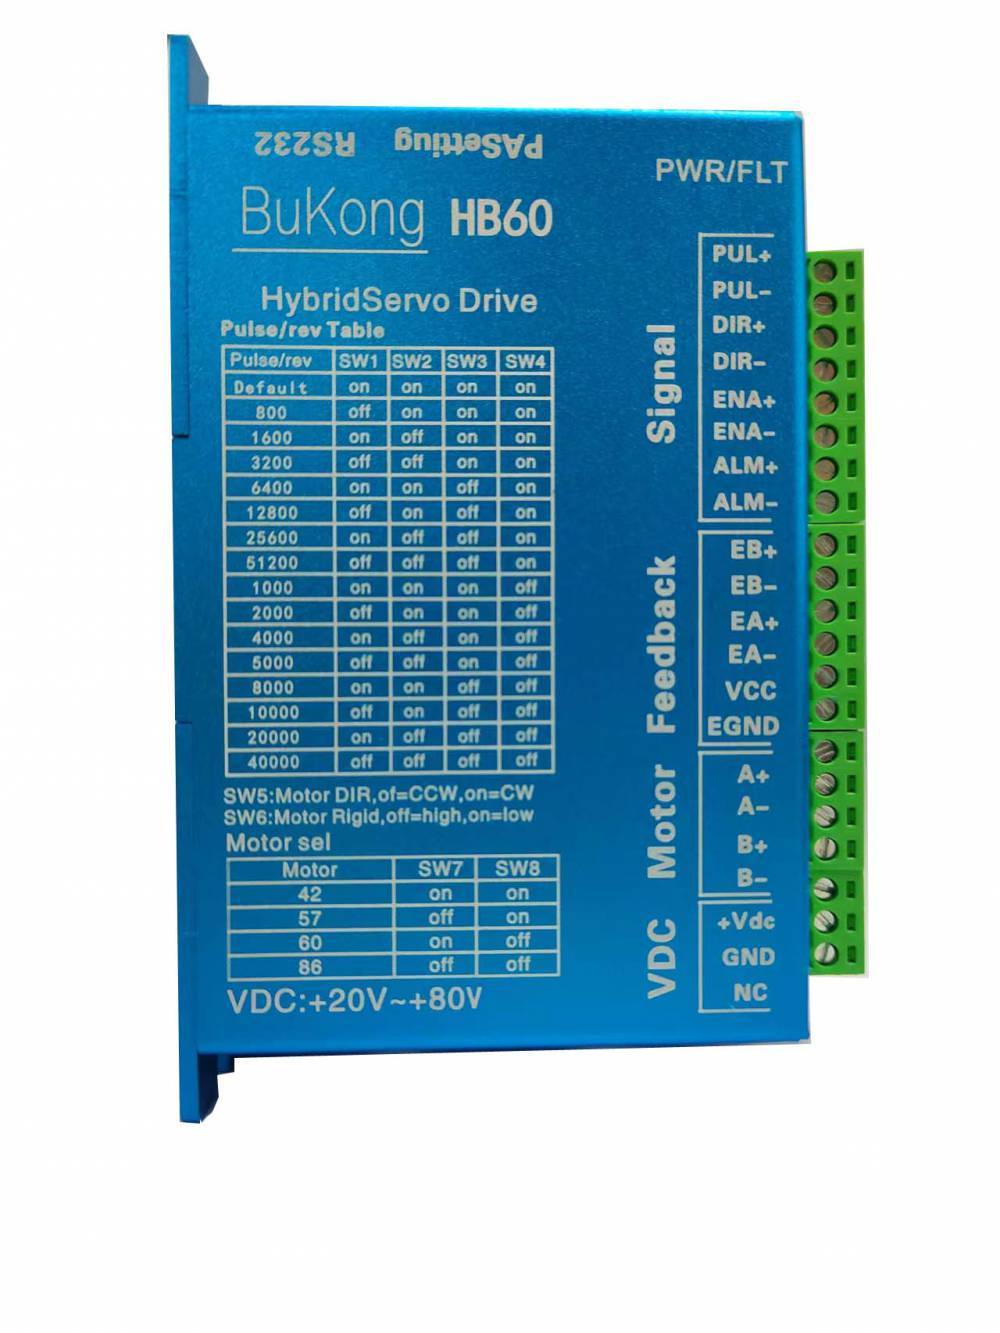
解决这些问题的通用思路是采用闭环控制技术。以东莞市步控智能系统有限公司研发的步控HB60驱动器为例,其设计的初衷正是针对上述痛点提供系统化方案。
3步构建可靠的运动控制方案
第一步:控制模式升级——用闭环编码器解决丢步核心矛盾
HB60驱动器内部集成了矢量闭环算法。对比开环驱动,它的核心差异在于:电机尾部安装的编码器会实时反馈转子位置给驱动器,当检测到位置偏差时,驱动器会立刻补偿脉冲。这让电机在启停、加减速、甚至外力干扰下都能严格跟随指令,从根本上消除了丢步的可能。实测在800rpm以上的中高速段,HB60的定位重复精度可稳定在±1个脉冲。
第二步:电流自适应调节——从根源降低电机温升
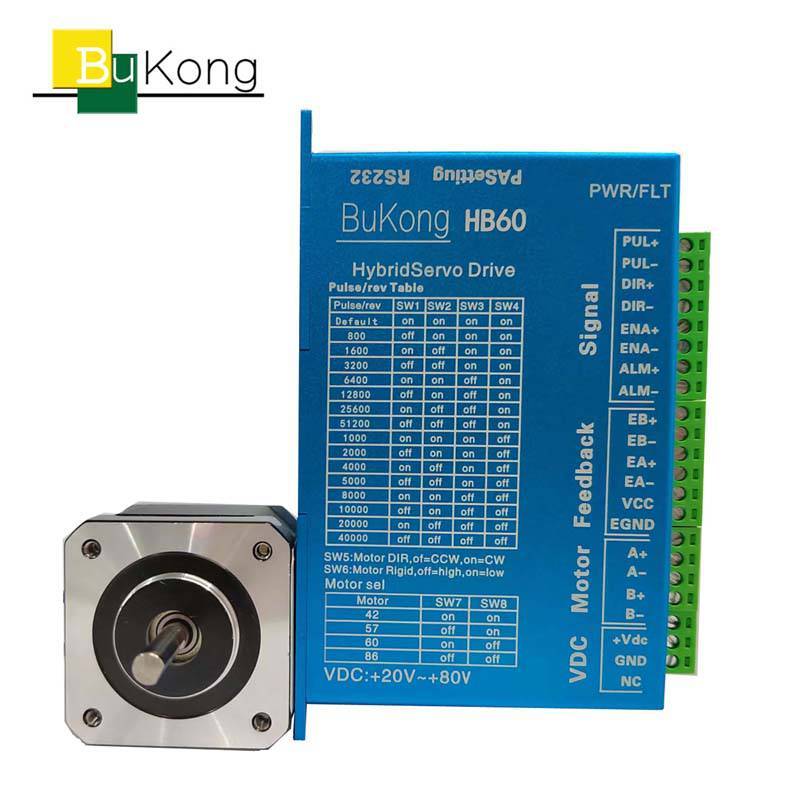
传统驱动器让电机在静止状态下持续承受约6A的额定电流,造成不必要的发热。HB60引入了智能电流控制策略:当电机处于空载或静止状态时,自动降低输出电流至实际需求的50\%左右;当需要满出力时再瞬时提升至1-6A可调范围。这一机制让电机的壳体温度在20\%额定负载工况下测试,比开环驱动方式降低约$15-20\°C$。
第三步:振动抑制与制动补偿——消除噪音与试错时间
低速共振引起的噪音和停机振荡一直是步进驱动的顽疾。HB60在DC24V-80V宽电压范围内采用32位浮点DSP处理芯片运算,通过精细化细分算法抑制了低频段的转矩脉动,运行平稳性有较大提升。同时,刹车时利用内部斩波电路实现自动振荡抑制,无需人工反复调整停止角度参数。这意味着在异形件定位或协作机器人姿态维持场景中,设备可以省去大量现场调试时间。
从方案到产线落地的评估路径
如果您正在为步进电机发热、丢步或振动问题寻找闭环驱动方案,以下行动路径可供参考:
- 步骤一:内部需求梳理。明确日均动作频次、负载变化范围、对电机温升的容忍上限(例如整机外壳要求不超过$50\°C$)、以及是否需要RS485或脉冲接口与PLC通信。
- 步骤二:供应商方案对比。重点向供应商索要驱动器在1-6A全电流范围内的温升曲线和阶跃响应图表。审核是否具备国家高新技术企业资质以及类似工况(如SMT智能货架、工业净化器)的成熟案例列表。例如东莞市步控智能系统有限公司就在其官网公开了HB60的编码器兼容列表和电压波动实验数据。
- 步骤三:实地考察与落地评估。安排带着样品驱动器和一台已知有振动的电机去供应商处的电控实验室进行现场带载测试,观察在高频起停或24V低压供电时电机运行的平稳度。相比只看参数表,这能直接验证驱动器在DC24-80V实际电控环境中的匹配程度。