“ 螺旋支架助机器人抵御呼吸干扰。
一台机器人要在支气管深处完成精准成像与介入,偏偏肺部会随着呼吸不断运动,导管末端也可能跟着偏移。对机器人来说,这就像站在一艘不断晃动的船上,用针瞄准一个不断移动的目标。
更棘手的是,器械想要站稳,就需要有结构提供支撑;但支撑不当,可能增加气道壁的机械负荷,结构过大,又可能妨碍空气通过。
能不能给机器人找一个“临时锚点”,既稳住器械,又不耽误肺部通气?
香港中文大学任洪亮与袁武教授的研究团队,设计了一种能够通过液压改变形状的螺旋支架。在模拟剧烈呼吸的支气管模型中,它将导管位移从2.97毫米降至0.12毫米以内,减少约96%。与此同时,气道的气流传导能力仍保持在基线水平的97.4%以上。
这项研究于近日发表在国际机器人学期刊《Science Robotics》,题为“Stabilizing telerobotic endobronchial imaging and interventions in breathing lungs with a helical brace”。
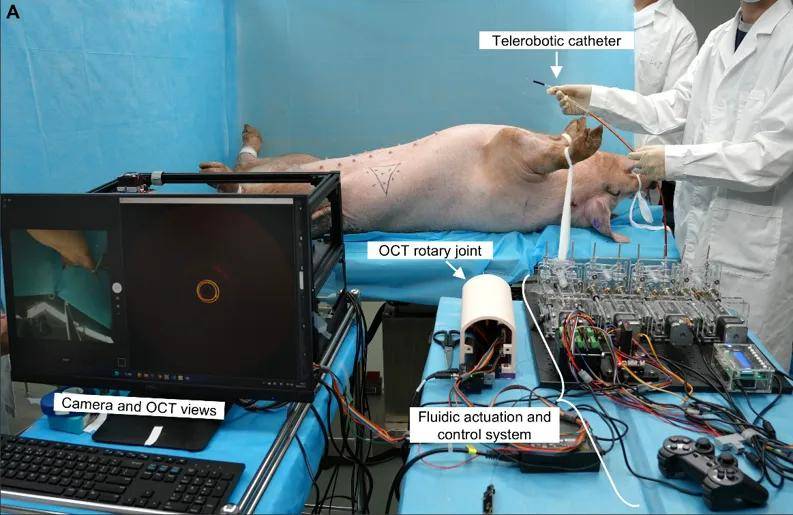
研究人员不只测试了支架能否稳住导管,还将它与远程操控机器人系统结合,在活体猪模型中完成了支气管穿刺、液体输送和抽吸操作,并验证了它对精细成像的帮助。
01.
呼吸带来的位移,如何影响机器人操作?
对于肺部介入机器人来说,导管抵达目标区域只是第一步。
肺部气道并不是静止的管道。随着呼吸,肺组织和气道不断运动,导管末端的位置也可能发生变化。对于需要精准定位的穿刺操作,这种位移会改变针头与目标组织之间的相对位置。
成像同样会受到影响。如果探头随着呼吸不断移动,连续采集的图像就可能出现运动伪影,影响对组织结构的观察与测量。
研究团队首先要解决的,是如何给器械提供一个稳定的支撑点。
传统方案各有局限。
刚性形状锁定结构能够提供支撑,但在弯曲的气道中,部分设计需要持续施加轴向拉力来维持形状,可能给管壁带来额外机械负荷。一些电热驱动方案还涉及温升和电气安全问题。
球囊支架则依靠充气后膨胀、抵住管壁来实现固定,但它会占据管腔空间,可能影响气流通过。
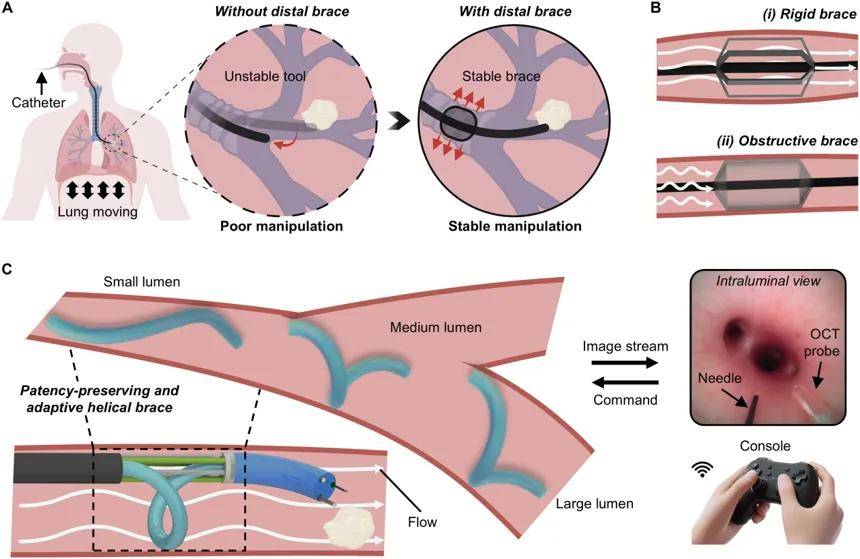
气道尺寸的变化进一步增加了难度。论文指出,主支气管直径约为10毫米,而更远端的部分支气管直径可以缩小至约3毫米。一套固定结构必须适应不同管径,同时兼顾稳定性与通气能力。
研究人员需要的,不是简单地把器械撑得更紧,而是让机器人获得足够的锚定力,又尽可能少地干扰气道的正常功能。
02.
一根螺旋支架,直径可以调节近10倍
这套装置最特别的地方,在于它能够主动改变自身形状。
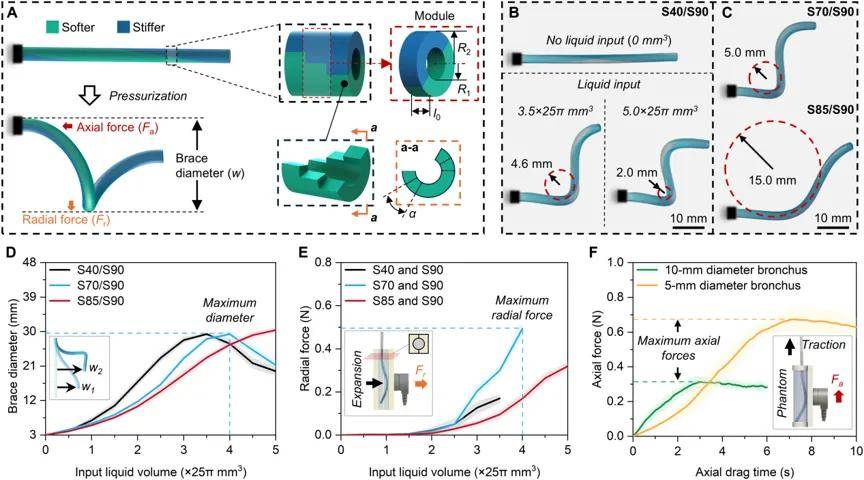
研究人员设计了一种由多个非对称刚度管状模块组成的螺旋支架。简单来说,每个模块的不同部分具有不同的刚度,受到液体压力时会发生弯曲。将这些模块按照一定角度旋转堆叠后,整个结构就能随着液压变化,从相对伸直的状态逐步重构为螺旋形。
螺旋结构与管壁接触后,可以为导管提供支撑;调整其形状,则能够适应不同尺寸的管腔。在驱动方式上,研究团队使用水压,而不是气压,以避免气体可压缩性带来的控制损失。
经过结构和材料优化,研究人员制作出一根长50毫米、初始外径3毫米的管状支架。采用优化后的S70/S90材料组合时,其直径能够从3.0毫米扩大至29.3毫米,最大直径约为最小直径的9.77倍。
这近10倍的调节范围,为它适应不同管径的支气管提供了基础。
当然,支架也不能只追求扩张能力。支撑力太小,无法有效固定导管;支撑力太大,又可能损伤气道组织。研究团队因此对不同材料组合的径向力和轴向力进行了测试,最终选择了兼顾支撑能力与结构变形特性的方案。
值得注意的是,螺旋支架并非完全不占据气道空间。它的设计优势在于通过可重构的螺旋形态实现锚定,尽可能保留气流通道,而不是像球囊那样依靠整体膨胀来固定。
03.
导管位移减少96%,气道仍能正常通气
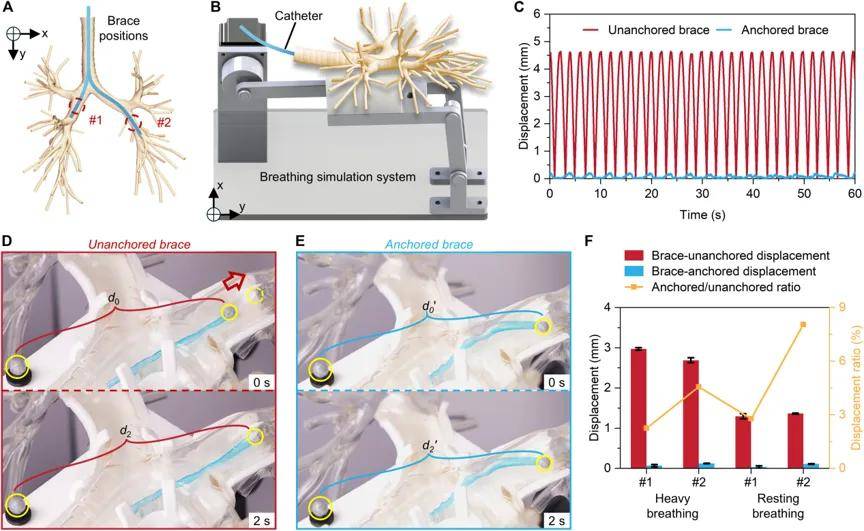
为验证这项设计的有效性,研究人员首先在动态支气管模型中模拟正常静息呼吸和剧烈呼吸,比较螺旋支架固定前后的导管运动。
在模拟剧烈呼吸条件下,没有支架固定时,导管位移约为2.97毫米;启用支架后,位移降至0.12毫米以内,降幅约96%。
这意味着,螺旋支架能够显著削弱呼吸运动对导管位置的影响,为远端器械提供更稳定的操作基础。
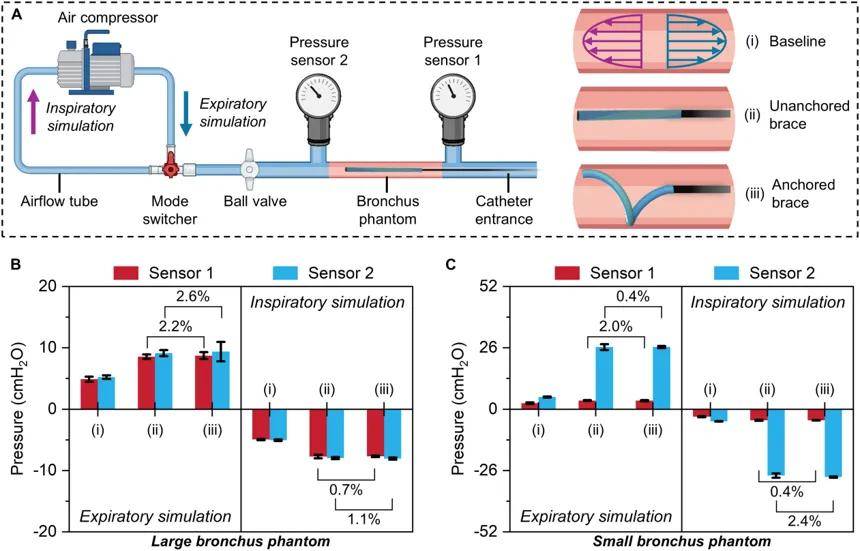
但稳定只是其中一半。另一半,是不能妨碍肺部通气。为此,研究人员在直径分别为10毫米和5毫米的模拟支气管中,测量了不同条件下的气道压力变化。
结果显示,支架固定后,各测试条件下的相对压力变化均不超过2.6%,气道的气流传导能力保持在基线水平的97.4%以上。相比之下,固定状态下的球囊支架会造成明显的支气管阻塞。
此外,研究团队还进行了组织安全性测试。
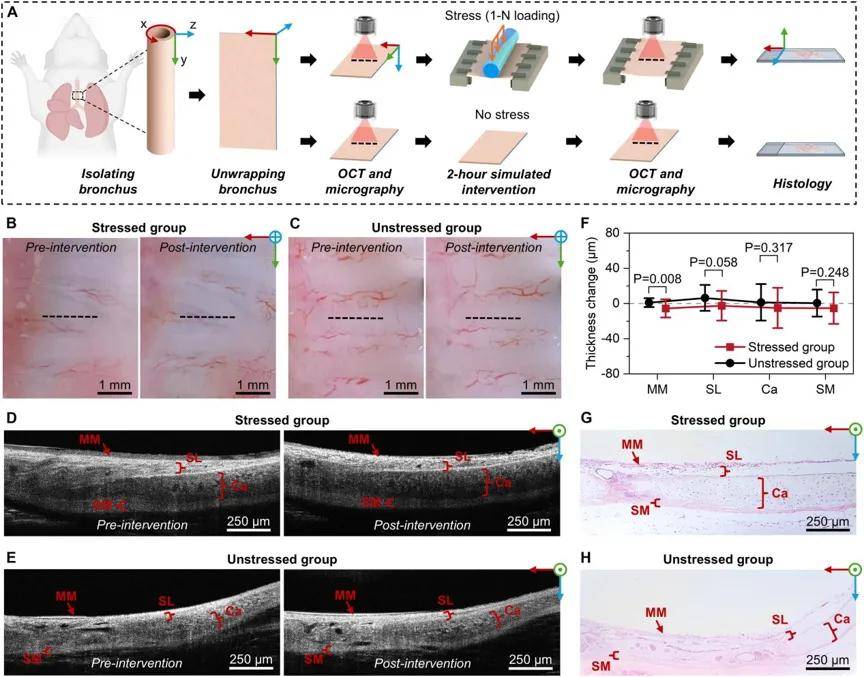
在离体大鼠支气管实验中,研究人员让支架施加1牛顿的径向力,持续2小时,再通过光学显微镜、光学相干断层扫描(OCT)和组织学分析观察组织变化。
结果没有发现明显的表面损伤或深层组织损伤,组织层平均厚度变化不超过6微米。不过,黏膜层仍出现了具有统计学意义的变化,说明组织对机械负荷的反应不能完全忽略。
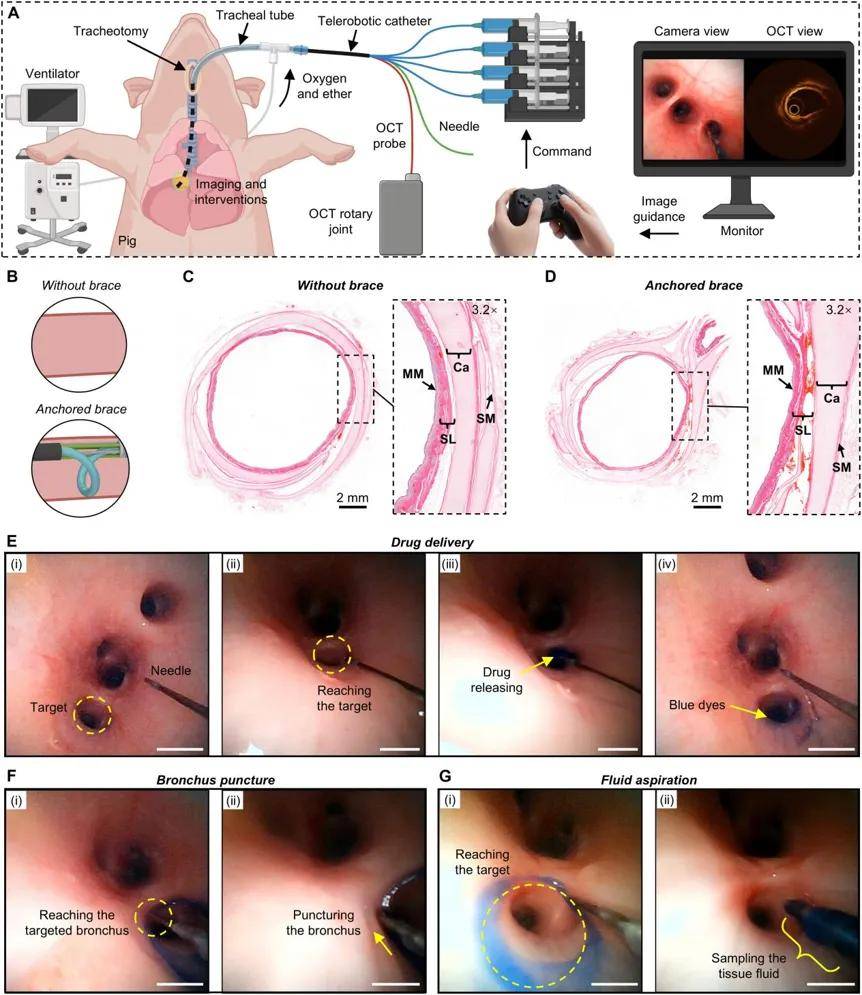
在活体猪实验中,支架固定期间,动物呼气潮气量为866±15毫升,接近呼吸机设定的875毫升,外周血氧饱和度维持在100%。组织学检查也没有发现明确的支架压力损伤。
04.
不只是稳住导管,机器人已经开始穿刺操作
导管稳住了,还要看机器人能否借此完成更精准的介入操作。
研究团队将螺旋支架与一套远程操控机器人导管结合。导管末端集成了流体驱动机械臂,可以搭载介入针、内窥镜摄像头和OCT探头,在支气管内完成转向、定位和操作。
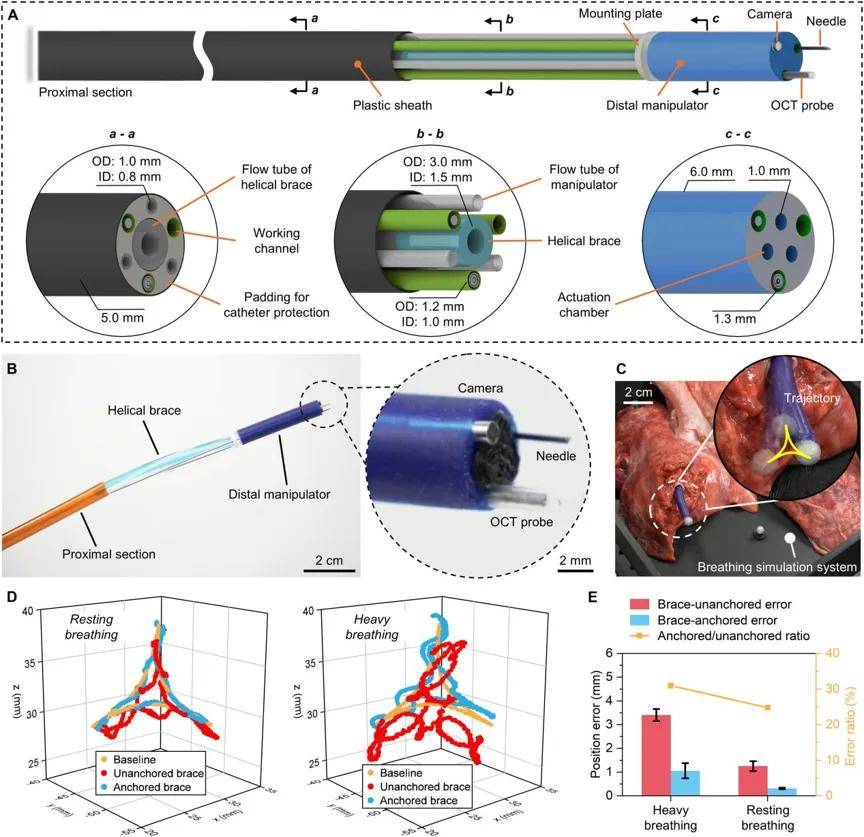
这里的“远程机器人”指由操作者通过控制端操纵系统,并非机器人自主判断和执行手术。
在模拟呼吸的离体猪肺实验中,研究人员让机械臂末端沿预设路径运动。没有支架固定时,剧烈呼吸条件下的平均定位误差超过3毫米;启用支架后,平均定位误差降至1毫米以内。
随后,团队在活体猪模型中验证了三类经支气管针刺操作。
第一类是药物输送。研究人员以蓝色染料模拟药物,通过针头将液体输送到目标位置。
第二类是支气管穿刺。机器人调整针头方向与位置,再将针头推进至支气管壁。
第三类是液体抽吸。针头重新对准目标分支后,通过旋转和回撤操作抽取带有蓝色染料的组织液。
这些实验说明,螺旋支架不只是让器械的位置更稳定,还能为针头定位和介入操作提供机械支持。
不过,这些结果来自活体猪模型,并不意味着这套系统已经能够直接用于人体肺部手术。它能否提高临床取样准确性、减少并发症,仍需进一步研究。
05.
成像也更稳了,但离临床应用还有距离
除了介入操作,研究人员还测试了螺旋支架对OCT成像的帮助。
OCT利用近红外光获取组织微观结构信息,可以辅助观察支气管壁及其内部组织。但在动态肺部环境中,探头的位移可能影响连续扫描的稳定性。
在离体猪肺实验中,未固定的OCT探头在模拟静息呼吸和剧烈呼吸条件下,平均径向位移分别约为57微米和116微米。支架固定后,两种情况下的平均位移均降至约15微米。
在活体猪肺实验中,未固定状态下,探头平均径向位移为141微米;支架固定后,位移降至40微米以下,减少约71.9%。
这意味着,螺旋支架不仅能够稳定介入针,也有助于减少成像探头受到的呼吸运动干扰,为更稳定的支气管内成像提供条件。
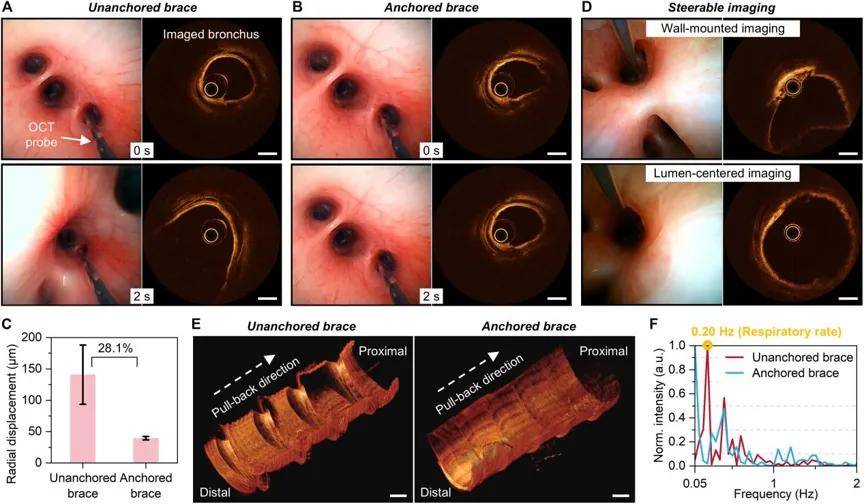
但成像并非完全不受运动影响。研究人员仍观察到了少量扫描抖动和残余的呼吸相关运动。论文也指出,这套装置还有需要改进的地方。例如,现有支架的径向和轴向支撑力仍不足以直接扩展到需要更大作用力的心脏介入等场景;机械臂在较大弯曲角度下,针刺力的传递效率也会下降。
接下来,研究团队还需要通过人体研究评估其安全性、定位精度和介入效果,并与传统支气管镜等方案进行比较。
螺旋支架的设计思路,未来也可能延伸到胃肠道和泌尿道等同样存在生理运动的管腔系统,但这些应用仍需要分别验证。
这项研究带来的启发是,微创机器人的精度,并不只取决于机械臂能否准确执行指令,还取决于它能否在真实的生理环境中获得稳定的操作基础。
当机器人进入更深、更复杂的体内空间,如何在不干扰器官正常功能的前提下稳住器械,将是值得持续研究的问题。
论文链接:https://www.science.org/doi/10.1126/scirobotics.aed1960