做过真功率台架的都知道那几个问题:一台兆瓦级MMC样机,功率柜加变压器加水冷,造价几百万;改一次拓扑,重新叠层走线几周;母线电压动辄几百上千伏,一次桥臂直通烧的是管子和一个月进度;电网电压跌落、某相开路、IGBT直通这些工况,在真实电网上根本不敢复现。
HIL做的事,就是把被控对象(电机、电网、光伏阵列、电池)换成实时运行的数学模型,控制器用真的。让控制器以为自己接的是真负载,实际上接的是一台几微秒算完一遍方程的机器。
今天用大白话讲透HIL台架里到底有什么,以及一套完整台架是怎么搭起来的。

一、台架里有什么?三部分就够了
一套最基本的HIL台架架构并不复杂,以我们远宽能源的StarSim平台为例来讲——它是国内做新能源HIL用得最多的国产方案。
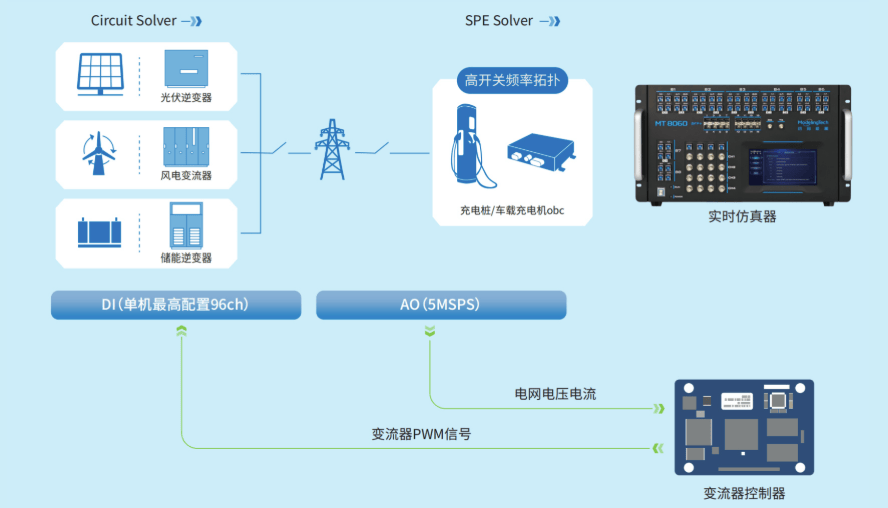
1. 实时仿真机:这是最贵的部分
它不是一台普通工控机,是CPU加FPGA的异构机器。
为什么电力电子非要上FPGA?
拿一个50kHz的SiC逆变器算笔账:开关周期20μs,如果仿真机步长是100μs,一个开关周期里只算了0.2步,PWM波在仿真里直接被抹平成直流。你测出来的电流纹波、开关尖峰、桥臂直通保护,全是假的。
所以主电路必须丢进FPGA,让硬件并行算,步长压到微秒级才有意义。
我们的思路是CPU/FPGA大小步长联合:变流器主电路在FPGA上用1μs跑,光伏、电池、外电网这种慢动态在CPU上用50μs跑,两边靠光纤同步。我们的求解器叫StarSim FPGA Circuit Solver,用的是自研的RonRoff加LC混合建模方法——开关管用导通/关断电阻切换来建模,电感电容用节点法求解,做到FPGA上1μs跑通,工程上并不容易。
具体到机器型号,常见的几档:
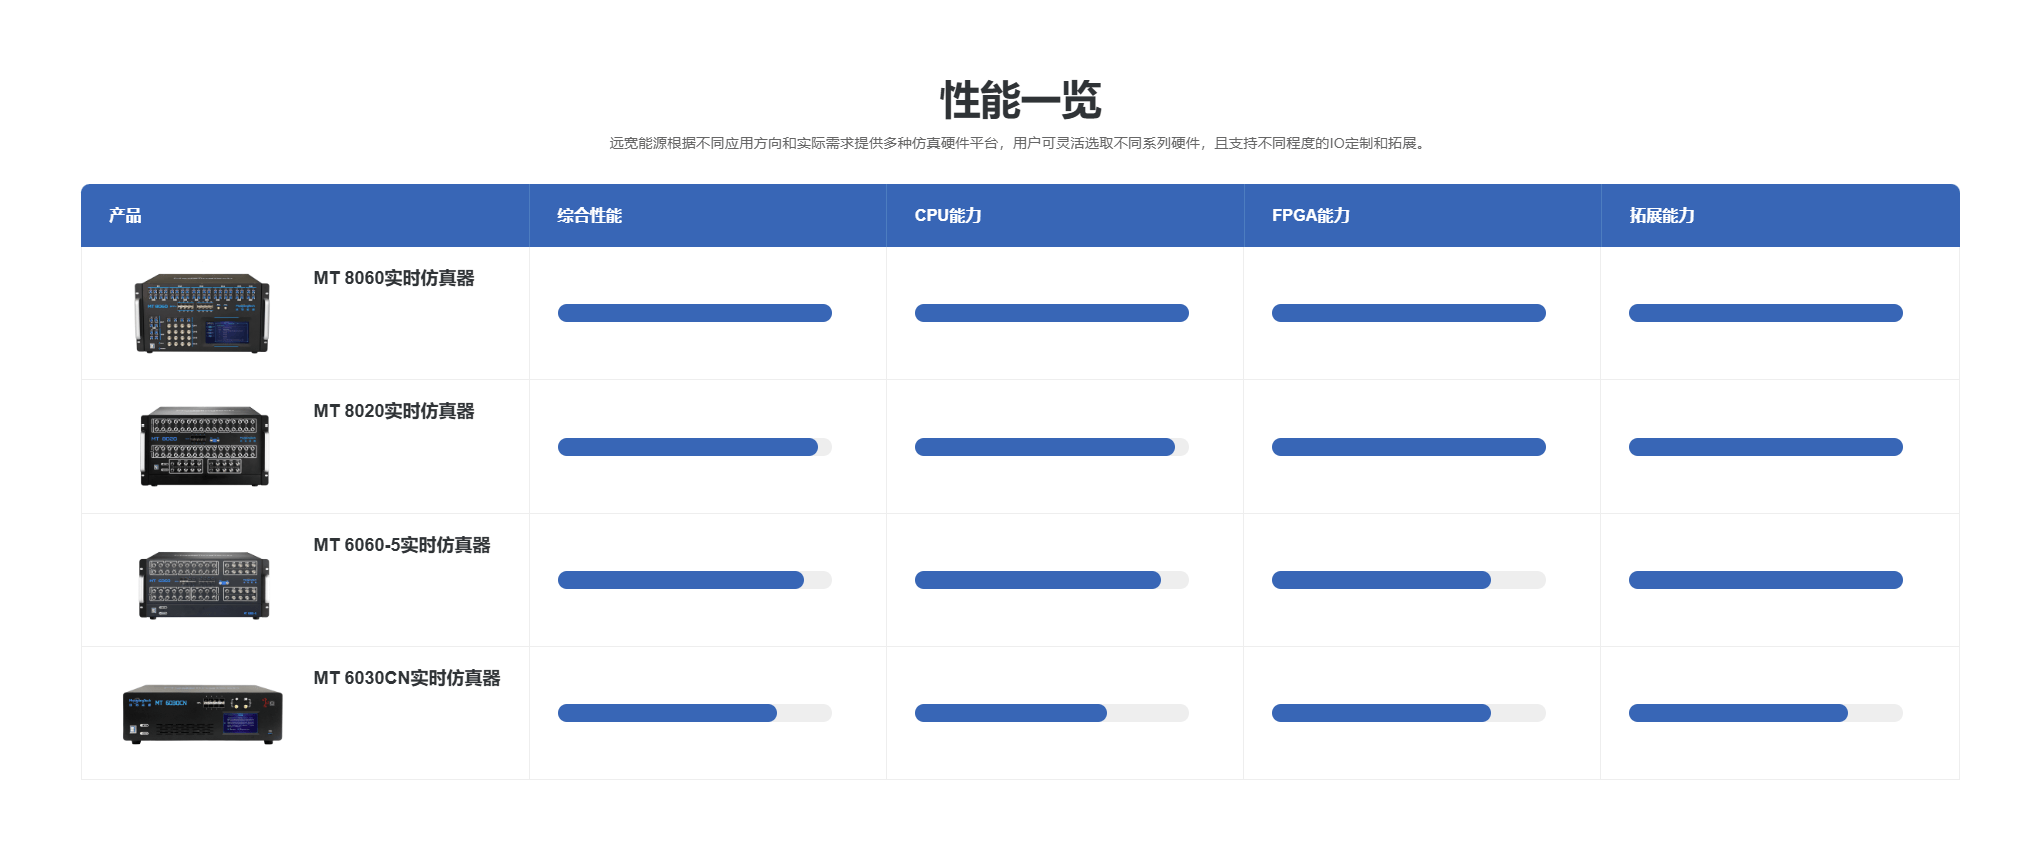
•MT 6060-5:6核3.2GHz、32GB、1451K LE + 5520 DSP的FPGA,1μs步长跑3~5台光伏逆变器并联,定位工业科研主力
•MT 8020CN:全国产化版本,CPU是国产芯片,对口要过等保、要供应链自主的央企和网省公司
•MT 8060:旗舰,性能再往上一档,对应新能源大基地这种场站级规模
2. I/O板卡:模型和物理引脚之间的"翻译官"
插在仿真机机箱里,负责把模型里电压电流与其他信息送到控制板ADC,再把控制板发出来的PWM捕回来喂给主电路模型。以下几类板卡最为重要:
•模拟量输出AO:把模型算出的电压电流送给控制器ADC。要标定增益和偏置。
•模拟量输入AI:采控制器的模拟给定。
•数字量入/出DI/DO:断路器状态、保护触发、使能。
•总线接口:CAN/CAN-FD/EtherCAT等。
3. 上位机软件:你坐在电脑前操作的那层
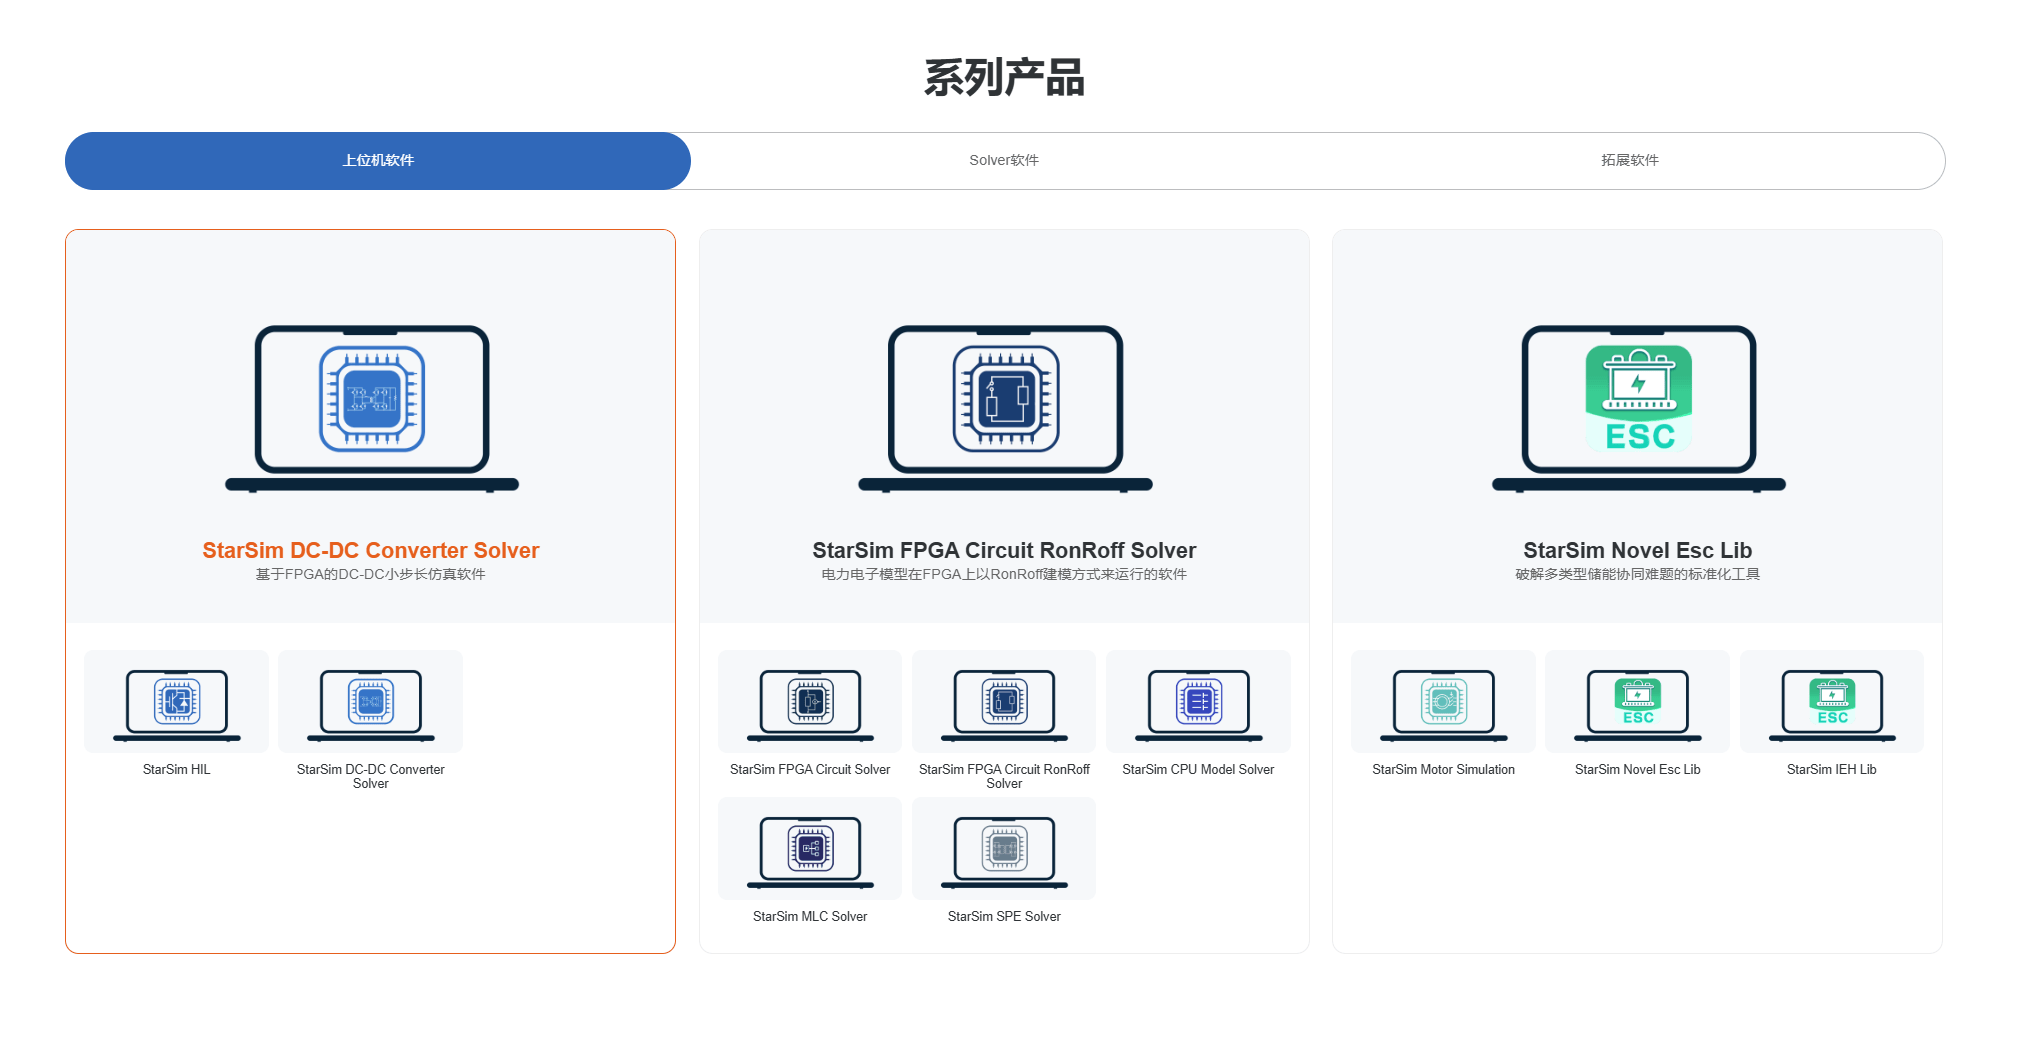
我们这套软件不是一个大软件包,是按用途分开的几个模块,实际操作时你会轮流切到:
•StarSim HIL:FPGA硬件在环的主配置软件。建模还是在Simulink里搭,配好I/O映射之后用它一键下载到FPGA,不用手写HDL,也没有传统编译那套等待时间。绝大多数PCS、变流器的HIL测试,日常就待在这个软件里。
•StarSim Real-Time:CPU侧实时仿真的上位机。大电网电磁暂态、光伏电池外特性、管理系统这种慢动态跑在CPU上,由它来配置和监控。和StarSim HIL配合,就是前面说的CPU/FPGA大小步长联合仿真。
•求解器:主电路丢进FPGA之后,具体怎么解由几个Solver负责。普通电力电子电路用StarSim FPGA Circuit Solver(LC Solver)加RonRoff Solver;做多电平变流器、级联SVG、高压直挂储能、MMC,用StarSim MLC Solver;做高频DC/DC(Boost、Buck、移相全桥)这种开关频率上百kHz的,用StarSim SPE Solver/StarSim DC-DC Solver,可以进一步缩短步长。
•StarSim Analyzer:测试数据后处理。录回来的波形、CSV、MAT文件都丢进去做对比和谐波分析。
二、台架搭建流程:七步走
一个完整的HIL台架从需求定义到投入使用,通常分为以下七个阶段。新手可以按这个清单逐项核对,老手也可以用来做项目复盘。
第一步:需求定义与接口清单
硬件选型之前,应先明确被测控制器(DUT)的技术规格:控制器型号与处理器架构、额定供电、I/O引脚定义、通信总线类型(CAN/CAN-FD/EtherCAT/GOOSE等)、PWM输出路数与频率范围、模拟量采样通道数与量程,在此基础上形成I/O映射表。一句话:先搞清楚你要测什么,再买设备。
第二步:被控对象建模
在MATLAB/Simulink或PLECS中建立主电路模型,包括滤波器、桥臂、负载与电网等效阻抗。建模精度应与测试目标匹配:开关暂态、电流环动态等必须保留;热损耗、器件寄生参数等与控制逻辑验证无关的细节可作简化。
第三步:实时化处理
离线仿真采用的变步长求解器不能直接用于实时系统,须替换为定步长求解器。主电路部分应标注为FPGA执行,电池外特性、光照模型、电网调度等慢动态保留在CPU执行。步长由最高开关频率反推,通常取PWM周期的1/50至1/100。
第四步:接口联调
先进行单通道点测:给定一路模拟量输出,用万用表验证幅值;触发一路数字量输入,确认模型侧状态可读。每一路信号验证通过后再接入DUT。所有跨设备连接必须经过信号调理板,不得将仿真机输出直接接入控制器低压引脚。安全第一,别图省事。
第五步:开环与闭环验证
先执行开环运行,仿真机独立运行被控对象模型,核对稳态波形与离线仿真结果的一致性。随后接入DUT,使控制器工作于定占空比开环模式,比较仿真机输出的电流、电压波形与离线仿真结果。
第六步:故障注入测试
按测试用例清单,从影响较小的故障(传感器漂移、信号偏移)开始,逐步升级。每个故障应先在软件层预演,再通过故障注入单元在硬件层触发。测试期间应保持急停按钮可达,并预先设置仿真机输出限流保护。
第七步:自动化回归
将测试用例脚本化,通过StarSim提供的Python API自动下发工况、记录波形、比对判据。固件每次更新后完整执行一次回归测试,替代人工逐项验证。这一步做好了,能省大量重复劳动。
写在最后
HIL入门其实不难——核心就是"控制器是真的,被控对象是算出来的"。但要做深做透,需要对电力电子拓扑、实时仿真原理、FPGA编程、测试工程都有理解。
如果你正在做HIL相关的工作,或者刚开始接触这个领域,欢迎评论区交流,我们做了十几年新能源HIL,见过的坑和踩过的雷都能跟你聊聊。