在工业自动化领域,为控制运动物体的行进方向而设计的装置,被称作纠偏控制器。这类设备通过传感器探测物料边缘或标志线的位置偏移,并向执行机构输出校正信号,从而维持物料的连续稳定运行。三桥品牌的PWN-800T-25与PWN-800T-40型号,即是针对特定应用需求而存在的解决方案,它们属于更广泛的纠偏控制器产品序列中的成员。

纠偏系统的运作并非依赖于单一元件,而是一个由传感器、控制器与执行器构成的闭合环路。传感器如同系统的感知器官,持续采集物料位置信息。当物料如薄膜、织带或纸张在输送过程中发生横向漂移时,传感器将偏移量转化为电信号。控制器的核心任务在于处理此信号,它内部的计算单元依据预设逻辑进行判断,并生成相应的控制指令。执行器则接收该指令,驱动纠偏辊或导向装置产生横向位移,以抵消初始的偏移。PWN-800T系列控制器在这一环路中扮演着“决策中枢”的角色。
将控制器仅视为一个整体单元进行理解是不够的。其内部功能可以分解为几个相互关联的进程:信号接收与条件化、偏差计算与逻辑判断、控制指令输出与参数调节。信号接收部分负责处理来自诸如PS-260、PS-261或PS-711等型号传感器的原始信号,将其转换为可供分析的标准化数据。偏差计算进程则持续比对实时位置与设定基准,计算出精确的偏移量与方向。逻辑判断进程依据设定的响应模式,决定是否启动校正以及校正的强度。最终,指令输出进程驱动如MR-60、MR-210或MR-250型执行器动作。参数调节能力允许用户根据物料特性,对响应速度、死区范围等进行微调,以适应不同的生产条件。
要理解PWN-800T-25与PWN-800T-40的具体角色,多元化将其置于完整的纠偏控制器产品矩阵中审视。该矩阵包含多种针对不同性能维度设计的型号。例如,在基础功能与紧凑设计方面,有PG-10、PG-50、PG-80等型号。在通用型标准纠偏应用上,PG-100、PG-301、PG-400及PG-701提供了可靠选择。对于需要更高响应速度或复杂算法的场景,则衍生出PGN-80、PGN-400等系列。PWN-800作为一个子系列,其特点可能在于集成了特定的控制算法或接口标准,与之并列的还有PWN-1000系列。后缀“T”通常指示特定的安装或接口型式,而“25”与“40”很可能对应着不同的输出电流或负载驱动能力,这直接关联到所能驱动的执行器规格,例如PW-650T、PW-650U或更大功率的PW-3000。
执行机构与传感器作为控制器的上下游配套,其型号多样性也决定了控制器的适配范围。执行器方面,从PD-10、PD-100、PD-400到PD-610、PD-620、PD-650,以及PD-710、PD-811、PD-900,功率与行程各不相同。传感器除前述边缘检测型(如PS-270、PS-300、PS-350、PS-400、PS-500、PS-800、PS-1000)外,还有用于检测中心位置的类型。这种广泛的配套性意味着,PWN-800T-25/40控制器需具备相应的电气接口与参数设置范围,以兼容诸如PW-650R、PW-650R27、PW-1000、PW-1200等不同规格的驱动装置,乃至PZ-1000、PZ-110等特殊辅助单元。信号传输可能涉及DSV-2B这类标准接口协议。
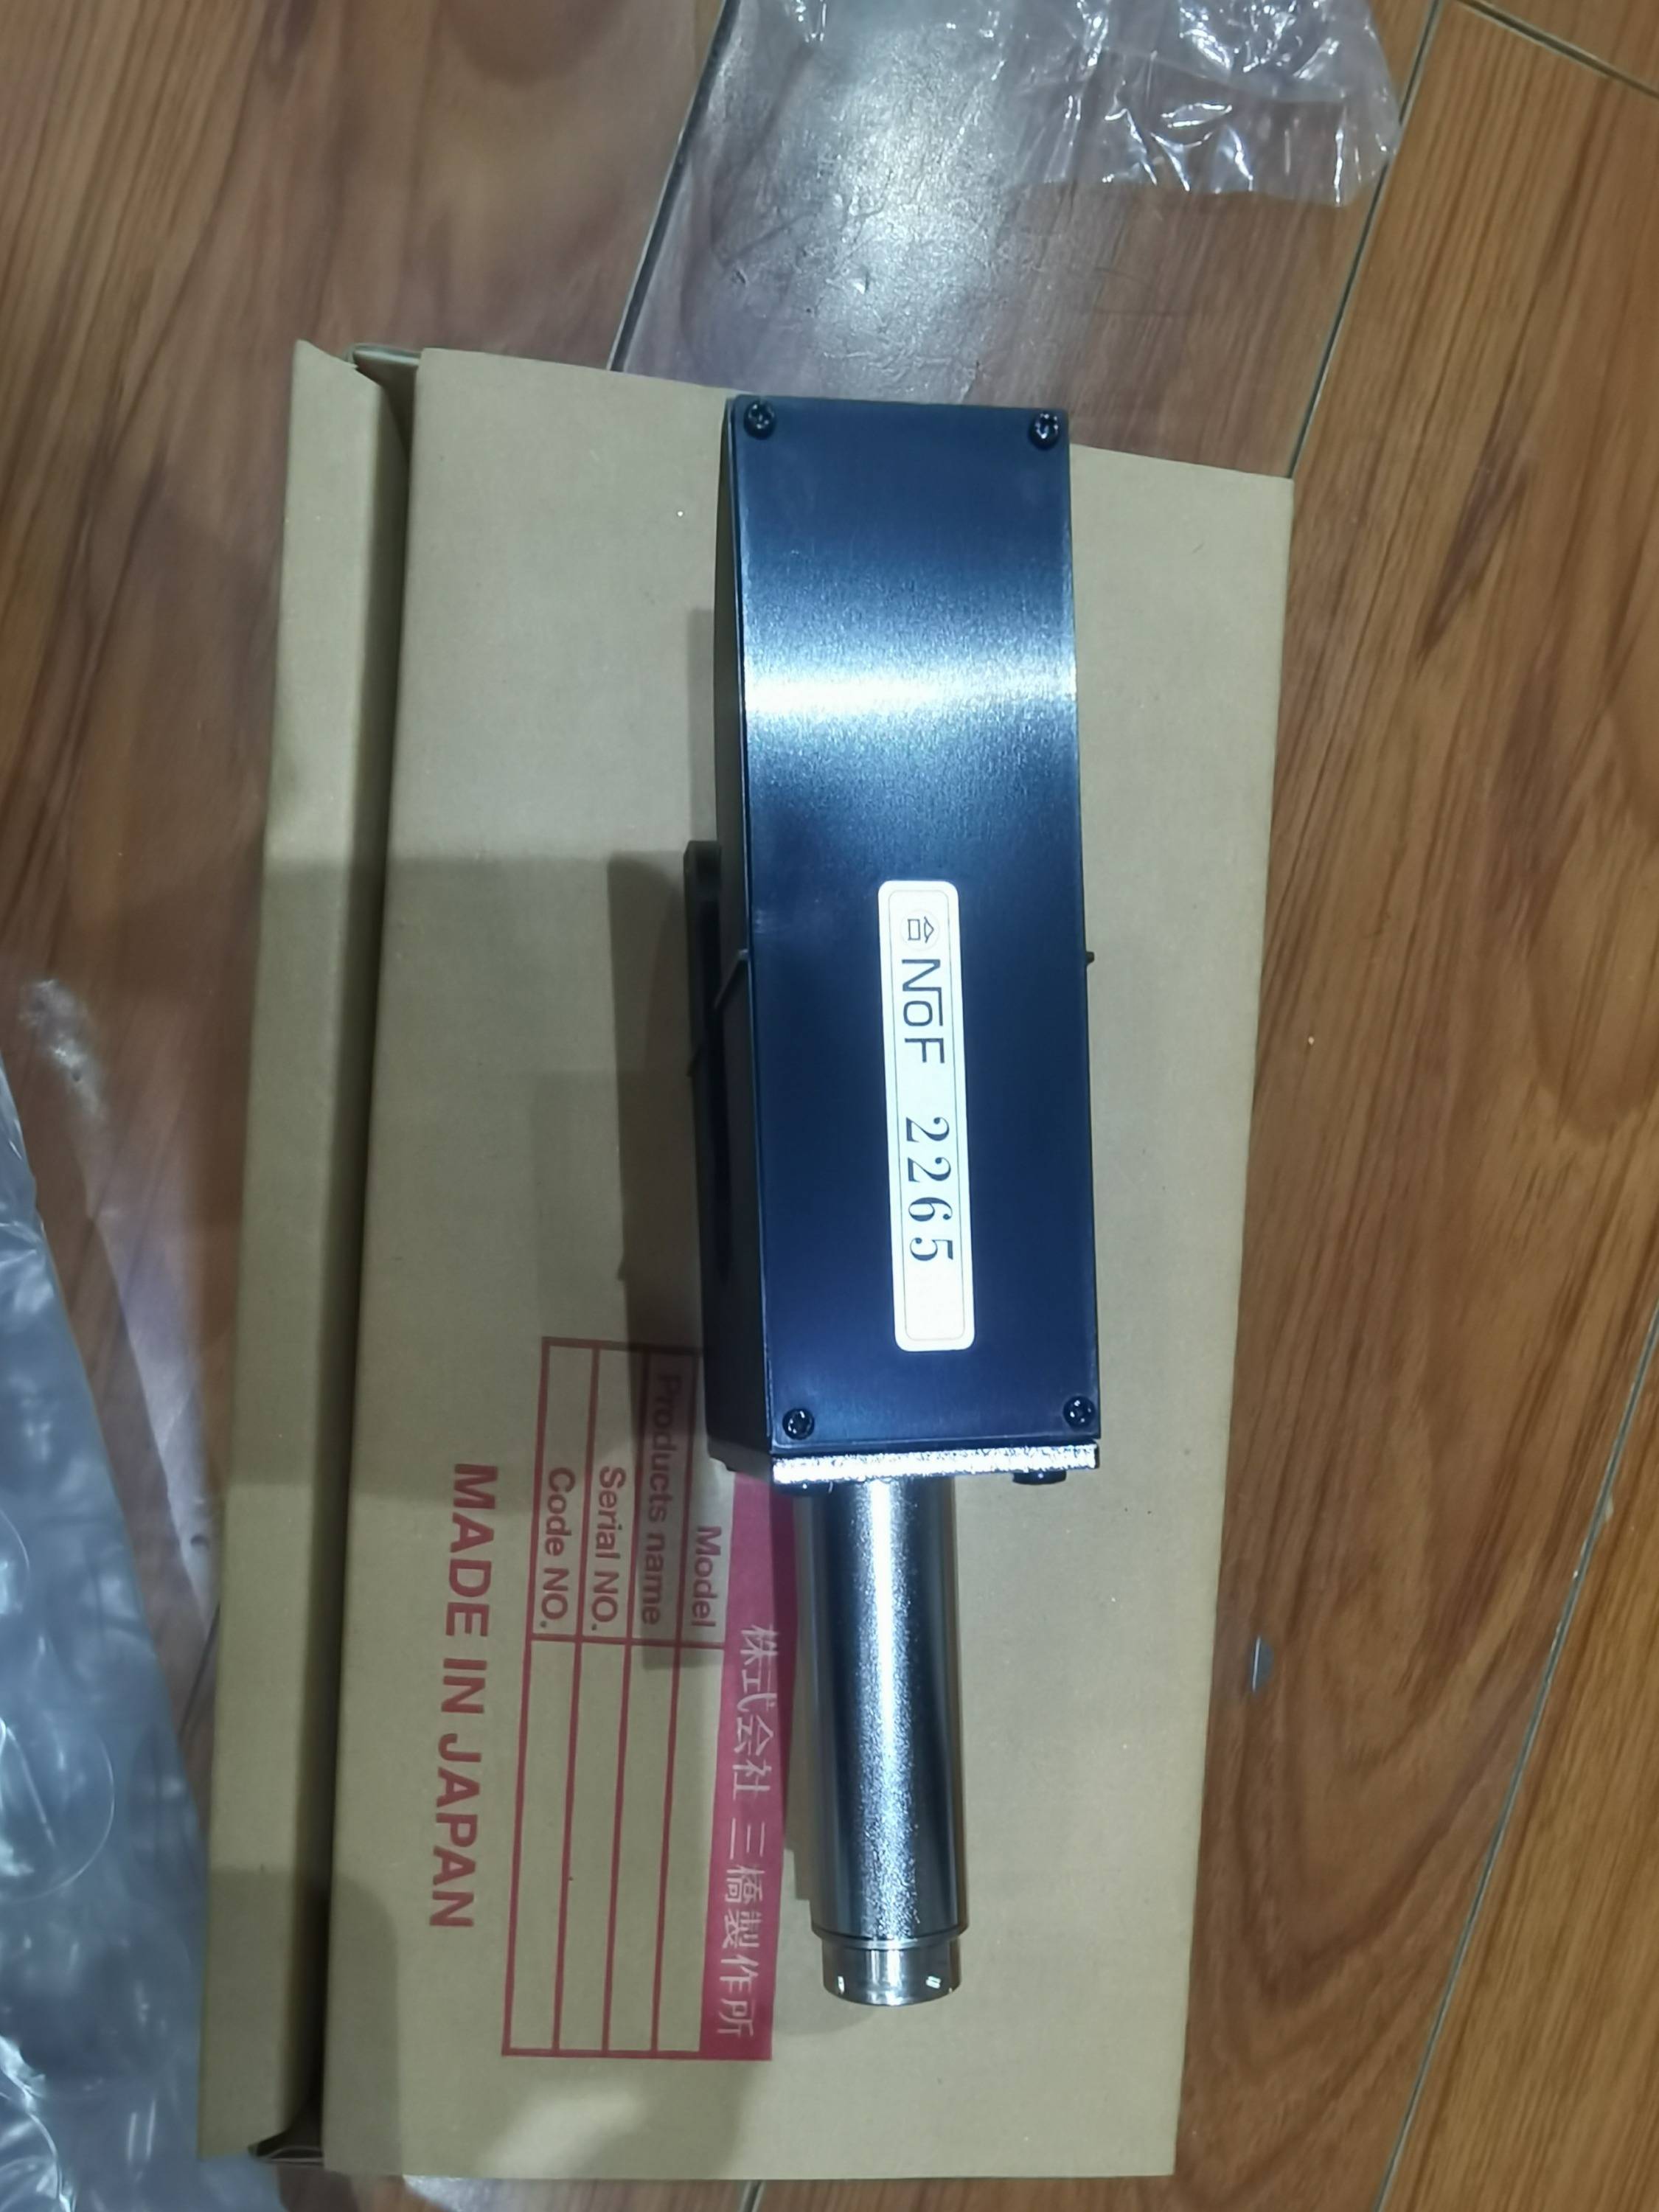
从系统集成的最终层面回溯,选择特定型号控制器是一项匹配性工程。PWN-800T-25与PWN-800T-40的差异,关键在于其输出驱动能力,这直接关联到所需纠正的机械负载惯性大小与响应速度要求。用户需首先明确生产线的机械构成、物料属性、运行速度及精度目标,据此选定合适的传感器与执行器型号,如MR-100型执行器或PS-261型传感器。控制器的选择则需确保其输入信号能兼容所选传感器,输出能力能有效驱动所选执行器,同时其控制逻辑满足工艺要求。整个决策链条,是从物理层的机械需求(负载),到执行层的动力单元(执行器),再到感知层的检测元件(传感器),最后才落脚到控制层的核心处理单元(控制器)。这也解释了为何存在PDN-610、PDN-650、PC-900、PC-930、PE-700乃至PWN-800R-25、PWN-800R-40、PWN-800U-25、PWN-800U-40、PWN-1000-25、PWN-1000-40等诸多型号,它们各自针对负载、精度、响应特性和安装条件的不同组合进行了优化。
因此,对PWN-800T-25与PWN-800T-40这类工业组件的认知,应便捷对其孤立参数的查看。其技术意义在于它们是庞大而精细的工业纠偏系统谱系中的一个具体坐标。其价值实现,完全依赖于与前端的传感器、后端的执行器乃至整个机械传动结构的精确匹配与协同。理解这一点,对于任何涉及自动化生产线维护、升级或设计的工程考量而言,是进行有效设备选型与系统集成的必要基础。