联锁安全验证:按ISO 13849-2对每条安全功能做分析与测试双重验证,确认PL≥PLr
延续此前结论:自动上下料改造后机型退出附件I条目,但改造构成实质性修改,改造方须按新口径重新评定,联锁安全验证正是重新评定的核心证据。
验证对象:先定义安全功能清单
验证不是笼统测一下"联锁好不好",而是按EN ISO 13849-2把每条安全功能写成可核对的规格:触发条件、响应动作、响应时间、所需性能等级(PLr)。上下料单元与四柱机集成后至少应覆盖以下安全功能。
滑块与机器人运动互斥
滑块下行与机器人/送料机构进入模具区必须互斥。信号握手采用确定的状态机,不能靠固定延时猜测滑块位置;冲压前须确认抓具已退出。
联锁防护门与光幕
联锁门开启或光幕被遮挡时,滑块危险运动被可靠切断;上下料单元侧的围栏门同样接入安全回路。
急停与停止类别
急停按EN 60204-1硬线优先,通常为停止类别0;受控停止按风险评估选类别1或2,复位后不得自动重启。
通信与超时安全状态
上下料单元与压机安全PLC之间通信中断、检测失败或动作超时后,系统应进入可诊断的安全状态。
模式与权限
自动、手动、调试、维护模式分别设定权限与速度限制,模式切换本身也是一条需验证的安全功能。
验证流程:分析验证+测试验证
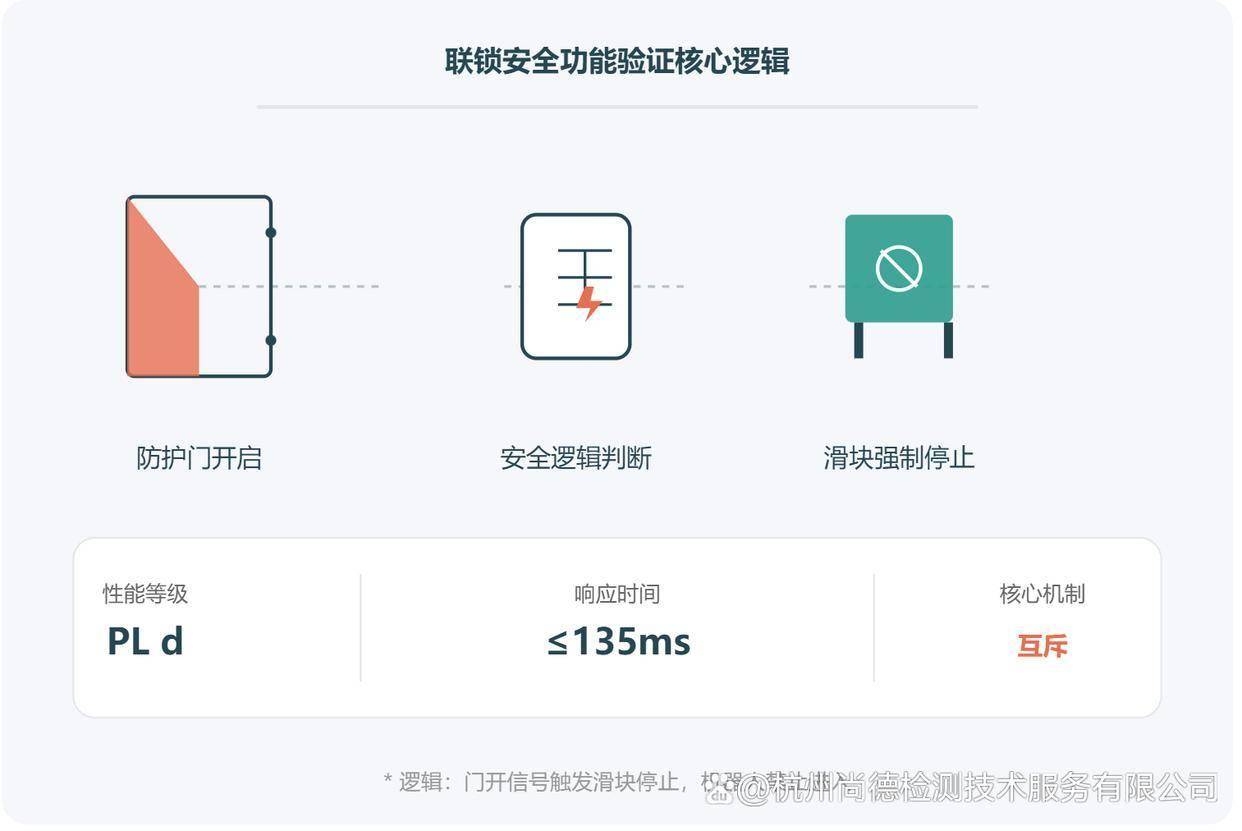
联锁安全功能验证核心逻辑防护门开启安全逻辑判断滑块强制停止性能等级PL d响应时间≤135ms核心机制互斥* 逻辑:门开信号触发滑块停止,机器人禁止进入
流程依据EN ISO 13849-1:2023(设计)与ISO 13849-2(验证)执行,两条腿缺一不可。
1、确定PLr
按EN ISO 12100对集成系统做风险评估(覆盖压机、机器人、抓具、板料边缘、飞出物和人员清障),再按13849-1的S/F/P参数查风险图得每条安全功能的PLr;压力机联锁类安全功能通常为PL d。
2、分析验证
核算安全回路的架构类别(Cat.)、MTTFd、诊断覆盖率DCavg和共因失效CCF评分,确认设计达到的PL≥PLr。参考案例:液压机防护门联锁采用冗余门锁传感器+双路可控支撑阀架构,MTTFd与DCavg均为"高"、CCF评分92,实测PL达d级。
3、测试验证
逐条注入故障与动作测试:开启联锁门触发滑块停止并实测停止时间;按ISO 13855用停止时间核算安全距离;模拟通信中断、阀芯故障、传感器短路断路,确认进入安全状态;验证复位后不自动重启。
4、文件留存
验证计划、通用与专用故障清单、分析计算书、测试记录按ISO 13849-2第4章整理,纳入改造后的技术文件,支撑DoC与公告机构/市场监管审查。
常见不通过项与实测要点
限位开关未入安全链路
防护门限位开关只接普通PLC而未接入安全继电器/安全PLC急停链路,是审核和事故调查中最常暴露的缺陷,须双通道接线并做短路/断路故障注入。
单回路冒充冗余
标称双回路实为单回路,或两通道共用一个接触器无监测触点,Cat.架构不成立,PL计算作废。
停止时间未实测
滑块停止时间须实测最不利工况(最大速度、最大负载),不能引用说明书标称值;安全距离据此核算,留不出距离就得降速或加光幕。
软件安全未验证
安全PLC程序、握手状态机属于安全相关软件,须按13849-1:2023的软件要求做版本管理与验证记录,改造后的程序版本要与验证报告对应。
与合规路径的衔接
联锁验证记录直接支撑两件事:一是实质性修改后的重新评定——改造方作为新制造商按EN ISO 12100+EN ISO 13849+EN 60204-1完成集成系统合规;二是技术文件留存——验证计划与记录随DoC保存备查。若原四柱机仍在附件I证书有效期内由原制造商配合改造,接口安全责任划分也应以本次验证文件为准。