当全球具身智能进入"数据军备竞赛"阶段,行业逐渐形成一个共识:高质量的第一人称(Ego-centric)人类操作数据,是机器人泛化能力的关键。
过去一年,从特斯拉Optimus、Figure AI,到NVIDIA GR00T,再到国内的智元、宇树,头部玩家都在把真实场景下的第一视角视频用于模仿学习和世界模型训练。Ego数据正从“可选素材”变成“必争资源”。
但行业很快遇到第二个问题:单目Ego视频能回答了"看到了什么",却很难回答"在多远、有多大、手怎么动"。尺度模糊与深度歧义,成为Ego数据从"看得懂"走向"用得上"的瓶颈。
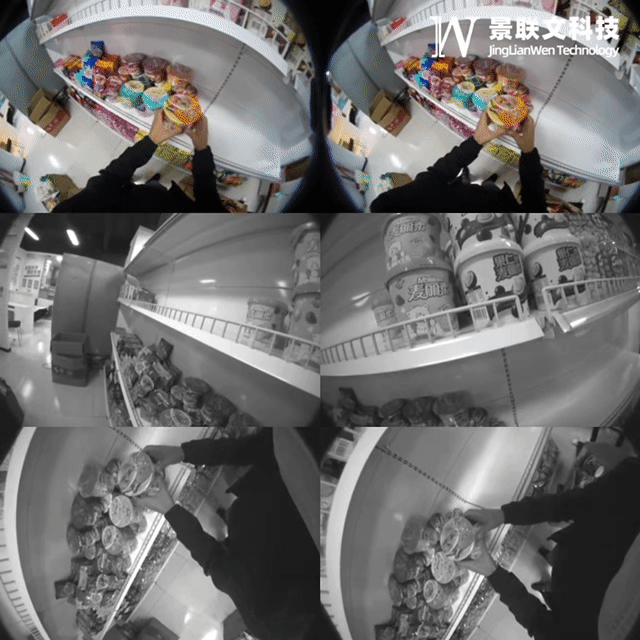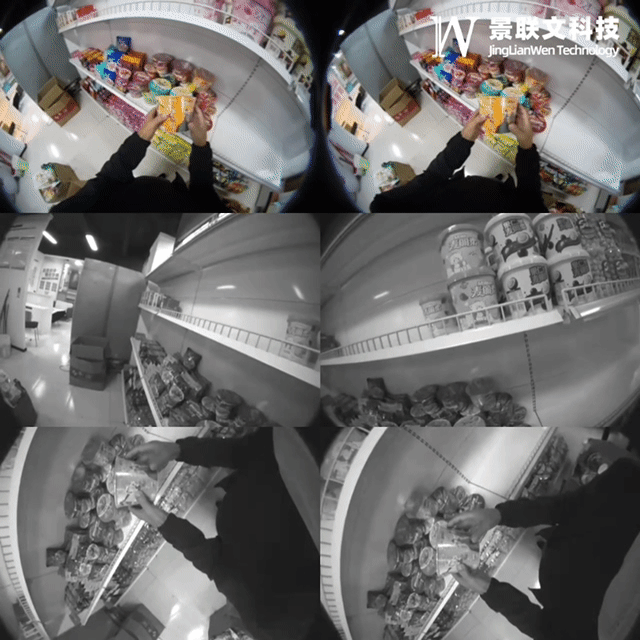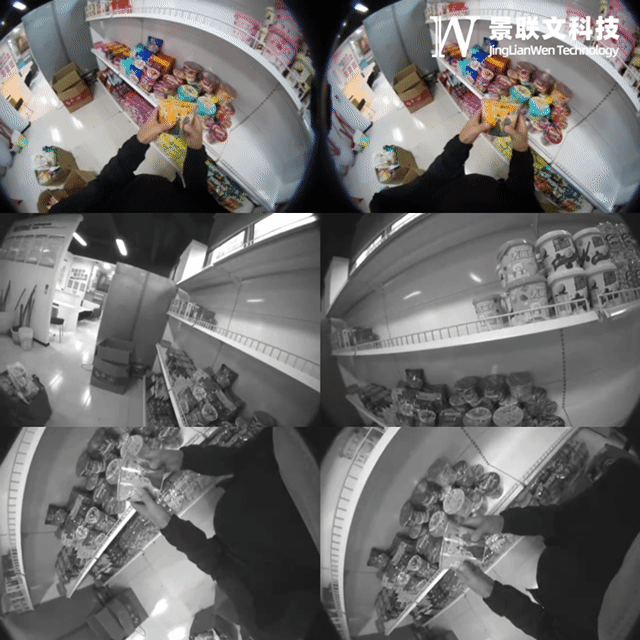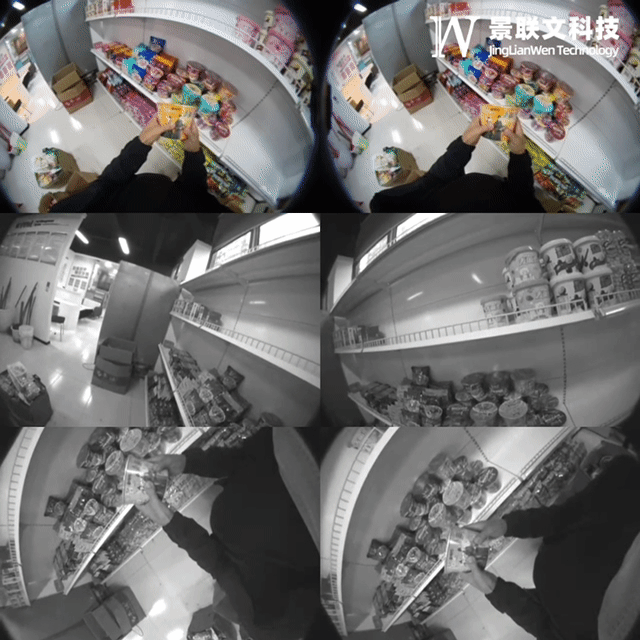
在这一背景下,景联文科技正式推出六目Ego数据集。它通过左右目RGB与四目mono相机硬件同步采集,自带视差和真实尺度线索,面向具身智能核心算法研发,提供高保真的立体Ego基础数据单元。
为什么需要"多目"Ego?
具身智能对视觉数据的要求不只是识别物体。机器人要在物理世界中稳定执行任务,需要同时解决定位自身、判断距离、理解空间中的动作与交互。单目Ego视频的短板正在这里。
单目视频存在天然的尺度模糊:模型能认出“手里拿着一把螺丝刀”,但仅凭单帧画面,无法判断螺丝刀离镜头多远、桌面多高、手腕抬起了多少厘米。这种深度歧义会直接影响度量深度估计、6DoF位姿回归、VSLAM等任务的训练效果。
另一条常见路径是RGB-D深度相机,但它在工程上面临三重门槛:硬件成本高、内外参标定复杂、端侧部署算力压力大,很难大规模铺开到众包采集网络中。
相比之下,多目立体视频流在性价比和工程落地之间更平衡:
- 多目带来真实尺度:硬同步立体帧对自带视差约束,为度量深度和尺度恢复提供原生监督信号,不依赖额外深度传感器。
- 更适合边缘部署:相比深度相机,它在传输带宽、推理算力和标定维护成本上更低,更适合嵌入式端和大规模众包采集。
- 数据结构原生可训:数据最小单元就是成对立体帧,可直接用于立体匹配、深度回归和位姿推理,不需要用户再做跨相机对齐改造。
简单说,单目Ego更像“视频素材”,多目立体Ego则是“训练单元”。后者从采集第一天起,就带有空间几何约束。
六目Ego数据集是什么?
景联文六目Ego数据集不是几段普通第一人称视频的拼接。每一段采集都是一套完整的立体感知记录,由一线从业者穿戴设备实景采集(无本体),动作、工具和作业动线都来自真实工种的原生行为。
所有片段均为10分钟以上长时序连续采集,保留完整作业流程、连续动作变迁与自然环境扰动,规避短片段碎片化问题,可直接适配长时序具身策略学习、连续轨迹预测、长时间SLAM稳定性验证等任务。数据集也包含原子动作级泛化性任务,用于覆盖可复用的基础动作单元,方便模型在任务级流程学习和动作级泛化之间建立联系。
核心数据规格
双链路设计:彩色看外观,灰度管跟踪
六目配置中容易被忽略、但很见工程功力的设计,是除彩色双目RGB外,设备同步输出的4路灰度相机。它不是“凑数”,而是专为高频几何跟踪设计的第二条立体链路。
头部tracking双目灰度:640×480@60fps(左右目拼接存储为1280×480),鱼眼宽视野,基线约95mm。高帧率加宽视野,适合作为VIO/SLAM特征跟踪与高速运动位姿估计的输入。
ctrl双目灰度:640×480@60fps(1280×480拼接),基线约125mm,与控制器位姿逐帧对应,可直接用于头部—双手的联动建模。
两条链路分工明确:彩色双目负责尺度与外观理解,灰度双目负责高频几何跟踪。在高速运动、弱纹理场景下,灰度链路依然稳定;两路立体链路共享同一时间轴,可直接做跨模态联合优化。
每路灰度相机均提供内参、外参与畸变系数,并给出与RGB相机、IMU的亚毫秒级时间对齐参数。用户拿到数据后,不需要再花数周做相机间时间偏移标定,可以直接进入训练管线。
场景覆盖:十大真实岗位,百类作业角色
数据集围绕真实岗位日常作业动线采集,天然富集"人手—物体—工具"密集交互样本。覆盖餐饮、酒店、商超、户外、办公、工厂、汽修、仓储、装修、家居十大真实场景,上百类作业角色。
从餐饮后厨备餐、酒店客房整理,到电商仓储分拣、汽修拆解、工厂产线作业,全部采用统一采集硬件、统一同步与标定管线。这种标准化带来两个直接收益:
- 跨场景数据可混合训练:不同场景之间数据口径一致,不会出现"换个场景就要重新做标定"的工程负担;
- 有效降低过拟合:真实工种的动作分布远广于实验室录制场景,模型在多样化数据上训练后,真实世界泛化能力显著提升。
景联文作为全球领先的AI数据生产运营商,长期深耕具身智能数据领域。依托全国50+城市落地的实景采集网络,结合SolarSense数据工程平台与QApex数据生态平台双引擎协同,景联文正在把“采什么、怎么采、怎么标”做成工程标准。从一线从业者穿戴采集,到硬件同步标定、质量校验、标准化封装,形成完整的数据生产闭环。
六目Ego数据集正是这一能力的集中体现。它不是一次定制化采集项目,而是一套标准化的立体Ego基础单元,可支撑深度估计、视差学习、VSLAM、6DoF位姿估计、3D重建、手物交互理解等多条算法研发线同时使用。
当行业还在争论"Ego数据到底够不够用"的时候,真正的竞争已经升级到下一层:什么样的Ego数据,才能真正喂出能在真实世界干活的机器人?
景联文给出的答案是:带尺度、带标定、带位姿、带双手追踪的立体Ego数据。
如需获取数据集详细规格与样例数据,欢迎后台留言或联系我们咨询对接。