摘要:上海科技大学团队提出开源连续体机器人平台 CoLI,集一体化制造、同构遥操作与标准化学习管线于一体;度量动捕为遥操作跟踪精度与动态响应提供位姿真值验证。
在刚刚过去的IROS 2026上,上海科技大学信息科学与技术学院肖晨曦老师团队在发表了题为《CoLI: A Reproducible Platform for Continuum Robot Learning via Monolithic 3D Printing and Isomorphic Teleoperation》的论文。
该论文提出了一个可复现、学习就绪的开源连续体机器人平台 CoLI:通过多材料 3D 打印实现连续体本体的一体成型,通过同构遥操作实现无需运动学建模的直观控制与执行器级示教采集,并接入 LeRobot 框架支持模仿学习驱动的自主操作。
研究中,NOKOV 度量动作捕捉系统用于测量主从两台机器人的末端运动,为同构遥操作的跟踪精度与动态响应提供高精度实验验证数据。
研究背景连续体机器人具有可连续弯曲的柔性结构,能在非结构化、狭窄环境中完成灵巧而安全的操作任务。但它尚未广泛进入数据驱动的机器人学习研究:硬件可获得性有限,现有设计多依赖定制部件,制造与组装复杂、成本高、难以复现;连续形变与高维驱动又带来驱动冗余和自由度耦合,基于运动学模型的控制难以准确建立与标定,任务空间遥操作还面临操作者与机器人工作空间不匹配的问题。因此,需要一套易制造、易控制、学习就绪的连续体机器人平台。
本文贡献针对连续体机器人制造难、控制难、示教数据难采集的问题,本文将一体化制造、同构遥操作和标准化学习管线整合为一个开源平台CoLI,核心贡献包括:
1)单体多材料制造范式,实现连续体机器人单次运行、可复现制造,用于可扩展研究部署。
2)同构遥操作框架,促进执行器级遥操作和用于模仿学习的演示收集。
3)与LeRobot框架集成的学习就绪连续体机器人平台,连接连续体机器人硬件和具身AI流程。
4)跨结构功能、遥操作和自主操作的系统级验证,为连续体机器人学习建立可复现基线。
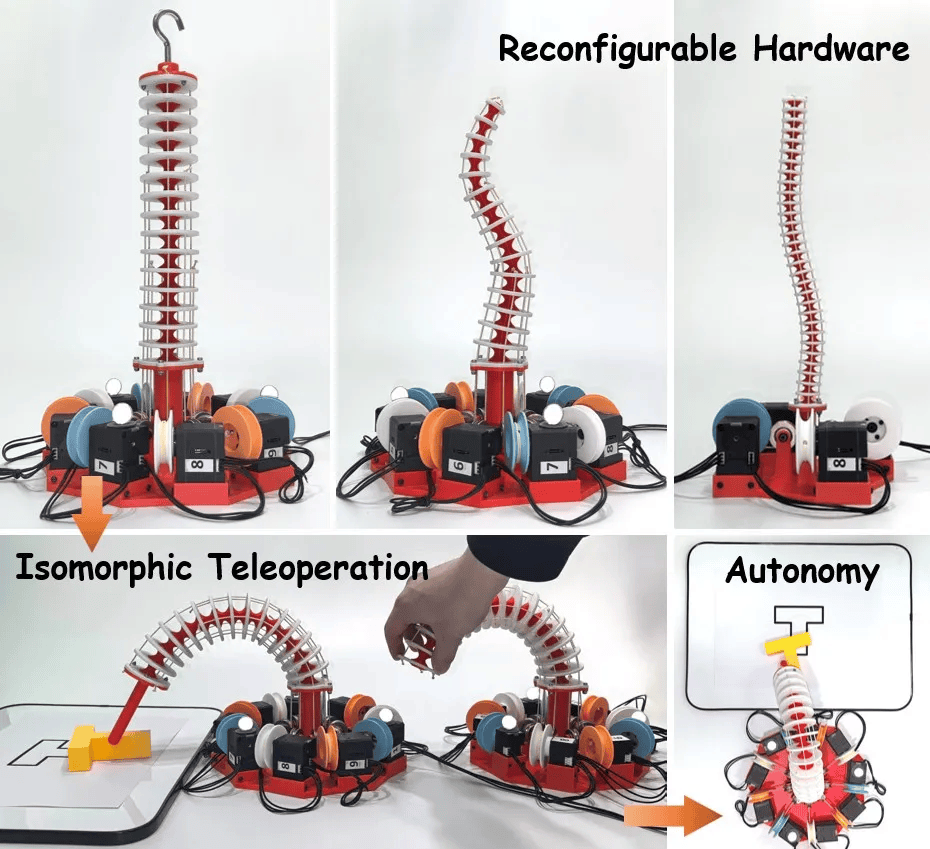
本文提出的一体化 3D 打印连续体机器人平台总览,包含同构遥操作与基于模仿学习的自主控制
方法与创新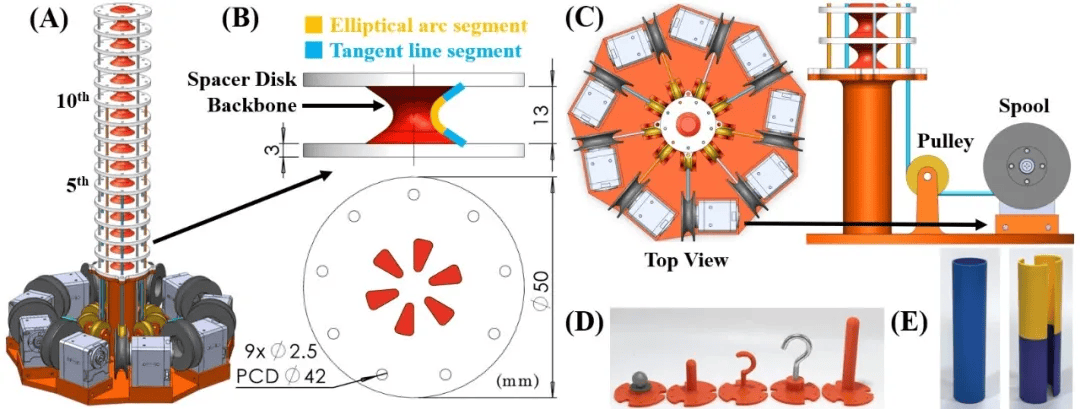
本文提出的连续体机器人结构:(A) 结构本体与绳索路径,(B) 相邻间隔盘之间的关节结构,(C) 驱动机构,(D) 末端执行器,(E) 标定工具
CoLI平台的机器人本体由多材料 3D 打印一体成型:柔性骨架与刚性间隔盘单次打印完成,装配只剩绳索穿线和执行器安装;关节数量、尺寸与构型均可按任务定制。
同构遥操作采用主从结构,两端具有相同的连续体结构和绳索传动布局,但采用不同型号的驱动电机,以满足手动操作与运动跟随的不同需求。操作者直接用手弯曲主端,系统把主端电机编码器位置直接映射为从端命令,无须求解运动学模型,同时天然记录下适合模仿学习的执行器级示教数据。平台接入 LeRobot 框架,用遥操作示教数据为每个任务训练 ACT(Action Chunking with Transformers)策略,实现自主操作。
实验验证连续体机器人性能表征
论文通过力–形变测试、工作空间计算、负载吊挂与耐久性实验评估了机器人本体:柔性骨架的恢复力与形变近似线性(斜率约 3.2 N/mm);基于分段常曲率(PCC)模型计算得到约 430 mm 直径的可达工作空间;机器人在遥操作下可完全控制 1 kg 末端负载,负载达 1.2 kg 时出现明显控制退化,据此将动态可靠负载定义为 1 kg;同一对主从机器人累计运行超过 15 小时,未观察到结构损伤、绳索松弛或控制性能退化;机器人还可连续运行超过 90 分钟而不发生故障。
同构遥操作性能表征
本研究使用 NOKOV 度量光学动作捕捉系统,输出各末端相对其基座的空间位置。
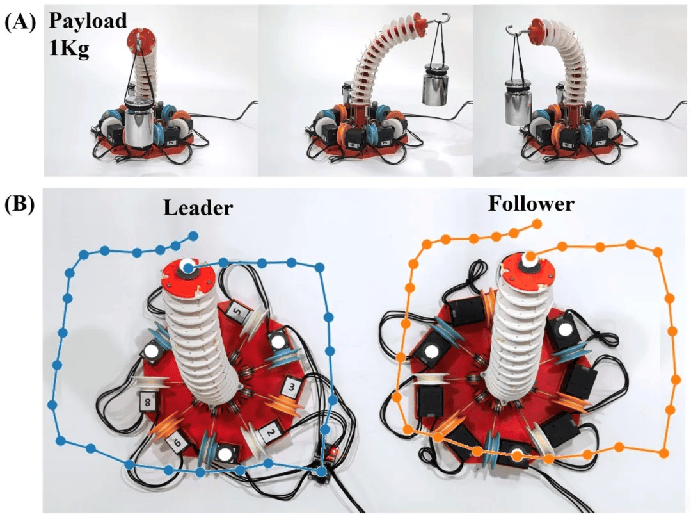
(A) 1 kg 负载下的评估。(B) 主端与从端的遥操作轨迹。
在跟踪精度实验中,操作者手动弯曲主端驱使从端运动,两台机器人到达目标构型并静止后,同步记录各末端相对基座的位置并计算误差:127 组构型下平均位置跟踪误差为 8.2 mm,约为 243 mm 臂长的 3.3%。动态响应实验在同一动捕配置下记录主从端轨迹:12 条轨迹上从端平均收敛延迟为 158 ms,满足高保真示教采集的要求。
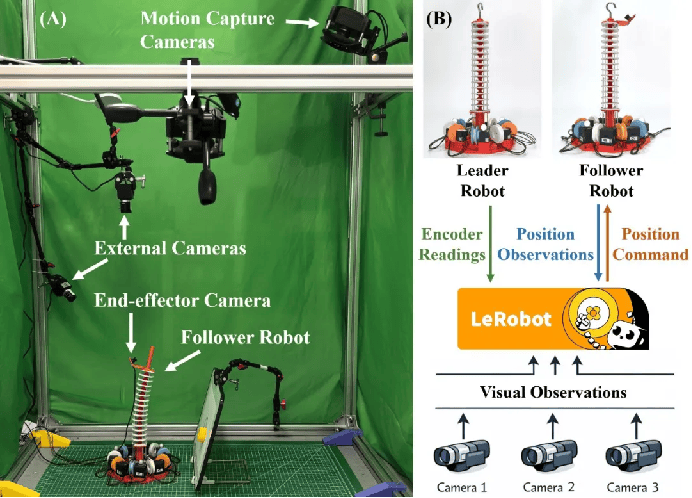
(A) 用于精度评估与模仿学习驱动操作任务的实验设置。(B) 学习驱动操作任务的数据流。
为评估机器人灵巧性与遥操作可用性,操作者通过主从接口成功完成了拾取放置与狭窄空间取物两项操作任务(如下图A、B)
模仿学习驱动的自主操作
利用同构遥操作采集的示教数据训练 ACT 策略后,论文在实体机器人上评估了物体放置、开关操作、平面推动三项自主任务,成功率分别为 12/12、10/12、10/12,均不低于 83%,验证了连续体机器人模仿学习的可行性(如下图C、D、E)
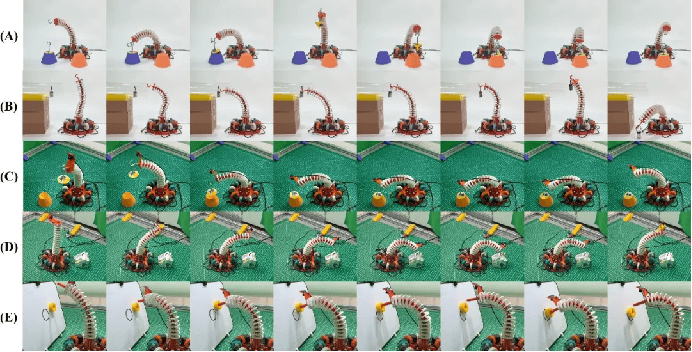
机器人遥操作灵巧性演示:(A) 挂取并转移重物,(B) 取出圆管内的物体。自主能力演示:(C) 放置重物,(D) 接触式开关按压,(E) 将物体非抓取推向目标位置。
在本研究中,NOKOV 度量光学动作捕捉系统以主从两台机器人为捕捉对象,输出各末端相对其基座的空间位置及运动轨迹,用于计算同构遥操作的位置跟踪误差与从端收敛延迟,为遥操作系统的跟踪精度和动态响应提供位姿真值与验证。
通讯作者简介肖晨曦,上海科技大学信息科学与技术学院助理教授、研究员、博士生导师,机器人交互与操作实验室(RIM Lab)负责人。主要研究方向:机器人、具身智能、遥操作、触觉交互、强化学习。