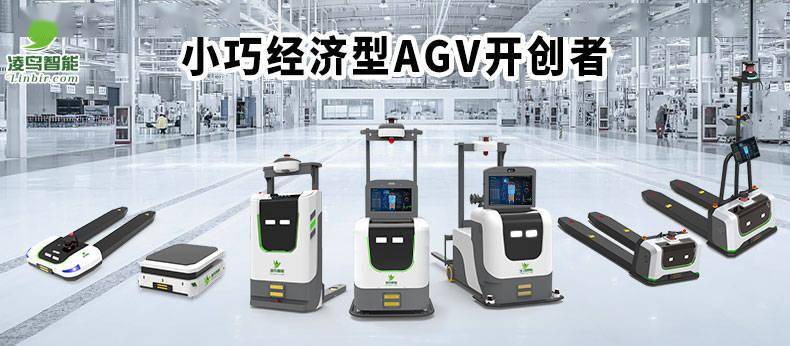
AGV
不少企业在落地AGV项目后都会遇到一个看似简单却反复踩坑的问题:明明设备参数标注得清清楚楚,可到了实际作业中,AGV叠放托盘货物却频频出现叉取偏移、堆叠倾斜、甚至货物掉落的情况,不仅没提升效率,反而拖慢了整条仓储线的节奏。很多人第一反应是AGV设备质量不行,可实际上,叠放失败从来不是单一设备的问题,而是托盘、技术、环境与管理多个环节共同作用的结果。

AGV工厂
托盘是AGV完成叠放作业的第一道门槛,很多人忽略了这个看似普通的载体,恰恰是最容易出问题的环节。自动化设备对尺寸精度的敏感度远高于人工操作,人工叉车作业时哪怕托盘有几毫米的误差,司机也能凭经验微调车身完成进叉,但AGV完全依赖传感器和预设程序定位,对公差的容忍度极低。比如生产中常见的田字托盘,复杂的封闭框架结构很容易出现对角线误差超过3mm,或是插口公差大于±1.5mm的情况,一旦超出阈值,AGV货叉就无法精准对位,轻则卡顿偏移,重则直接顶翻托盘。
相比之下结构简单的九脚、川字托盘,底部进叉通道充足,尺寸一致性更好,对AGV的适配性就高得多。除此之外,托盘底部的横向支撑梁如果设计不合理,会阻挡货叉完全伸入,导致受力不均,搬运途中很容易出现托盘倾斜、掉货的问题。
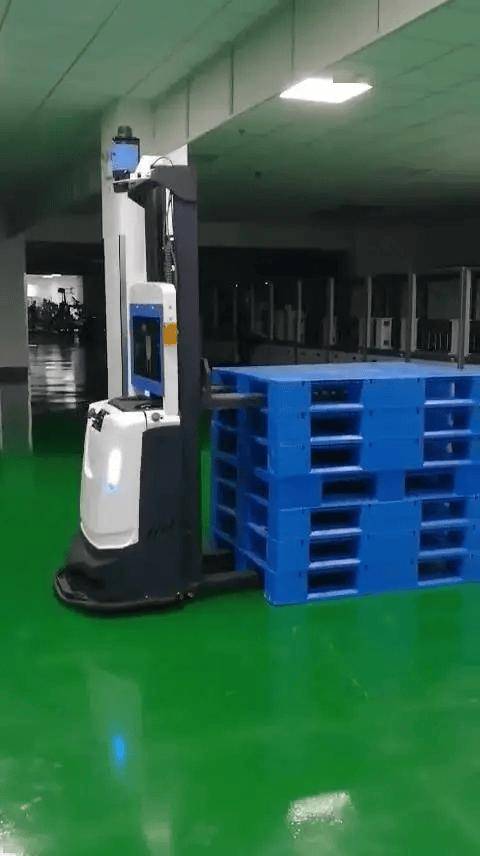
AGV无人叉车
AGV自身的技术能力边界,是叠放作业难以稳定的核心原因。不少早期落地的AGV产品,在设计时没有充分考虑复杂的现场叠放场景,很容易出现功能与需求不匹配的情况。比如部分老旧仓库地面不平、货架间距窄、光线昏暗,依赖激光或视觉导航的AGV就很容易出现定位漂移,窄巷道里路径规划不佳的AGV不仅找不到托盘准确位置,还会把通道堵死;黑暗环境下视觉导航直接“失明”,叠放任务直接中断。还有很多AGV的货叉采用固定间距设计,无法根据不同托盘的插口尺寸自动调整,遇到特殊规格的托盘根本无法顺利进叉;再加上普通AGV的举升能力大多只有1-2吨,面对满载荷的重载托盘,很容易出现举升动力不足、叠放不稳的问题。在人机混合作业场景中,AGV如果缺乏动态质心感知能力,满载高速转弯时极易出现甩尾、货物倾滑,进一步增加叠放失败的概率。
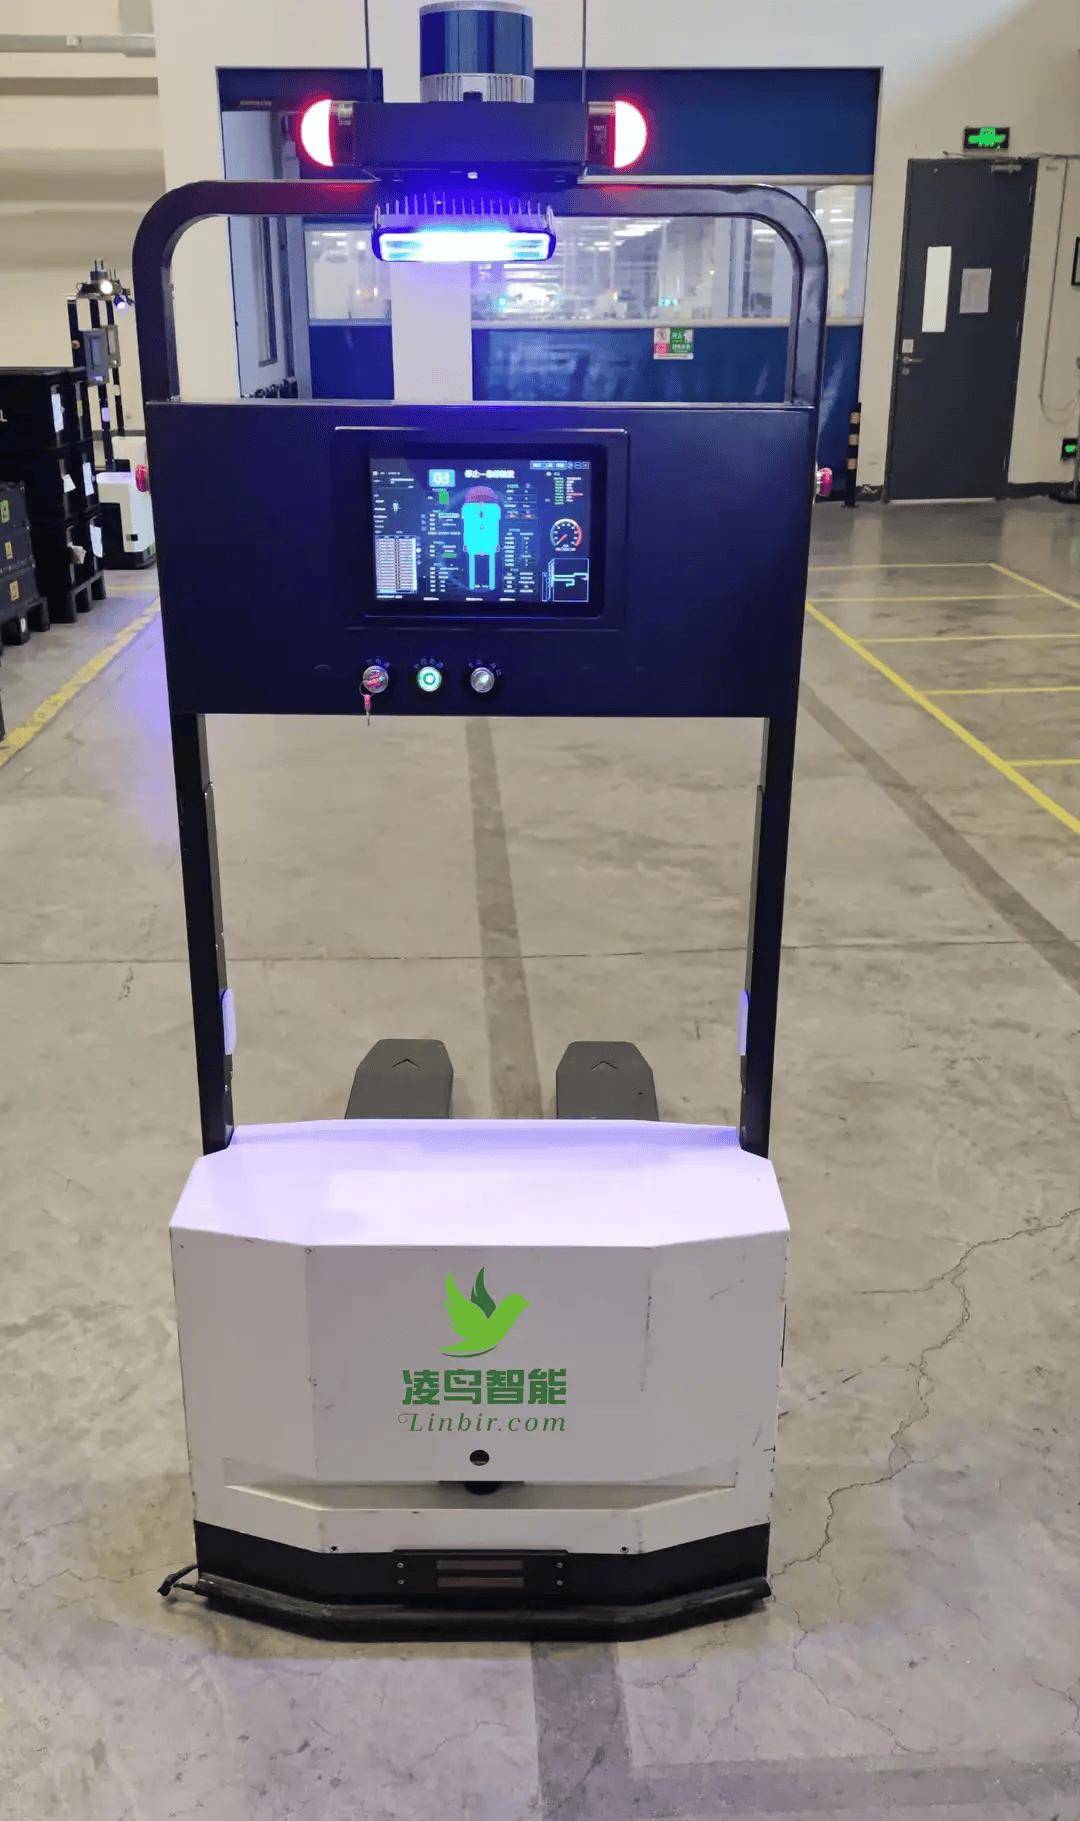
地牛AGV小车
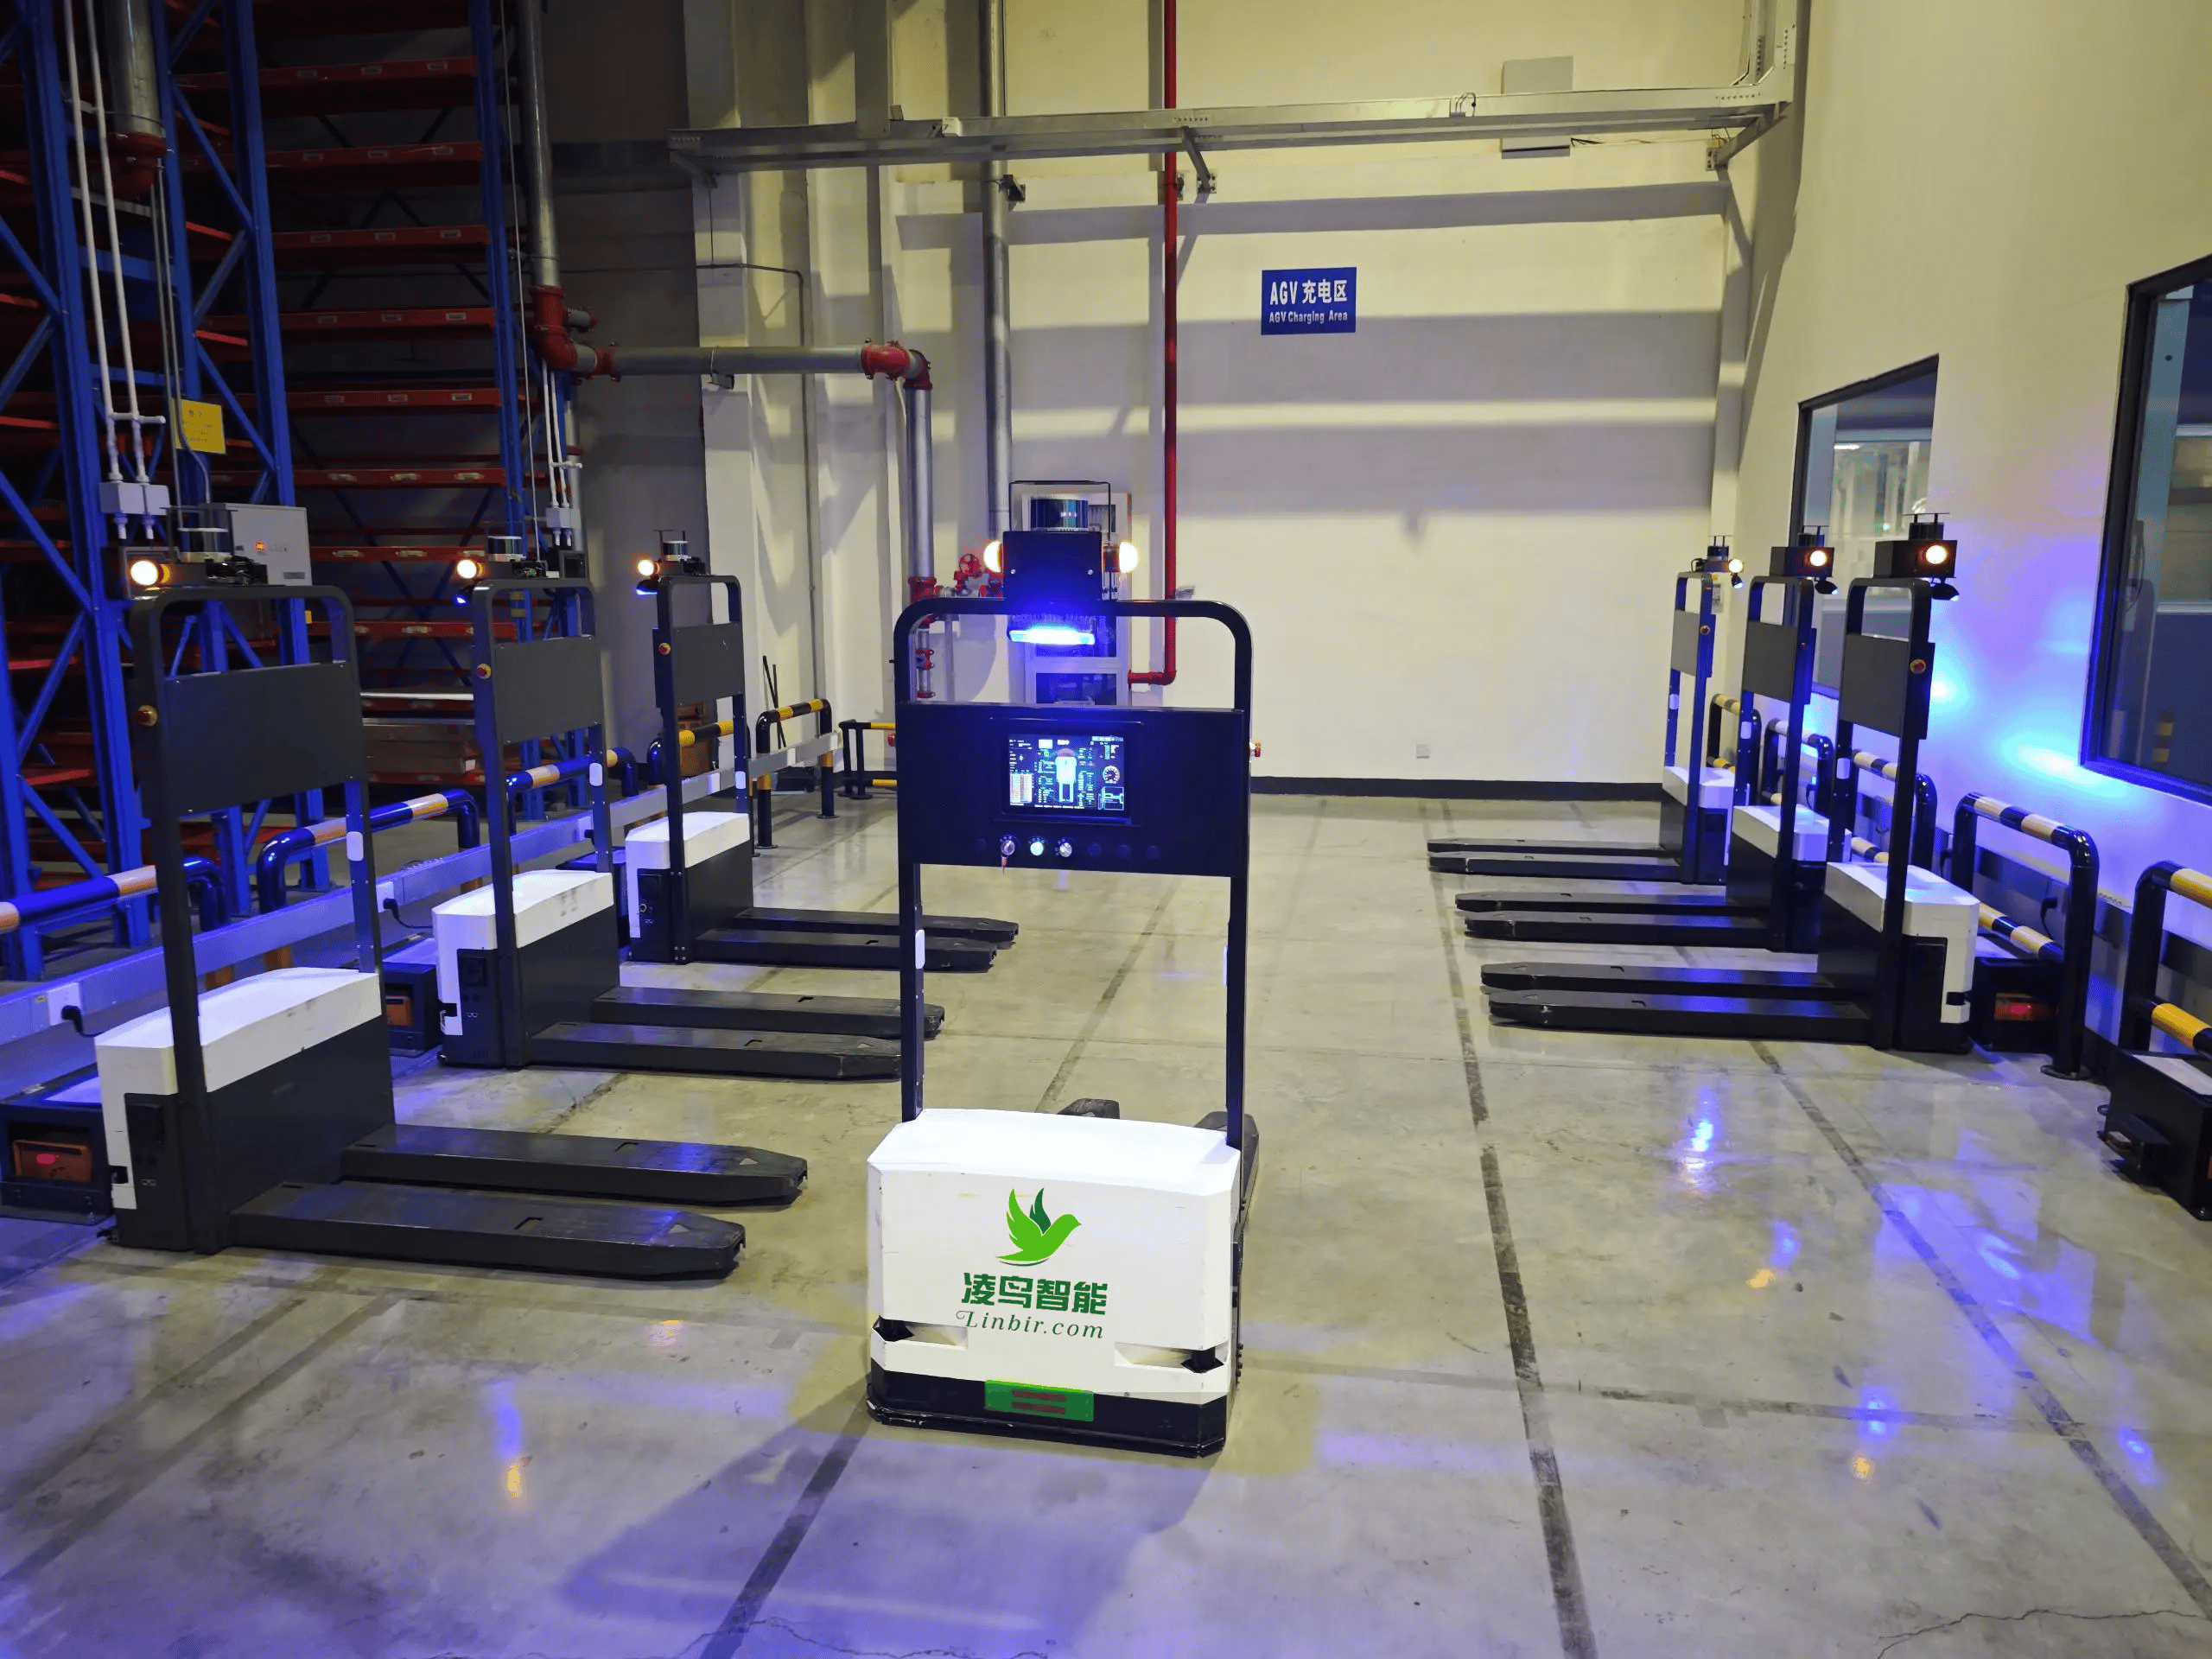
多台AGV小车
想要让AGV稳定完成叠放作业,从来不是靠单点升级就能解决的,需要从多个维度形成系统化的解决方案。
运营管理上要建立“日巡+周检+月保养”的三级维护机制,给关键部件建立磨损台账,预留10%的备件预算,同时把基础故障复位技能纳入员工培训内容,把非必要停机时间压到最低。托盘选型阶段优先选择尺寸稳定、插孔规范的九脚或川字托盘,新项目上线前先拿托盘样品做AGV适配测试,确认合格后再批量采购。
只有把托盘适配、技术升级、运维管理这几把钥匙同时拧到位,AGV才能真正摆脱叠放卡壳的宿命,把智能物流的效率红利完全释放出来。