 盲目加长爪指,气动夹爪刚性不足引发的故障:深度解析末端执行器的力学陷阱
在自动化产线的升级过程中,许多集成商和终端用户常陷入一个误区:为了适应更大尺寸的工件或更复杂的抓取姿态,简单地通过“延长爪指”来解决问题。然而,这种看似便捷的改装往往忽略了机械力学的基本原理,导致气动夹爪刚性急剧下降,进而引发一系列严重的生产故障。WOMMER沃姆作为深耕机器人末端执行器领域的专家,旨在通过技术科普,揭示这一隐患,并分享如何通过科学的结构设计实现高效、稳定的智能制造。
一、 杠杆效应下的刚性崩塌
从物理学角度看,爪指本质上是力臂。当爪指长度增加时,作用在气缸活塞杆上的侧向力矩呈指数级增长。对于普通的气动夹爪而言,其内部导向结构(如滑块、轴承)的抗弯刚度是有限的。一旦爪指过度加长,微小的制造误差或外部振动都会被放大,导致爪子在运动过程中产生明显的摆动或扭曲。
这种稳定性的缺失直接后果是定位精度的丧失。在机器人搬运或上下料场景中,爪子晃动会导致工件放置偏差,轻则造成装配不良,重则导致工件掉落、设备损坏甚至人身安全事故。此外,长期的非正常受力会加速导轨磨损,严重损害夹爪的长期耐用性,使得原本高精度的工具迅速沦为低效的废铁。
二、 为什么不能只靠“加长”?WOMMER的科学解决方案
面对大尺寸或特殊形状工件的抓取需求,盲目加长爪指并非唯一解,甚至是下策。WOMMER沃姆主张通过系统性的工程设计来解决刚性问题,而非简单的物理延伸。
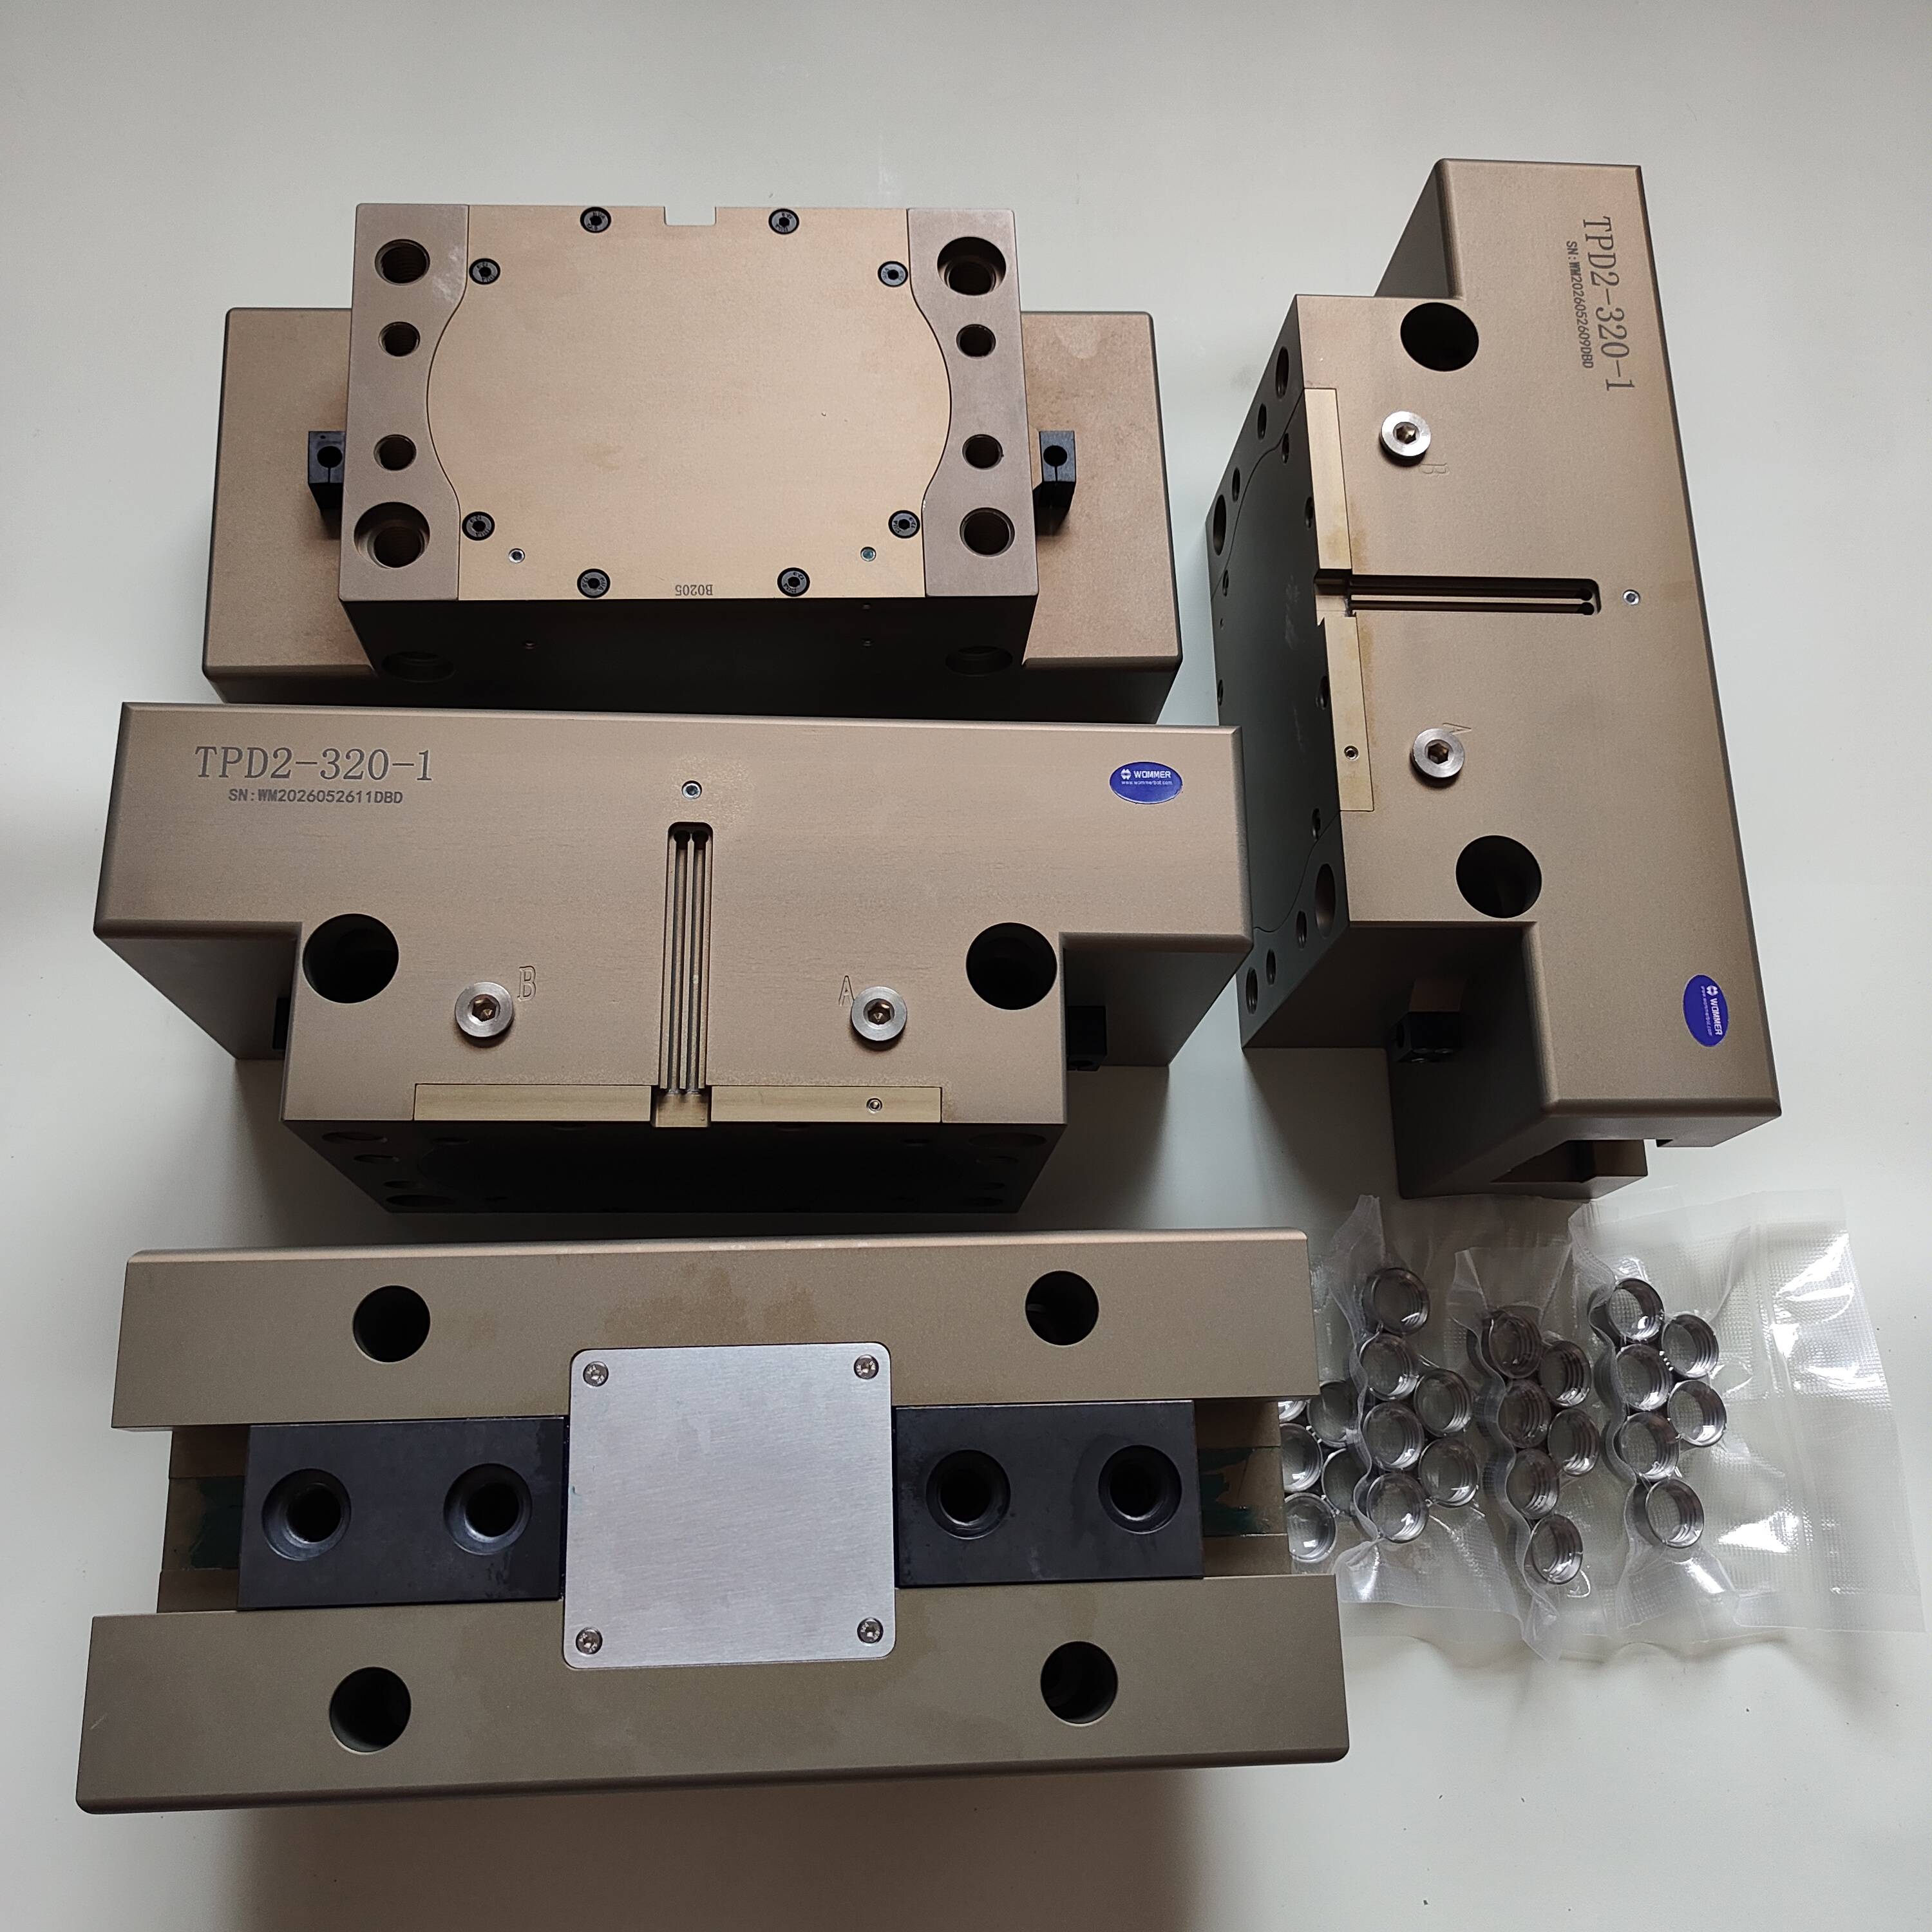
- 优化内部导向结构:WOMMR的气动夹爪采用高强度铝合金机身与精密研磨的直线导轨相结合的设计,大幅提升了整体结构的抗扭刚度。即使在不加装额外支撑的情况下,也能保证在标准行程内的极高重复定位精度。
- 引入浮动模块进行应力释放:对于某些必须承受较大侧向力的场景,WOMMER推荐搭配使用浮动模块。浮动模块能够吸收安装误差和部分外部冲击力,保护核心夹持机构不受损,从而间接维持了系统的刚性和寿命。
- 定制化而非简单加长:针对超大工件,WOMMER提供基于有限元分析的结构强化方案,而非单纯增加长度。通过加厚关键受力部位、优化重心分布,确保在保持轻量化的同时提升刚性。
三、 智能化监控:为刚性提供数字保障
在未来工业的背景下,预防性维护至关重要。WOMMER沃姆将智能化理念融入产品设计,部分高端系列配备位置反馈传感器。系统可实时监测爪子的开闭状态及是否存在异常阻力。当检测到因刚性不足导致的卡滞或偏移时,控制器可立即报警并停机,避免故障扩大化。这种主动防御机制,结合标准的机器人快换装置,使得更换受损部件或调整工艺变得极为便捷,极大缩短了停机时间。
四、 气动 vs 电动:不同场景下的刚性考量
虽然电动夹爪因其内置丝杠结构在某些高精度力控场景下具有天然优势,但在大多数高频、高速的通用自动化产线中,经过精心设计的气动夹爪依然凭借响应速度快、成本效益高而占据主导。关键在于,选择一款具备优秀结构设计和品牌背书的产品,如WOMMER沃姆,才能从根本上规避“刚性不足”的风险。我们坚持国产高品质、高可靠性的标准,确保每一款产品都能广泛适配主流工业机器人,满足严苛的生产需求。
结语
切勿让“盲目加长”成为自动化生产的定时炸弹。WOMMER沃姆提醒广大从业者,抓取的稳定性源于科学的力学设计与精湛的制造工艺。通过选择合适的机器人末端执行器,结合浮动技术与智能监控,企业才能真正实现安全、高效、持久的自动化升级。让我们共同守护每一台机器人的精准动作,推动中国制造业迈向更高水平的智能制造。
核心关键词: 气动夹爪刚性, 机器人末端执行器, 爪指加长故障, 浮动模块, 机器人快换装置, 自动化产线, 机器人搬运, 精密装配, 沃姆联科科技, 工业自动化
WOMMER 沃姆 欢迎在评论区留言! 关注我,我们一起学习一起进步! 作者:沃姆联科科技(上海)有限公司