ypxx.net")
模感科技跳出指尖局限,重塑机器人的物理感知
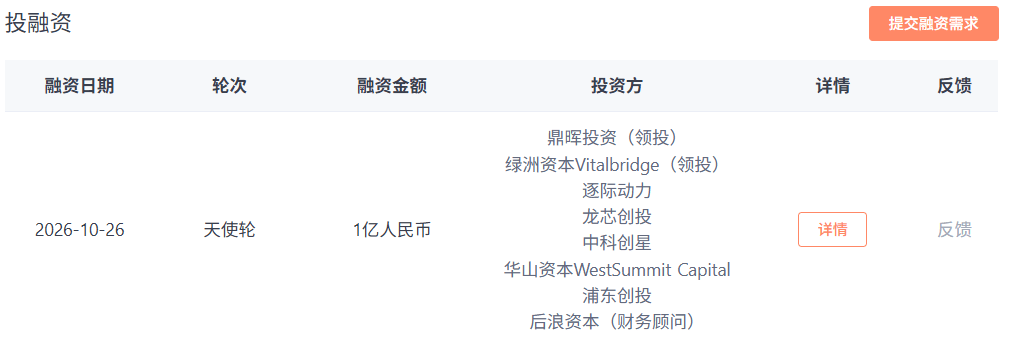
10月26日,总部位于上海张江的模感科技对外官宣完成1亿元级别的天使轮融资;本轮由鼎晖投资、绿洲资本领投,逐际动力、龙芯创投、中科创星、华山资本、浦东创投,以及一家国内头部具身厂商跟投,天使轮已拿到红杉中国、高瓴创投、智元机器人的投资,后浪资本担任独家财务顾问。
触觉正在从"样机演示的可选配件"变成"量产标配零部件",这一转向先从指尖突破。模感科技押注的全身电子皮肤,覆盖手、四肢、躯干、足底,是这条赛道里更少人走通、也被多家整机厂盯着的一环。
PART 01
模感科技是一家什么样的企业?
模感科技2026年5月21日在上海张江成立,在深圳前海设有研发中心,由香港科技大学机器人比赛冠军团队孵化而来。据公司介绍,核心产品是基于电磁超构力学技术的MoSkin多模态超材料全身电子皮肤,采用具负泊松比特性的可调控人工晶格结构,以磁光固化3D打印工艺把触觉直接集成进结构件,兼顾高灵敏度与宽量程。
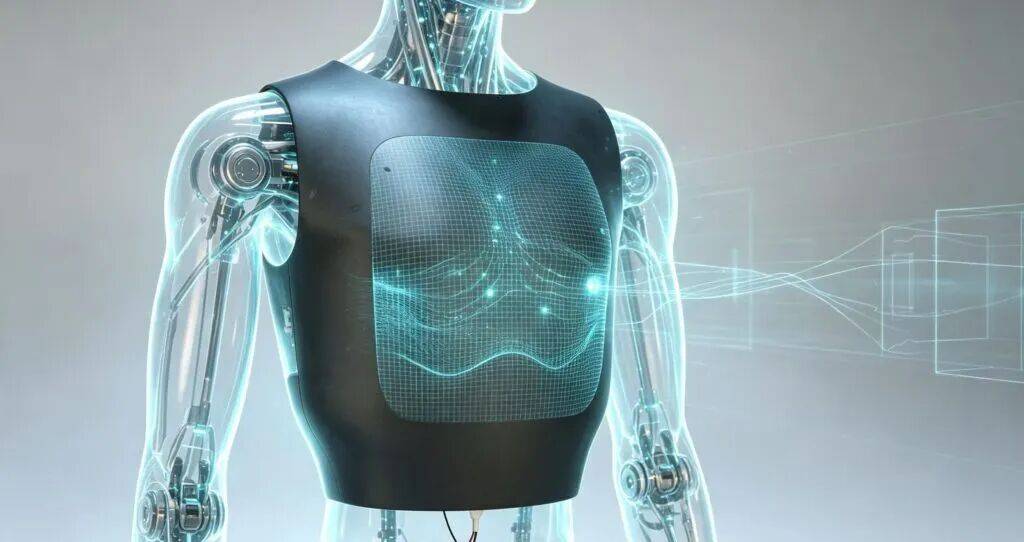
传统做法是把传感器当贴片贴在机器人表面;模感把触觉直接做进结构件,机器人外壳本身就是传感器,省掉贴片带来的接口、分层和可靠性问题。触觉由此从"外挂"变成机器人的"本体"。
这套皮肤覆盖手部、四肢、躯干、足底,把刚性的身体边界转化为连续的六维力场感知,同时采集力觉、温度、滑移、振动、材质等多种模态。机器人不仅能判断捏没捏住,还能分辨接触物的软硬、表面的粗糙程度,以及是否发生滑动。
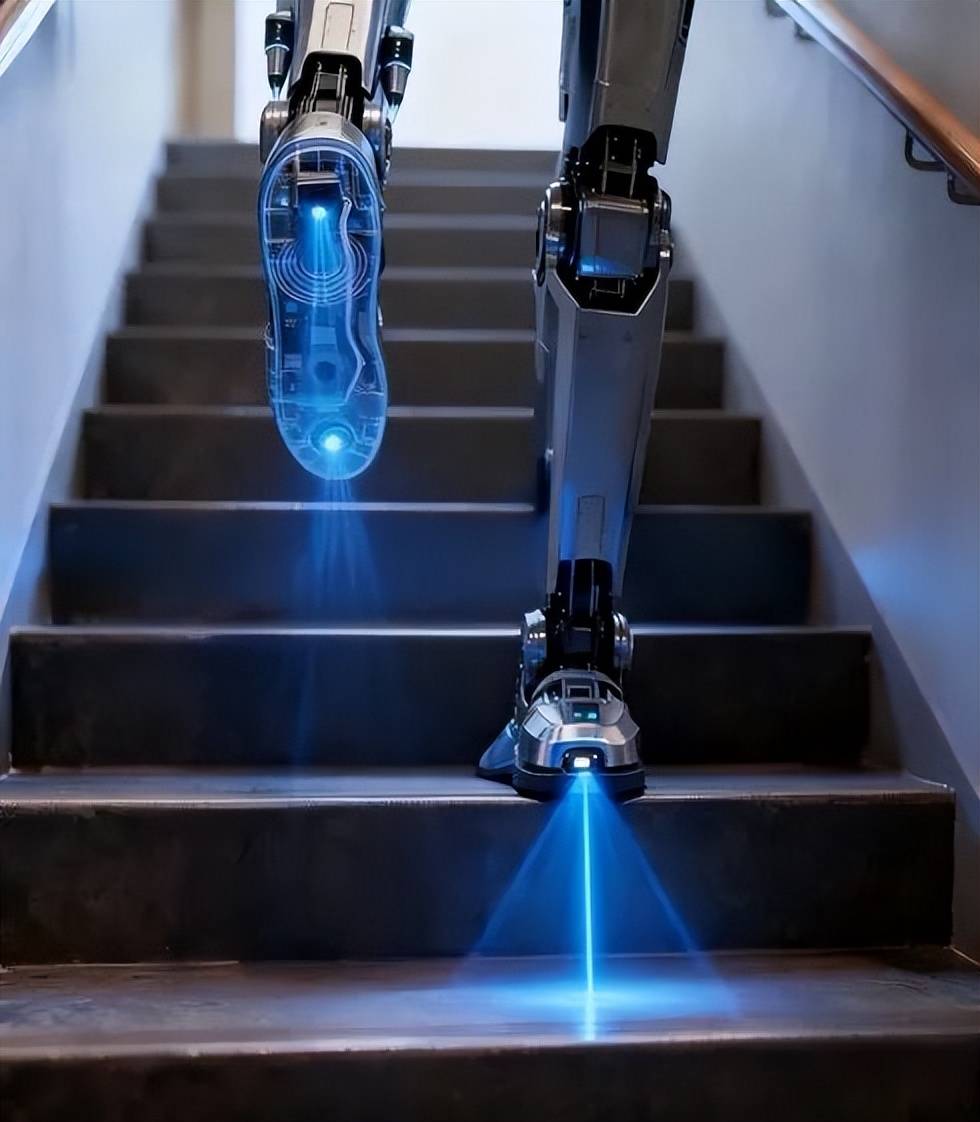
硬件之外,公司同步研发多模态融合算法MoTact与触觉世界动作模型MoWorld,用高频、多维触觉反馈修正低频决策,为机器人建立"条件反射"通路:摸到过热或过载,不必等大脑想清楚再缩手。据公司介绍,目前MoSkin触觉模组已完成量产级优化,支持多种柔性皮肤集成方案,并与多家头部人形机器人企业开展联合适配测试。
对整机厂而言,这套方案省掉的是从零搭建一套大面积触觉感知的工程:材料、结构、算法、标定团队要重走一遍工艺爬坡;直接采用成熟方案,可以把工程资源留给本体和大脑。一块皮肤覆盖多部位,工业巡检的障碍感知、人机协作的防撞预警、足底行走的地形读取可以一次解决,不必为每个场景单独开发感知模块。
PART 02
创始团队是什么背景?
模感科技由一支港科大背景的冠军团队组建。
联合创始人兼CEO严朝旭是港科大微电子跨学科博士,长期从事高频系统、电磁算法及具身多模态传感研究,曾设计全球首套米级自追踪电磁聚焦隔空充电系统,相关成果作为港科大标志性研究永久陈列,并在IEEE TCPMT、ICRA、APLM等旗舰期刊及会议发表多篇论文。
2025年8月他从港科大博士毕业;一个月后,他作为队员参与的"模感智联MoSense"团队凭"基于大面积柔性电子皮肤的机器人应用"项目,在香港科技大学(广州)首届仿生机器人创新大赛中拿下一等奖——该赛事是粤港澳大湾区高校集群首个仿生机器人全栈技术竞技平台,这个项目随后独立成公司。赛事验证过的方向直接转成公司产品方向,技术验证先于公司成立。
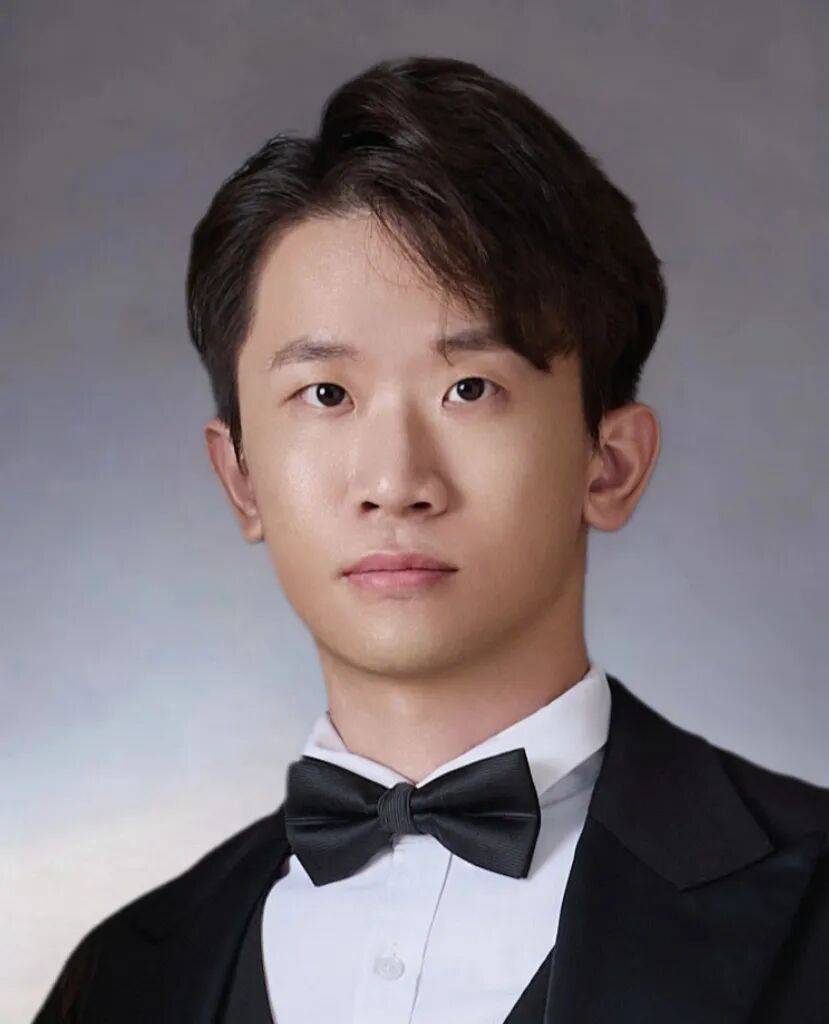
联合创始人兼CTO周航是帝国理工学院本硕、港科大机器人学博士,曾任德赛西威资深算法研究员,主导自动驾驶感知模块,其技术方案助力团队斩获2021年世界自动驾驶挑战赛奖项。
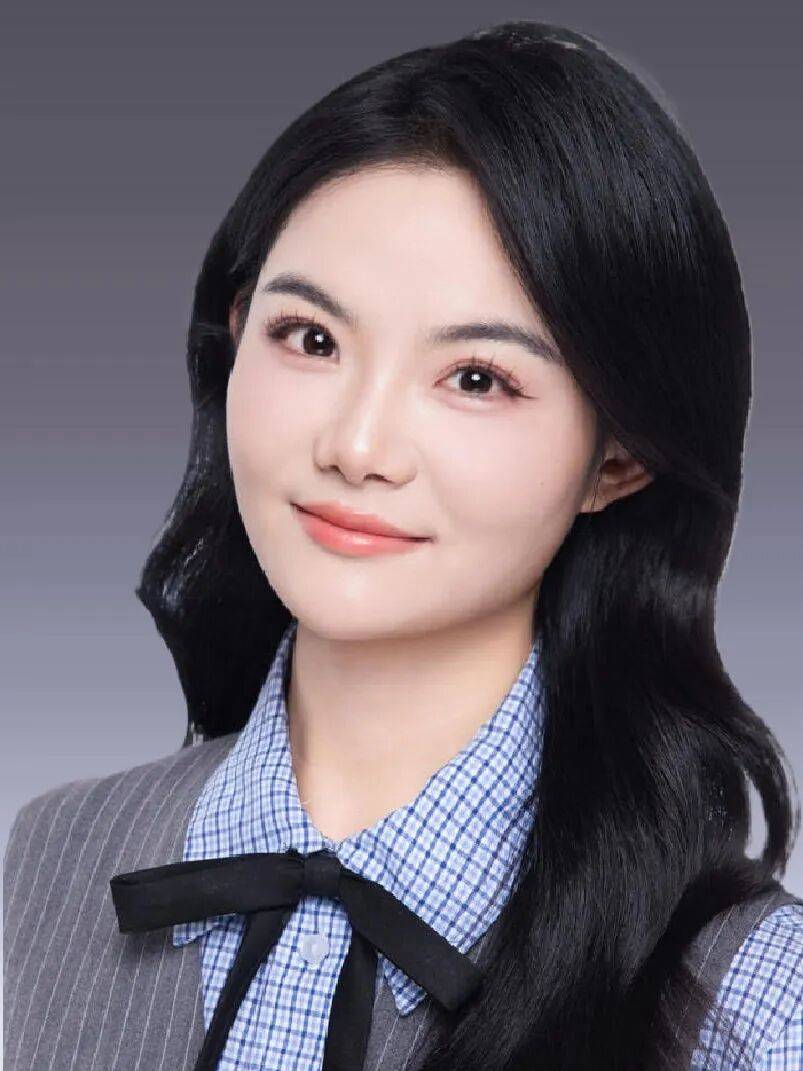
联合创始人兼CFO杨穆君是浙江大学本科、香港大学经济学硕士,曾在幻方量化、字节跳动、中信建投、兴证国际等机构任职,理工科与金融的复合背景,让技术的节奏和资本的节奏更容易对齐。

首席科学家温维佳是港科大讲座教授、港科大(广州)功能枢纽院长,国家自然科学二等奖得主,手握19项美国专利、40多项中国专利。材料、器件、算法、资本四类人在这支团队里凑齐:温维佳提供材料与机理底座,严朝旭把电磁器件做成产品,周航把触觉信号接进控制闭环,杨穆君补上公司与资本运转。
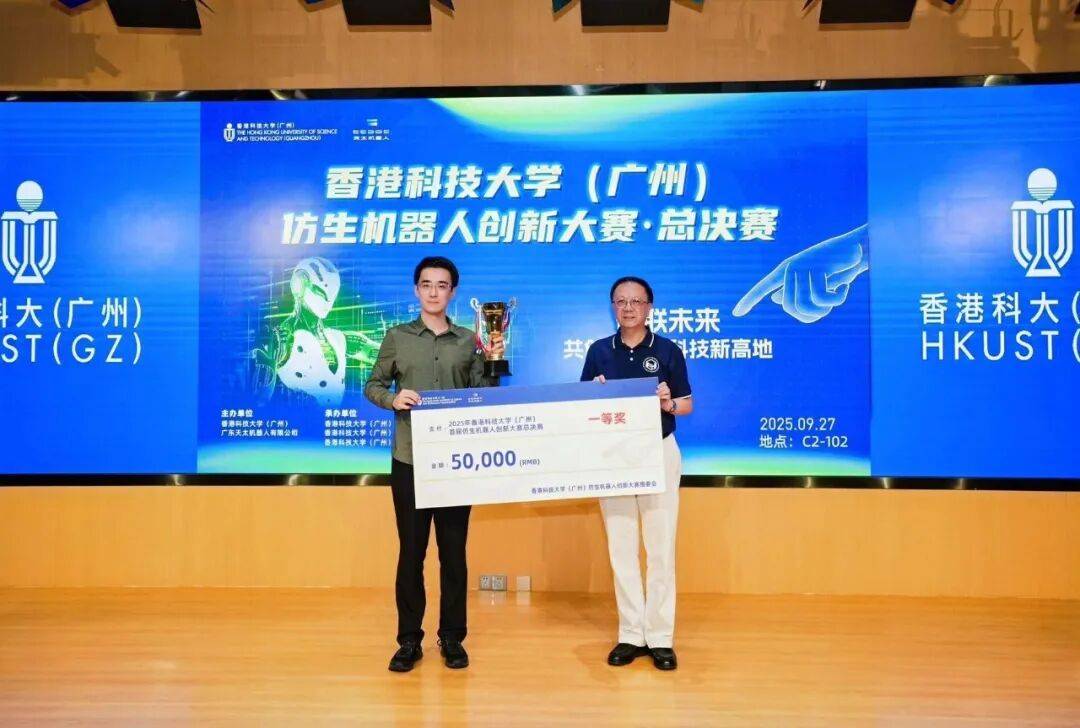
从2025年8月博士毕业,到以队员身份随"模感智联"团队拿下仿生机器人大赛一等奖,再到2026年5月注册公司、年内连摘创业赛奖项,严朝旭这条线不到一年。
2026年5月公司注册,7月拿下红杉、高瓴、智元参与的天使轮,8月在港科大百万奖金创业大赛上海赛区获金奖并设立深圳子公司,9月凭"电磁超材料柔性电子皮肤"项目在"创业江苏"总决赛获团队组一等奖。赛事验证和量产思维,让模感从第一天就把"能不能下产线"当作产品指标,实验室参数只是起点。
PART 03
它解决了机器人触觉哪些核心痛点?
机器人能认出桌上的杯子,听懂"把红色杯子递过来",却常在动手那一刻失手:拧瓶盖打滑、插零件对不准、拿鸡蛋力道失控。
问题出在视觉和触觉的分工上——视觉提供"物体的样子",抓取需要的是"接触的状态":压力多大、有没有打滑、东西是软是硬。这些信息只存在于手指碰到物体的那一瞬间。机器人不缺算力,也不缺电机,缺的是物理世界的真实反馈;没有触觉,再聪明的策略也只能停在演示。
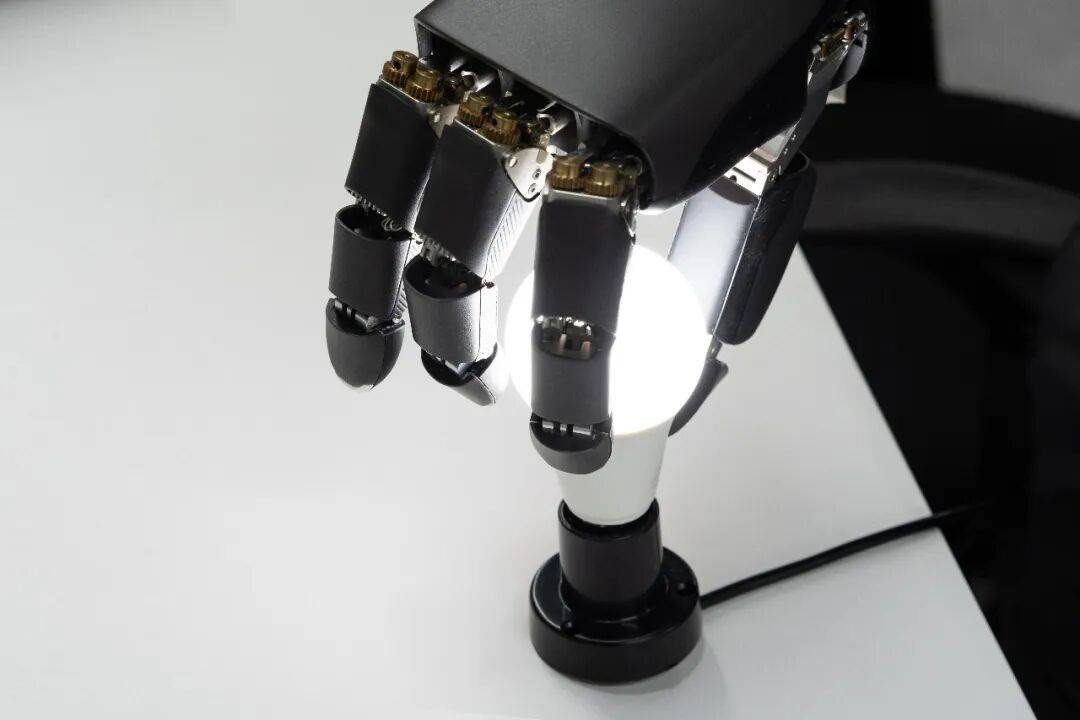
行业里常被提起的两个场景,正好把这道断层说清楚。一个是灯泡:夹持力不足会滑脱,力度过大可能捏碎,拧不到位灯泡就不亮;另一个是包装袋:同一只袋子因材质、装载量和摩擦系数不同,完全相同的抓取轨迹就可能产生不同结果。
纯视觉方案在精密装配、柔性抓取场景很难拿到接触瞬间的力与滑移信息,控制系统只能降速、反复重试,或者把异常重新交回人工。
触觉一旦进入控制闭环,机器人就能在毫秒级修正握力,省掉把异常交回人工的环节,这直接决定装配良率、产线节拍和单次成功操作的成本。看得见、拿不稳,这道断层对应的是一张正在变厚的采购清单。
覆盖面积是更直接的盲区。现有触觉方案大多只装在灵巧手或夹爪的指尖、指腹,只能应对局部精细操作,手背、手臂、躯干、足底都是感知盲区。
压阻、电容、视触觉等传统路线又受成本、覆盖面积和模态数量限制,难以在大面积连续曲面上铺开。模感把感知铺满全身,补的正是这块大面积、连续曲面的缺口。人形机器人下半身已经能走能跑,"手"成了落地最硬的骨头,业内把它叫作"最后一厘米比下半身难十倍",感知正是其中最关键的一环。
还有一道更深的鸿沟。世界模型在仿真里能训练策略,一上真机就打折扣,原因很多——电机噪声、传动间隙、视觉噪声、建模误差都在其中,触觉反馈缺失是因素之一。模感要补的,是Sim-to-Real里触觉这一环——用全身触觉补充物理先验,让仿真到现实的落差变小;但硬件只是必要条件,还要配套海量高质量触觉数据集与世界模型的算法适配。
比硬件更难的是数据:触觉没有互联网那样的"语料库",没有"抓握"的公开档案可供爬取,数据又与硬件深度绑定,跨厂商复用准确率会明显下降。行业研究测算,具身智能所需训练数据与实际可用数据之间的缺口约为20倍。
触觉的成本结构也说明了它的分量。公开信息显示,在本体整体成本中,触觉传感器与力矩传感器合计约占两成,单只灵巧手大约要配置13到15个传感器。全身大面积触觉被多家整机厂盯着,原因就在这里。
PART 04
模感和传统触觉厂,区别到底在哪?
触觉赛道已经分出几条技术路线。

帕西尼感知走霍尔式(磁)触觉路线,自研触觉感知芯片,从传感器做到灵巧手乃至本体,全栈打通。墨现科技出自大疆传感器团队,选择逾渗式压阻路线,主力产品是面向数据采集的"数采手套"。两家切入点不同:一个从磁传感做到本体,一个从数据手套切入训练数据。
模感的不同集中在两点。一是覆盖位置:同行主流集中在灵巧手指尖布触觉传感器,模感覆盖手、四肢、躯干、足底,做全身连续的六维力场感知。指尖能感知"捏没捏住",全身皮肤能感知碰撞、姿态和人机协作中的接触安全。整机厂关心的不只是精度,还有能不能一块皮肤覆盖全身、降低集成复杂度,这正是模感与只在指尖做高精度的同行拉开定位的地方。
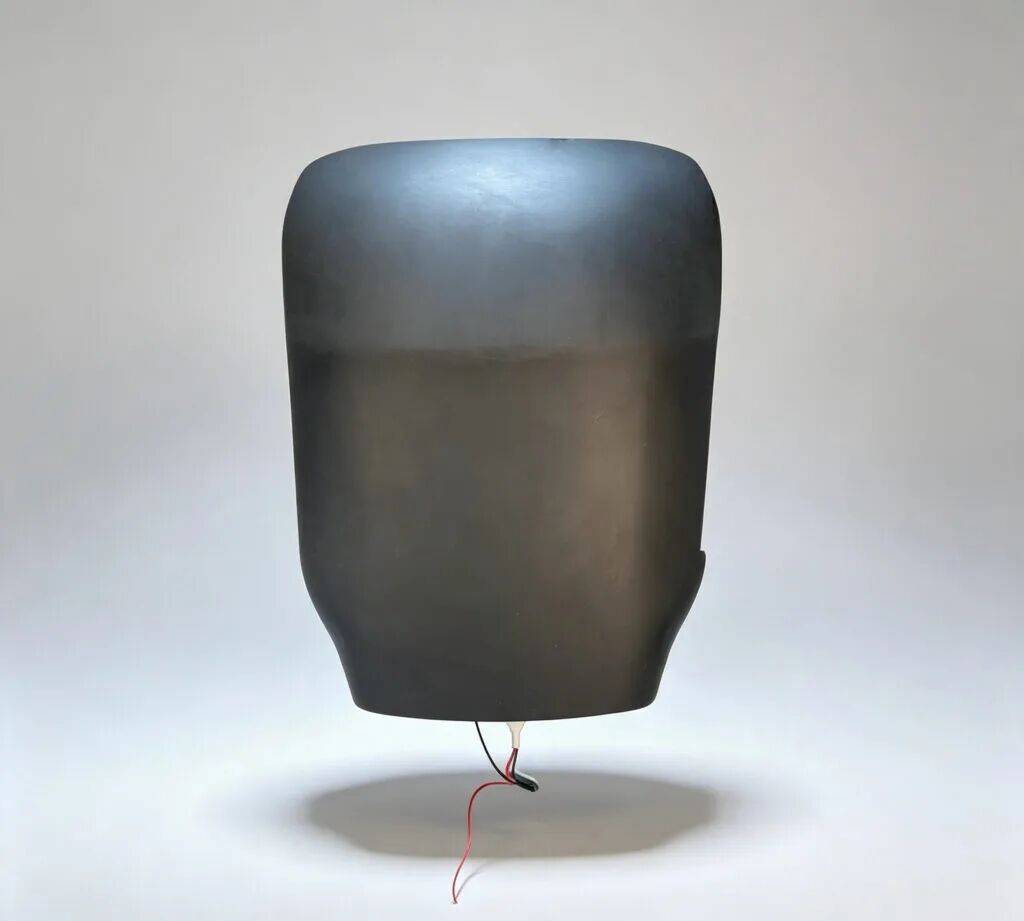
二是技术路线:模感用电磁超构力学与磁光固化3D打印,把触觉直接集成进结构件,在大面积连续曲面上兼顾灵敏度与量程;同行指尖的高精度方案,只是它的一个子集。
这种取舍有代价也有空间。大面积曲面贴合、抗撕裂、抗高频摩擦的问题更复杂,量产难度更高;也正因此,它更难被单一整机厂的内部团队快速复制,独立供应商才有存在的理由。柔性阵列绕不开迟滞和温漂,磁霍尔识不了微米级纹理,视触觉精度高却体积大、成本高,各路线在精度、成本、可靠性上各有长短。
模感自身的电磁超构路线也有代价:大面积曲面上的工艺一致性与良率更难控制,单位面积成本随覆盖面积放大,在微米级纹理识别上也不如专用指尖方案;它能补的是覆盖广度,不是单点精度上的全面胜出。模感选的是全身大面积这条更少人走通的路;一旦把大面积皮肤稳定送上产线,先发卡位就有机会确立——不过量产只是拿到入场券,能否转化为稳定订单,还要看成本、整机厂自研节奏与跨路线迭代。
PART 05
触觉从选配变标配,模感卡住的是什么位置?
触觉走向标配的信号,最先出现在指尖。
福莱新材披露了与灵心巧手、中科硅纪合计30万套触觉传感器的框架采购协议,对应的是指尖触觉传感器;海外同样在加快:1X公司2026年7月发布新一代NEO灵巧手,指尖布置高分辨率触觉传感,能实时检测滑移。指尖触觉已开始从样机演示配件走向小批量标配。
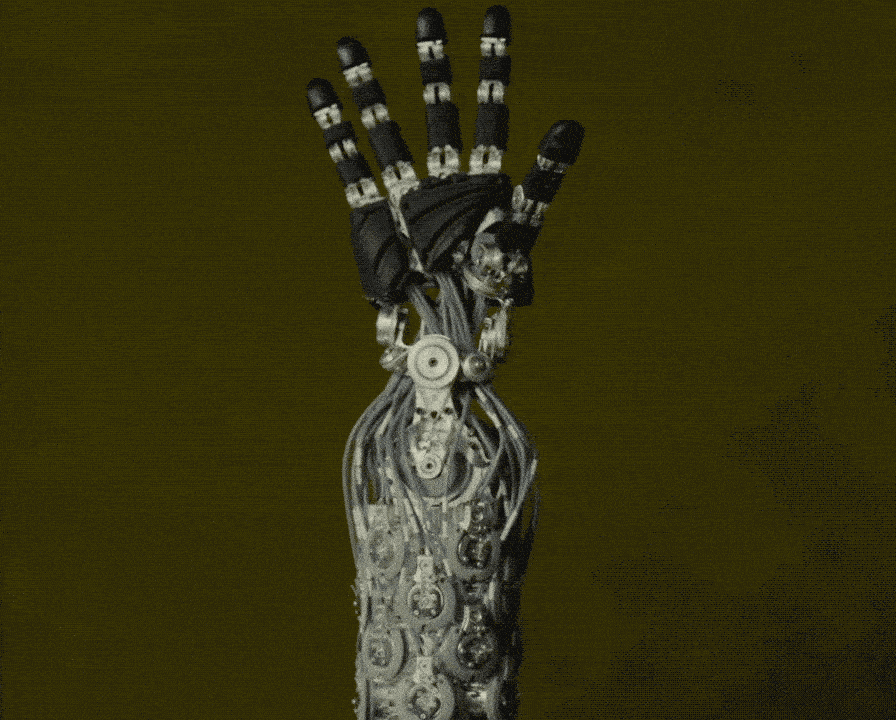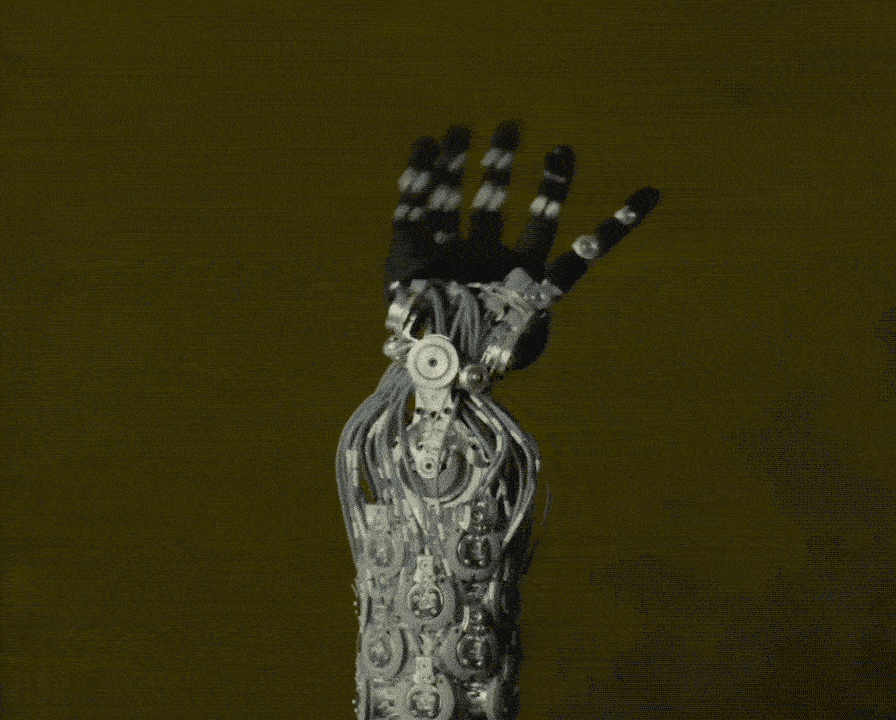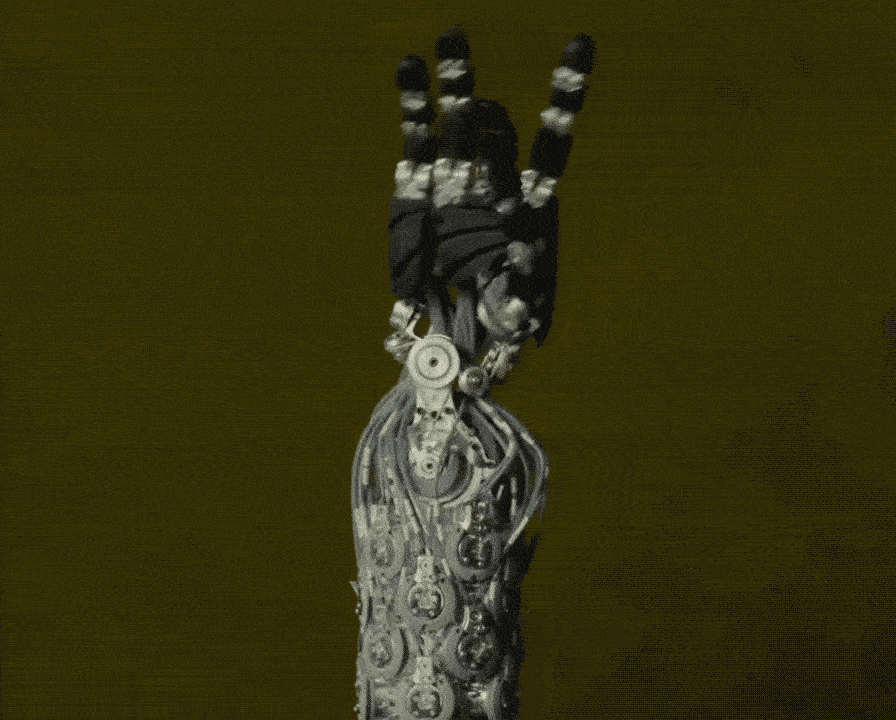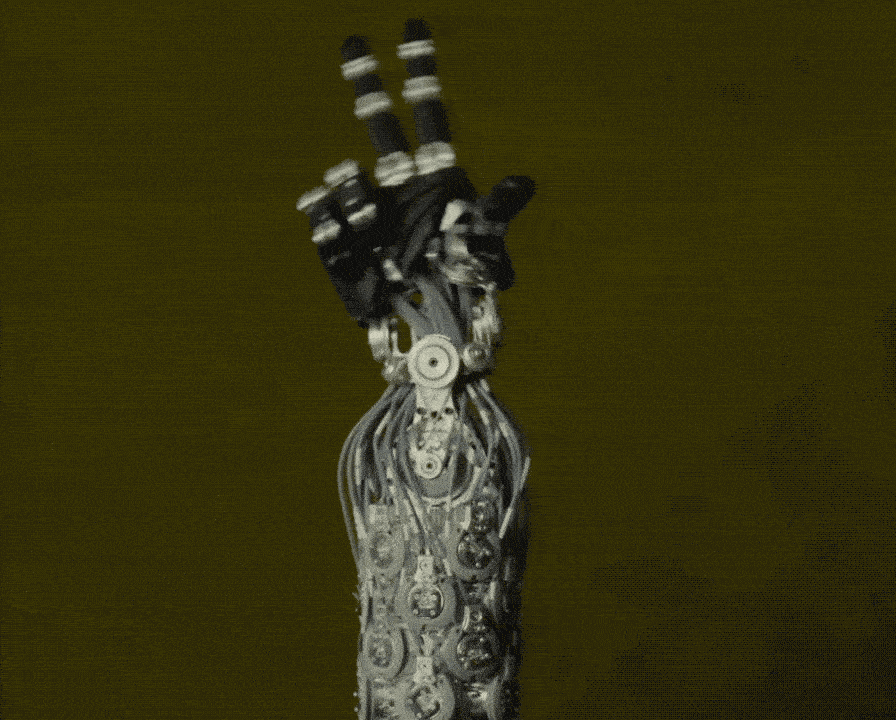
但指尖不等于全身。手、四肢、躯干、足底的大面积连续曲面电子皮肤,行业目前几乎没有大规模量产落地案例,仍处在联合适配与量产测试体系建设阶段。模感押注的正是这一步——把已经被指尖验证的需求,延伸到全身大面积覆盖。
从整体市场来看,2026年国内人形机器人专用触觉传感器市场预计突破3.2亿美元,同比增速超过160%(IDC数据);据21财经援引的预测,全球人形机器人出货量在6万至10万台之间——如果看国内口径,行研机构统计预估约6.25万台,工信部相关预测则指向产量破10万台。供应链逻辑随之改变:从"谁都能做一点"走向"谁先量产谁供货",硬件可靠性和数据干净程度,比算法聪明程度更关键。
模感科技正推进量产测试体系建设,与多家头部整机厂的联合适配测试已在展开,本轮资金也主要用于全身触觉产品研发、团队扩充、算力投入及量产测试体系建设。对一家成立五个月的公司来说,把全身电子皮肤从样品推向产线,靠的就是这套体系的搭建速度。
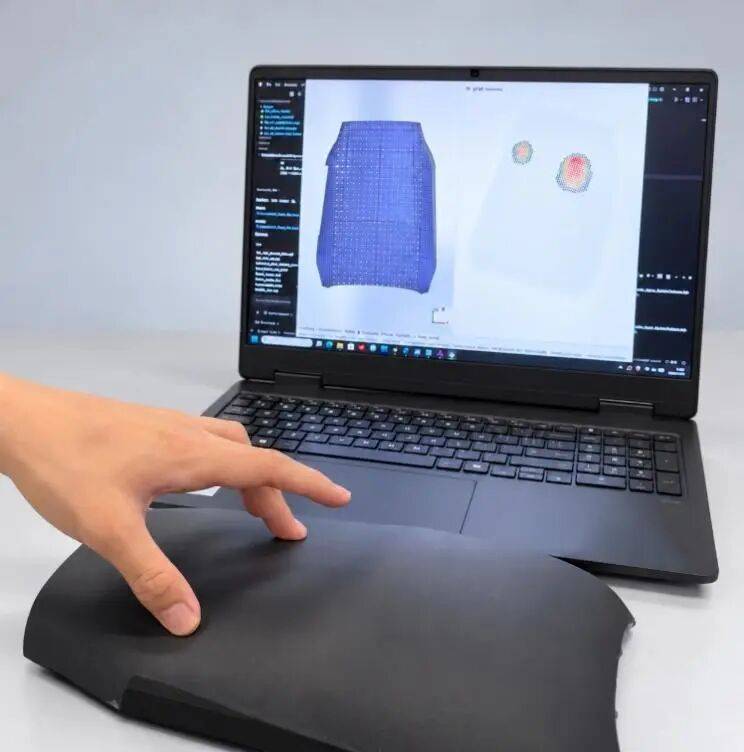
全身大面积触觉,是这条赛道里更少人走通的一环,模感要抢的正是这个窗口期。这笔亿元级融资里,整机厂出现在跟投名单值得留意:钱的数额只是表象,需求侧的入场更值得记。逐际动力与智元机器人直接进入跟投行列,把触觉从演示配件推到了供应链的必答题位置。
到年底,谁能先把全身电子皮肤送进整机厂的联合测试产线、拿到批量供货的入场券,谁就在这波触觉标配化里占住一个靠前的身位。
参考文章1. 模感科技官方公开披露材料:融资官宣通稿、MoSkin 产品资料、团队及专利介绍
2. IDC,2026 年国内人形机器人专用触觉传感器市场规模相关预测数据
3. 亿欧智库,具身智能触觉训练数据缺口测算相关行业研究
(更多人形机器人赛道深度文章,请关注微信公众号“人形大讲堂”)
----------------END-------------------