别人卷21个自由度,小米先算清了:工人到底怎么用手
近日小米公布21自由度、1500点全掌触觉仿生手。小米从汽车总装车间筛出1827个标准作业程序,用工人真实动作数据反推关节配置。这只手靠1500个触觉点和腱绳张力反馈,让机器人能在手中调整物体姿态——也就是“手内调整”,这是精细装配里最难的一截。
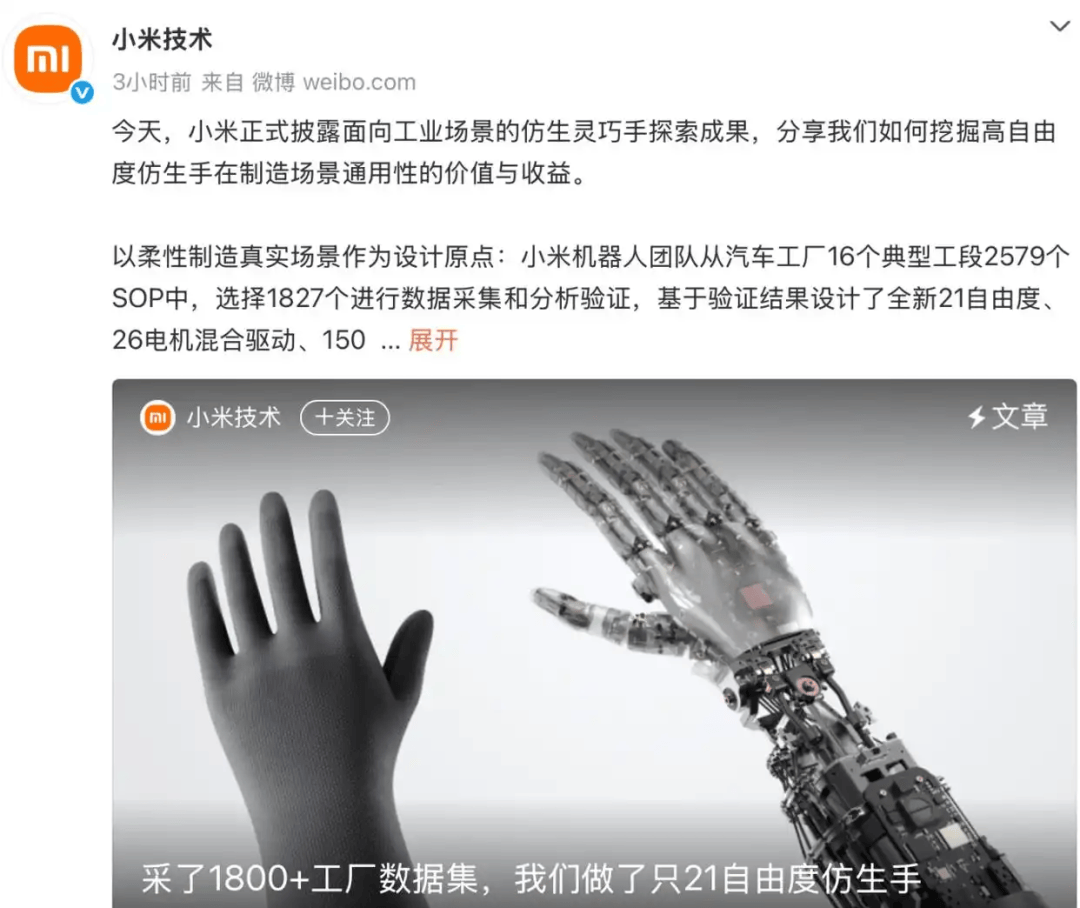
小米把工人怎么用手,当成了这只手的结构起点。团队从16个典型工段、2579个标准作业程序里选出1827个,采集它们的多角度视频与动作捕捉数据;这1827个程序覆盖了所选工段约70.8%的人工作业工序。数据来自小米汽车智能制造部中试中心。与动作记录配套的,还有工厂实际使用的工具、零件和操作物,团队把它们做成数字资产,在仿真里验证不同姿态的抓握。
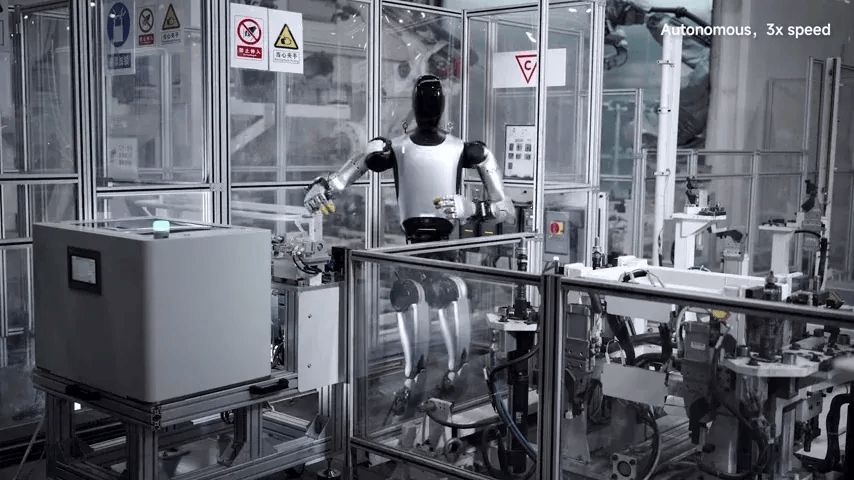
这套方法的价值在可复用。工人怎么拧螺丝、怎么换握盖板,被沉淀成标准动作资产后,机器人不必为每个新工件重新示教,产线换型时的调试成本随之下降。手因此不再是一块孤立的硬件,它直接连着工艺数据库,是产线上的末端执行器。
PART 01
这只手的硬指标:324克手掌、26电机、1500触觉点
小米在3月先对尺寸动了一刀,把手部从228×105×64毫米收到187×88×36毫米,体积压掉约60%,同时把自由度和主动自由度都加上去。这么做不是为小好看,而是让手的比例和可达空间尽量贴近真人,后面复用工人操作数据时差异才小。
整只手由26个电机驱动,主打腱绳传动,再融进5个直驱自由度放在负载轻的关节。绳驱电机基本塞进小臂,靠腱绳把力传过去,手掌这边只有324克。把电机挪到小臂,图的是在有限空间里同时兼顾运动范围、负载和重量——手掌能压到324克还保住抓握力,靠的就是这个布局,顺带也减小了手指末端的转动惯性,控制更跟手。
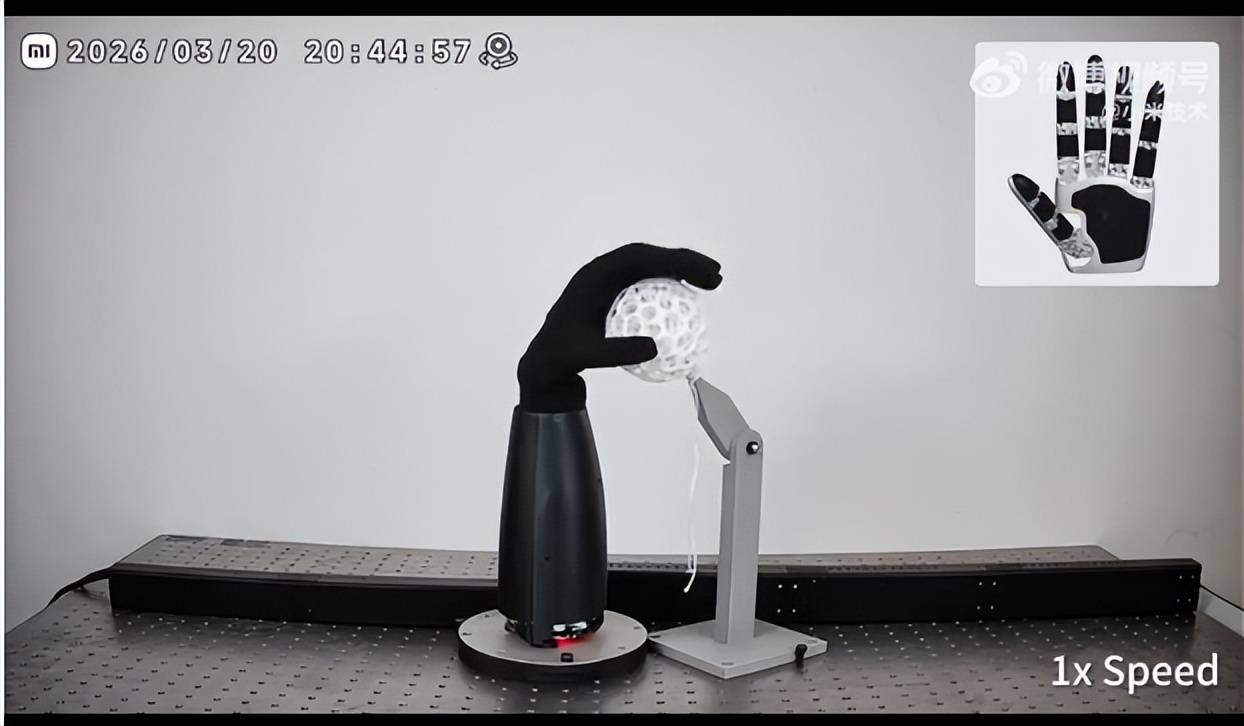
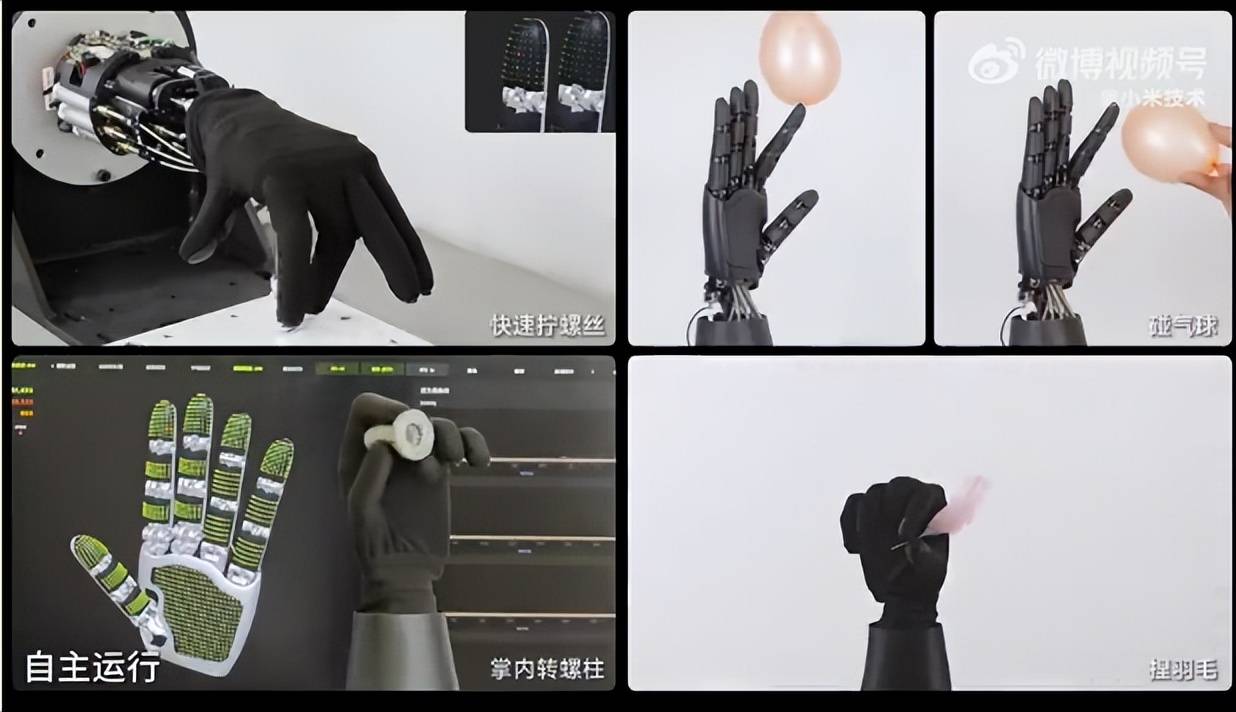
触觉落在一只手套上。新一代仿生手延续触觉手套的思路,用1500个触觉点铺满整只手,指尖、指腹、指根的分辨率到1毫米,掌心到2毫米。精密装配里,能不能分辨接触是打滑还是压稳,直接决定力反馈控制的质量;张力反馈则告诉你腱绳被拉得多紧,手套把物体和手掌的接触分布画出来。3月那版全掌触觉传感器覆盖8200平方毫米,人直接戴手套就能采到指尖、指腹、掌心的数据,磨坏了换一只就行。同一只手套两头用:人戴它记录接触,机器人戴它感知物体在手里的分布。
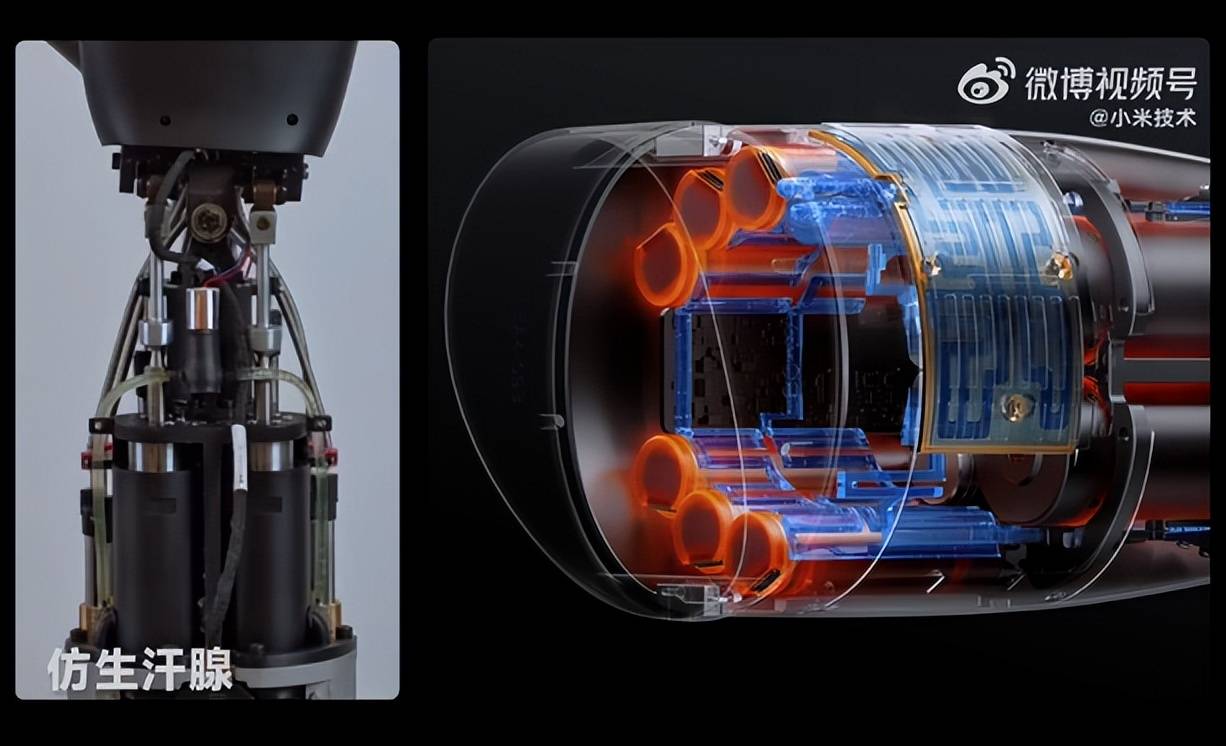
热量是这只手躲不开的麻烦。电机全挤在小臂,抓握时又有一大堆需要大电流顶着的动作,极端情况单手功耗能过100瓦。小米除了被动散热,还试了仿生汗腺:用金属3D打印在小臂里走液冷通道,微泵把电机热带到蒸发区,靠液体蒸发吸热,每分钟蒸发0.5毫升水、约10瓦主动散热。这次又加了热预测模型,在线盯着温度、推算未来5到10分钟的分布,精度优于3摄氏度;散热织物那边也往高导热填充、表面辐射改性、自然吸湿蒸发几个方向走了,和普通织物拉出了温差。
可靠性是一圈一圈磨出来的。重复抓握循环推到了15万次以上,触觉数据也能稳定拿到。新一代仿生手的控制回路里加了一只腱绳张力传感器,让手指末端和整个抓握过程的力控更细。
PART 02
21个自由度是怎么来的?
自由度不是拍脑袋定的。小米采集了1827个标准作业程序对应的真实作业数据,通过人手动作分析和抓握仿真,比较不同的自由度配置。关节在作业中需要多大活动范围、哪些运动可以联动、增加自由度能改善多少抓握表现,都进了设计分析。
团队用每个自由度在实际作业中的活动范围,除以人手该自由度的平均完整行程,算出利用率。统计显示,几乎所有被测自由度的利用率都超过50%。这意味着按这套作业谱设计的21个自由度几乎没有被浪费的关节,每个自由度都对应着真实工序里的动作幅度。人手运动存在协同性,完成某个动作时,部分没有直接贡献的自由度也会一起动,所以设计人员还要区分哪些运动需要分别控制、哪些适合联动。
小米计算了不同关节运动的相关性,同一手指上指间关节的屈曲如果高度相关,就适合用一个驱动源带动,也就是欠驱动设计。相关性超过某个阈值(例如0.8),就可以进一步研究用一个驱动源带动相关运动;但人手的耦合并非刚性联动,柔性握持与精细操作仍要单独考虑。
在小米给出的仿真比较中,17至21自由度区间的平均稳定抓握成功率,相比6至15自由度区间提升15%到38%;其中21自由度在工厂操作覆盖度和抓握成功率上的提升最大。继续增加到23及以上,抓握能力的增益明显放缓。针对“多少个自由度够用”,小米用一条曲线给出了带数据的答案:21是收益拐点,21之后再加自由度,抓握能力的增益明显放缓,边际收益快速收窄。这个拐点把“自由度越多越好”的军备竞赛拉回了性价比曲线——后续厂商再加自由度,得先回答加出来的抓握收益是否值当。
这条路线和照抄人手解剖结构的做法不同。过去行业做灵巧手,常从“人手长什么样”出发去仿形,再把电机往里塞。小米反过来,让真实作业数据先定义需求,自由度、绳驱布局都是算出来的结果。一个关节在作业中动得多大,和它是否需要单独驱动,是两个分开研究的问题——这正是数据驱动设计才能回答的。
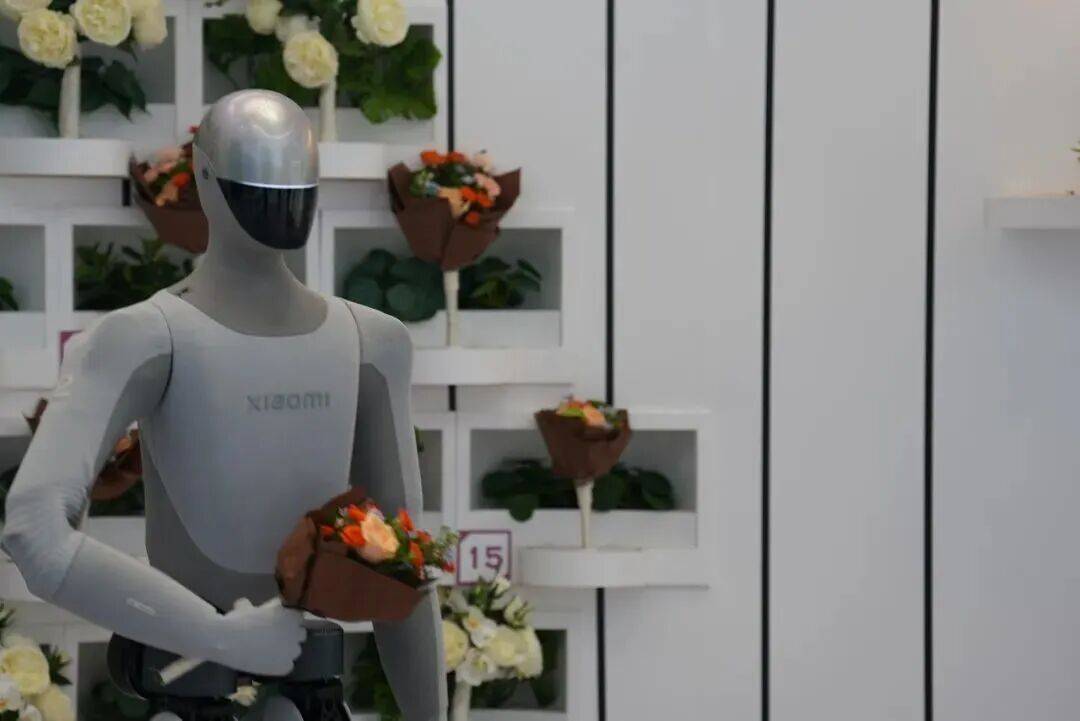
当然,行业里从解剖构型出发、再叠加作业数据迭代的两步走并不少见,小米的差异在于把作业数据提到了设计起点,而不是事后验证。团队还用新一代仿生手对实际工厂零件和工具开展多姿态真机抓握测试,小米称相比此前低自由度版本,新一代仿生手的抓握姿态更接近人手,抓握成功率也有所提高。
PART 03
这只灵巧手的1500个触觉点到底有什么用?
参数里最显眼的是21自由度,更难、也更少被谈到的,是1500个触觉点和那条张力反馈控制回路。
小米选触觉手套,本意是在视觉遮挡时拿到更多手掌接触信息,同时降低触觉数据采集对遥操作的依赖。人戴手套记录接触数据,机器人戴手套感知物体在手中的接触分布,相近的构型与触觉覆盖方式,方便研究人员对照两者在同样操作中的接触情况。团队还把采集到的人手抓握数据和触觉信息用于仿真,在数字零件上应用模仿学习、强化学习,训练接近人手的抓握姿态。
“同一只手套两头用”有个前提得说清:人手的皮肤、骨骼刚度和机械手指并不一样,同一只手套戴上去,面对同一物体时的接触形变也不会完全一致。跨模态对照靠的是相近的构型和触觉密度,而不是传感器参数完全等价,这套映射本身仍需真机验证。
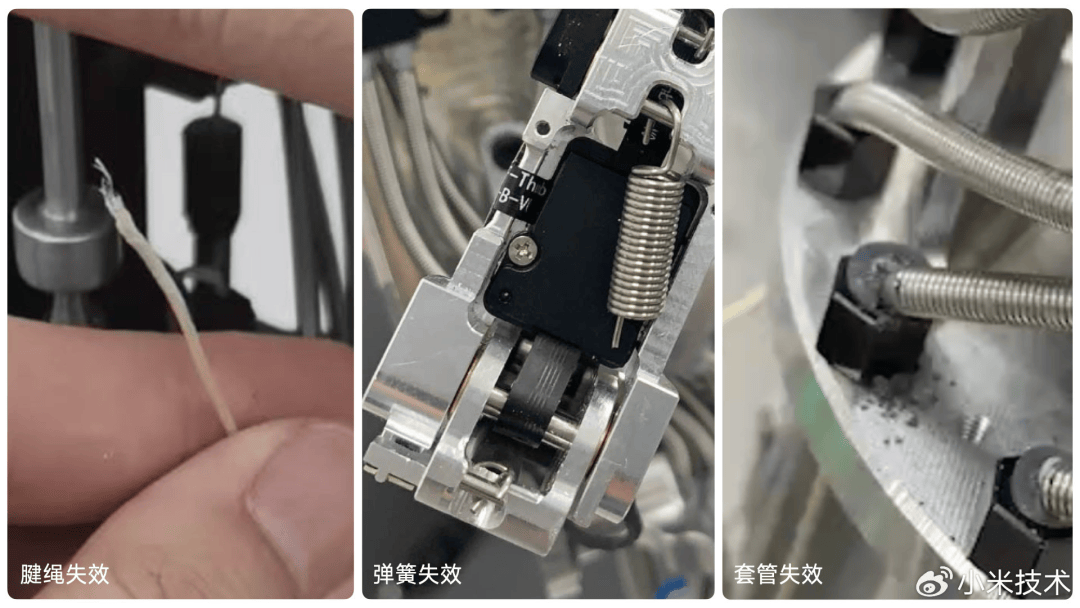
腱绳传动用久了会松弛变形,拉力会随时间和负载漂移,直接控制会失准。新一代仿生手增加腱绳张力传感器后,检测绳路受力并反馈给控制器,配合电机编码器修正驱动,长期绳驱的一致性才保得住,手指末端的力控才精细得起来。
触觉和力控叠到一起,“手内调整”才成立。今年7月,小米在柔性盖板排序任务里展示了双手换握和手内调整——机器人取出盖板后,还要改变握持方式和物体姿态,才能继续放置。对产线而言,这一步意味着机器人能处理来料姿态不一致的零件,不必每次都把工件摆得整整齐齐再抓,柔性上料因此更可行。没有高分辨率触觉和稳定的力控,这一步做不稳。自由度决定手能摆出多少姿势,触觉和力控决定这些姿势稳不稳、能不能感知对错——一套设计里缺哪样都不行。
可更换、易维护的手套设计,还把数据采集和现场运维的门槛降了下来,对想自己攒动作数据的工厂是实打实的利好。小米把触觉密度、张力反馈和自由度放在同一套设计里迭代,目标很明确——要的是一只能在产线上把精细活干完的手。
PART 04
绳驱灵巧手的三道坎:腱绳寿命、散热、小臂空间
参数看着漂亮,但绳驱灵巧手在真实使用里还要过三道关。
绳驱结构轻、灵活,但腱绳、弹簧、套管都是易耗件。团队早先连简单重复操作都撑不过1万次,后来靠设计、仿真和测试逐个提高零件耐久性,才在3月把重复抓握循环推到15万次以上。这还只是实验室循环数,真实产线的磨损更复杂,耐久性仍是要持续验证的硬指标。
单手功耗可超100瓦,电机卡死不转等高热损耗工况会压缩连续高负载作业的时长,散热能力直接关系到手能持续出力多久。前文那套仿生汗腺与热预测方案的意义正在此处:把控温提前纳入作业调度,降关节扭矩、调风扇转速,都是围绕散热做的主动调节;连包布都改成了高导热散热面。
电机挪到小臂虽换来了324克轻量化手掌,但小臂空间因此更紧张,电机密集带来的发热和布局压力都压在这一端。复用一段人手操作记录时,机器人要能到达相应位置、也能用相近的手指姿态接触物体,构型、动作范围与驱动响应得一起考虑。
评估一只产线用的手,自由度只是海报数字,更该问连续干8小时会不会热停产、腱绳多久换一次——这些才是总拥有成本的来源。小米的做法是把三个问题都放在真实作业场景里验证:用中试中心的工序数据定义需求,用循环测试和触觉稳定性跟踪进度。这种“先用真实产线问题倒逼设计”的做法,比只秀参数更接近落地。
PART 05
小米为什么把手当工厂问题做?
这只手的意义,不在“小米也做了只手”,而在它把灵巧手当成了工厂问题。1827个标准作业程序与约70.8%的人工作业工序覆盖率,全部来自小米汽车智能制造部中试中心。也就是说,这只手从一开始就是为汽车总装里那些操作种类多、工序互相关联、手部运动复杂的活设计的,展会演示只是一小角。
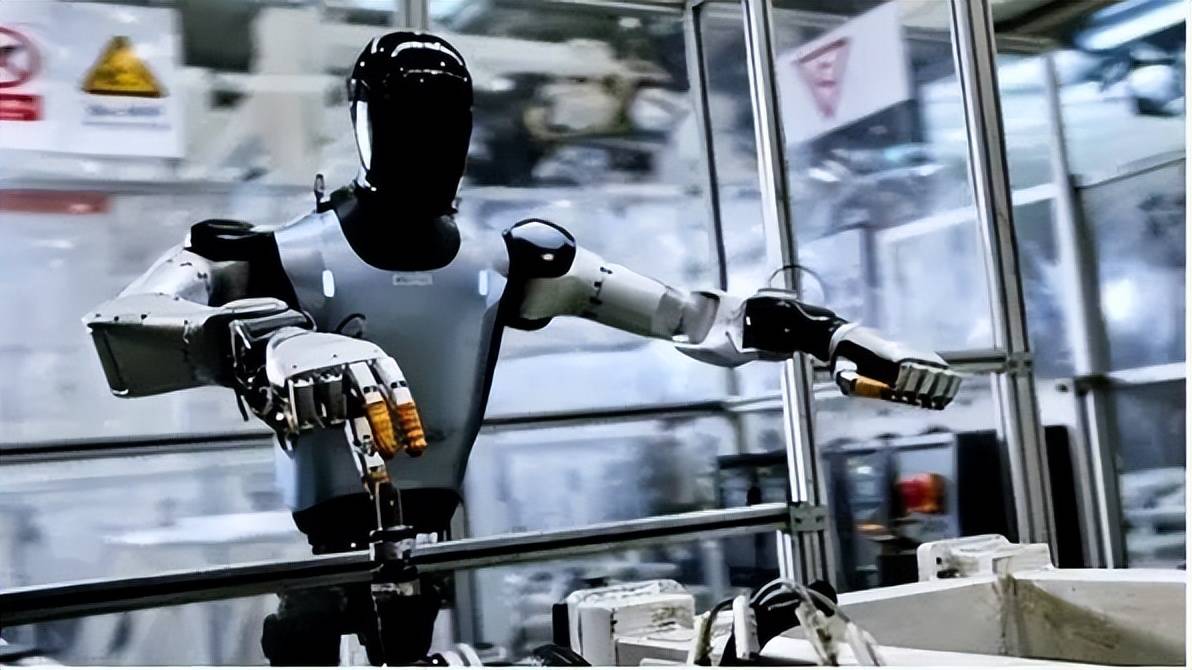
时间点也连得上。今年3月,雷军把生产节拍视为机器人从实验室进入真实工厂的难点;7月,小米就把“手内调整”用到了柔性盖板排序的真机演示上。从“节拍是难点”到“用手内调整应对精细排序”,逻辑是一贯的:机器人要进工厂,手得能干完工人手里的细活。
小米有自有产线可以当试验场,有真实工序数据可以喂给设计,也有把“手能不能替工人把活干完”当成验收标准的动力。中试中心既是数据源也是验收场,这种“数据—设计—验证”的闭环,是纯外购零部件拼装的手难以获得的。对小米来说,仿生手就是产线自动化的一个零件,不是技术秀。

小米这只手真正的信号不在21个自由度这个数字,而在它把“手该怎么造”变成了一道能用车间数据回答的工程题。过去谈灵巧手,行业习惯先定一个像人的外形,再往里塞电机;现在小米让真实作业数据先定义需求。这条路线把仿生手从“像人手”的演示逻辑,推向“替工人把活干完”的产线逻辑。至于能不能站稳,最终要看中试中心那70.8%的人工作业工序,是否真能变成可复用、可持续产出与验证的动作资产。
参考文章1.小米技术博客(Xiaomi Official):X-Hand Pro: A 21-DoF Anthropomorphic Robotic Hand with 1500-Point Tactile Sensing for Industrial Assembly,2026 年 10 月
2.小米汽车智能制造中试中心技术简报:基于1827项标准作业程序的仿生手数据驱动设计报告,2026 年 10 月
3.雷军个人发布会演讲实录(2026 年 3 月):机器人生产节拍与工厂落地难点,2026 年 3 月
4.小米 2026 年 7 月柔性盖板排序任务真机演示技术说明:双手换握与手内调整(In-Hand Manipulation)验证,2026 年 7 月
5.IEEE Robotics and Automation Letters:Data-Driven Dexterous Hand Design: From Human Demonstration to Industrial Deployment,2026 年
6.机器之心:小米21自由度仿生手解析:用工人数据反推关节配置,2026 年 10 月
(更多人形机器人赛道深度文章,请关注微信公众号“人形大讲堂”)
----------------END-------------------