在半导体制造中,刻蚀是实现微纳结构图形转移的关键工艺之一。我们通常关注等离子体、射频电源、刻蚀气体以及工艺均匀性,但如果从设备工程的角度观察,会发现刻蚀设备同样是一套高度复杂的精密运动系统。
从FOUP装载、晶圆搬运、预对准,到真空传输、腔室交接与晶圆顶升,每一个环节都离不开机械传动、运动控制和传感反馈。
最近,我尝试通过一套交互式3D工程模型,拆解典型集群式刻蚀设备的内部结构,并演示晶圆在各个模块之间的运动过程。
本文将沿着晶圆的传输路径,观察这些容易被忽略的精密运动机构,以及背后的工程技术。
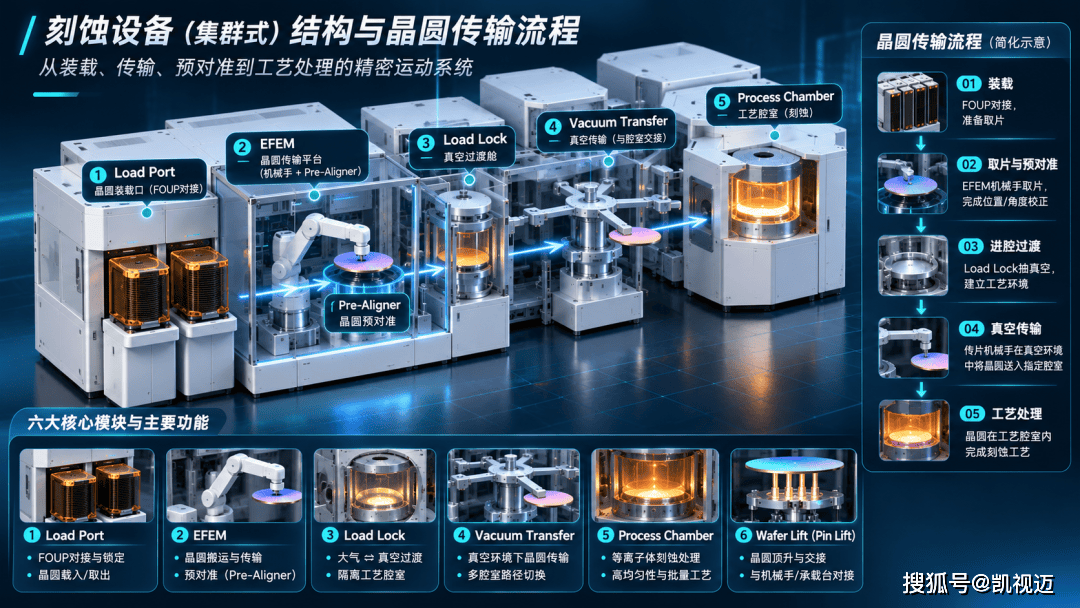
01|从FOUP到工艺腔:晶圆经历了什么?
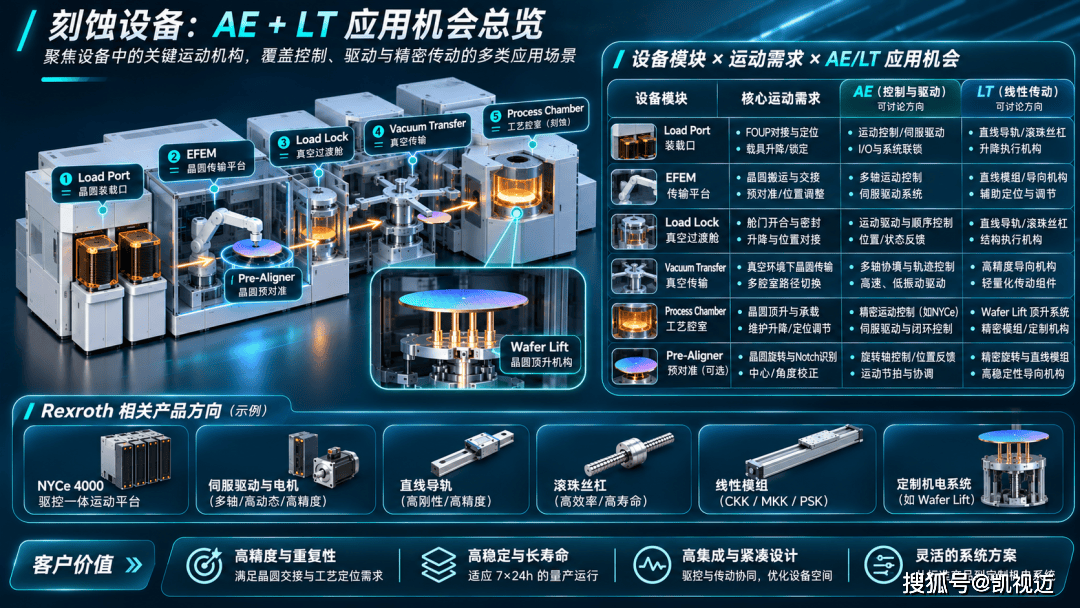
典型集群式刻蚀设备可以分为六个主要功能部分:
Load Port → EFEM → Load Lock → Vacuum Transfer → Process Chamber
此外,我们将工艺腔内部的Wafer Pin Lift作为独立机构进行拆解。
整套设备的晶圆传输过程,可以理解为从大气环境进入真空环境,再进入工艺腔室完成加工的过程。
首先,FOUP通过Load Port与设备完成对接。EFEM中的晶圆机器人取出晶圆,经过必要的预对准和位置校正,再将晶圆送入Load Lock。
Load Lock完成压力切换后,真空传片机械手将晶圆送往指定工艺腔室。
最终,晶圆通过腔内顶升与承载机构完成交接,被放置到静电吸盘(ESC)上,进入刻蚀工艺。
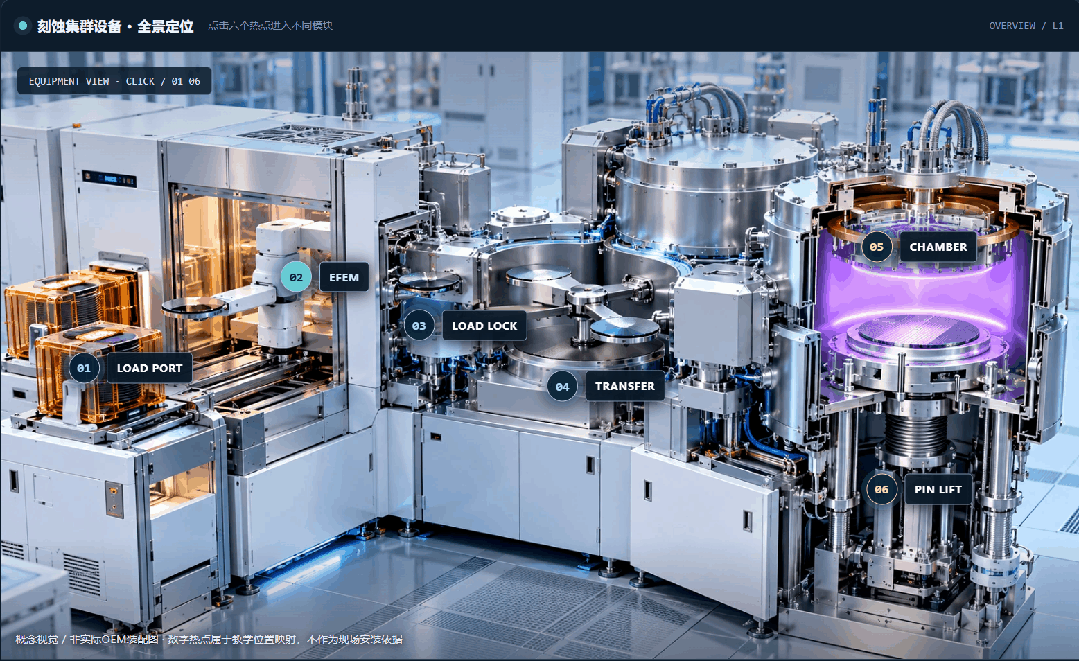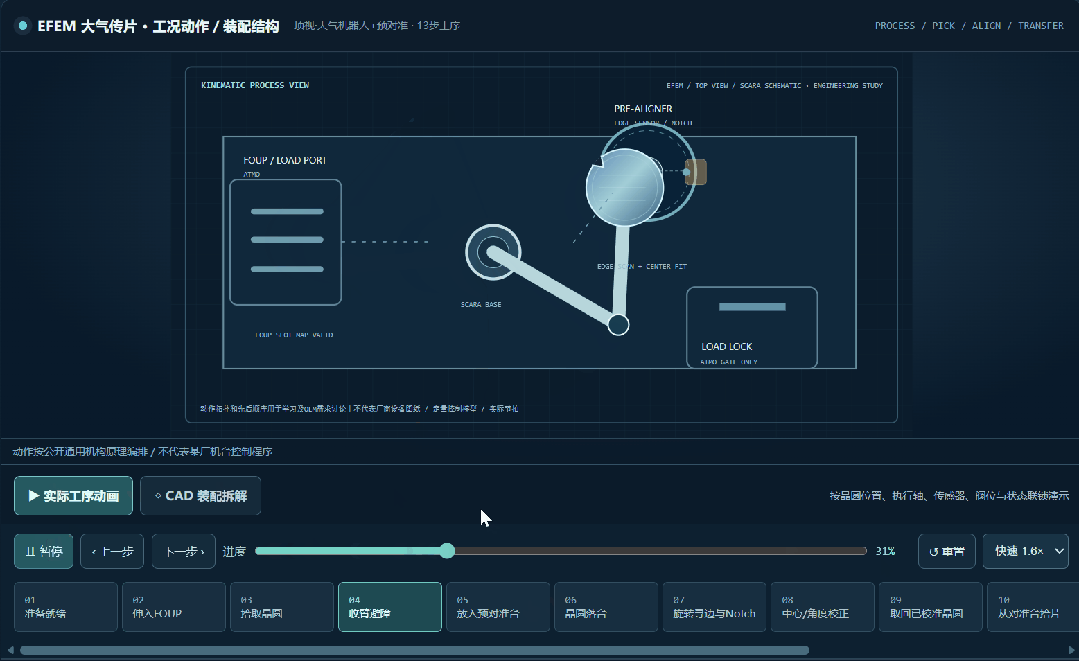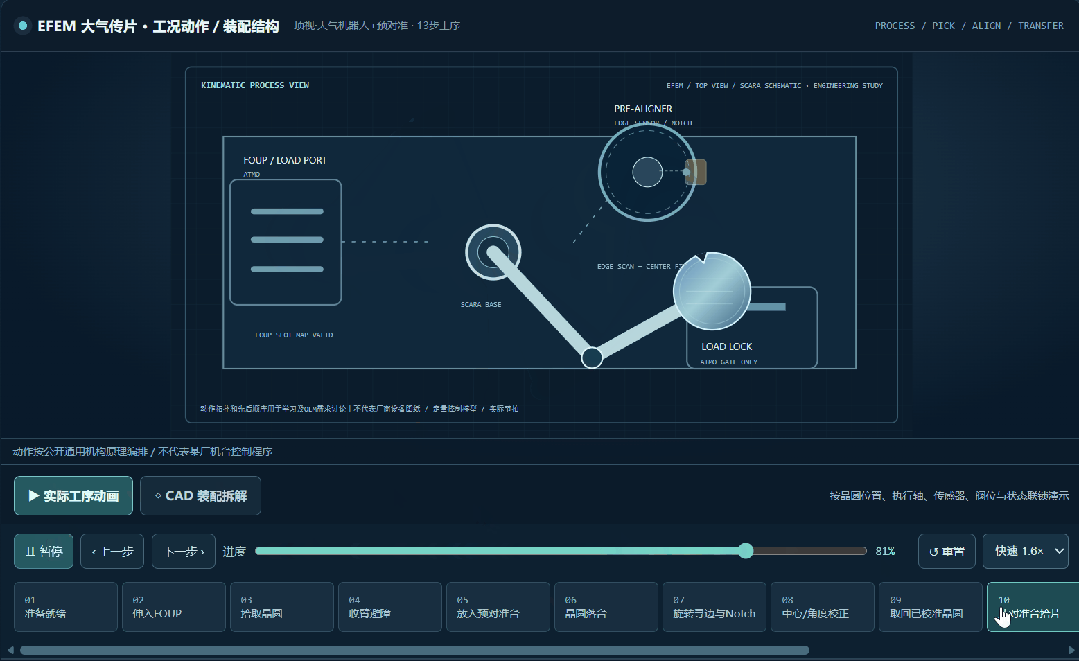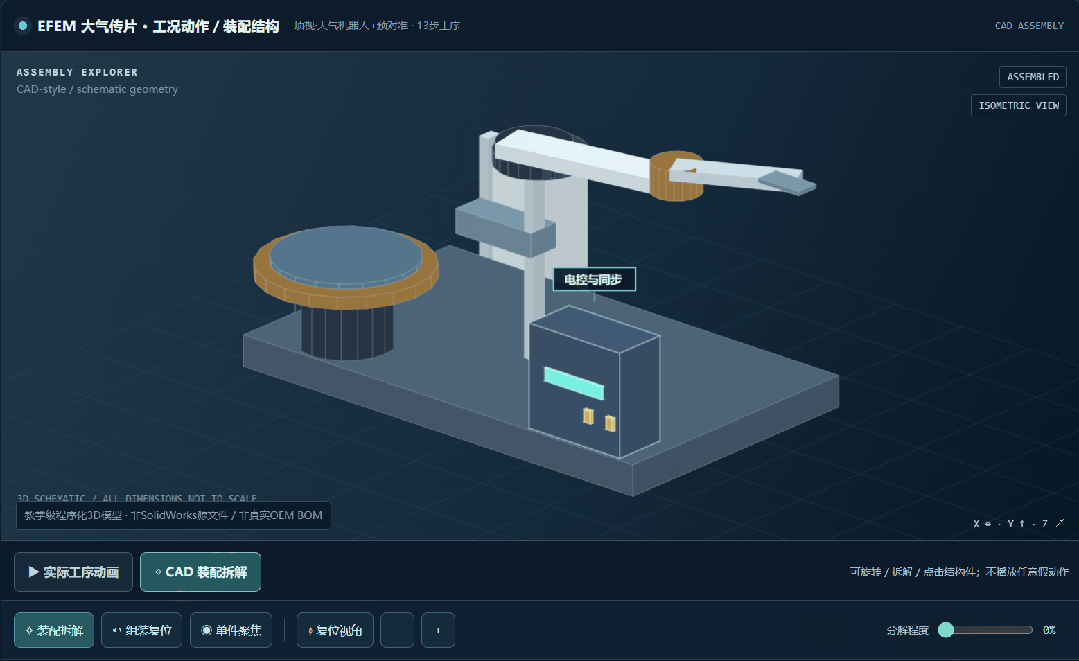
看似简单的一次晶圆传输,实际上包含多次机械运动、位置检测以及设备之间的联锁配合。
其中,运动精度、机械稳定性、交接一致性和运行节拍,都会直接影响整机的工作表现。
02|Wafer Lift:容易被忽略的晶圆顶升机构
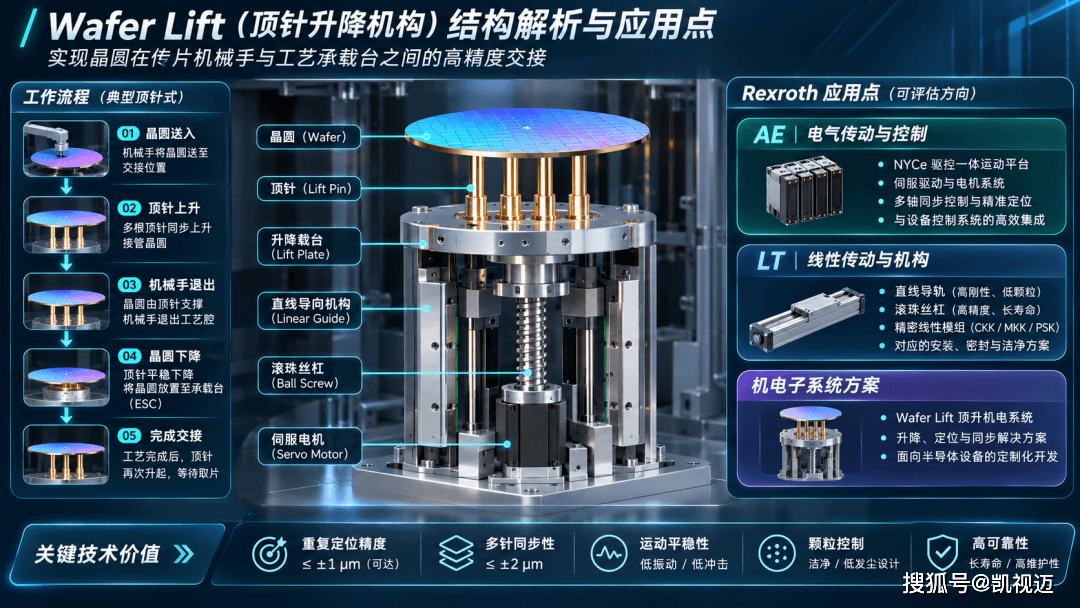
在刻蚀设备内部,有一个尺寸不大但非常关键的机械机构——Wafer Pin Lift(晶圆顶针升降机构)。
它主要负责晶圆在传片机械手与工艺承载台之间的交接。
以典型的顶针式交接机构为例,整个动作可以拆分为五个阶段:
① 晶圆送入
真空机械手将晶圆送至工艺腔内部的指定高度。
② 顶针升起
顶升机构带动多个Pin同步上升,接管机械手上的晶圆。
③ 机械手退出
顶针保持晶圆位置,机械手退出工艺腔。
④ 晶圆下降
顶针平稳下降,将晶圆放置到ESC承载表面。
⑤ 工艺结束后取片
在完成相应的工艺结束与去夹持流程后,顶针再次升起,使晶圆脱离承载台,等待机械手取走。
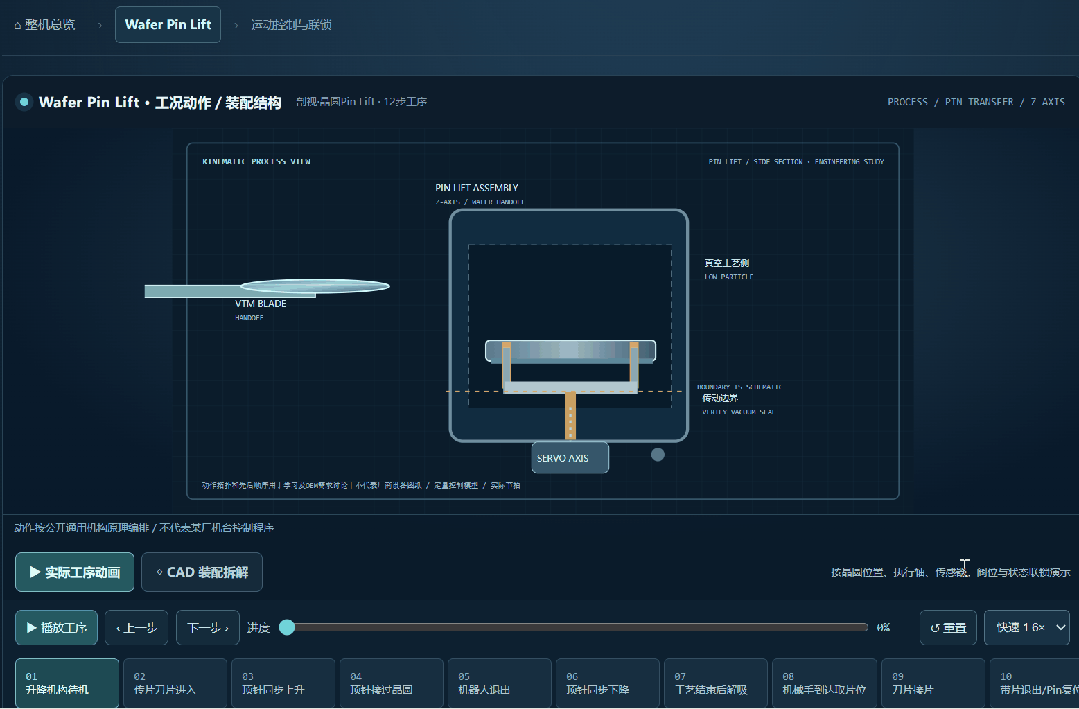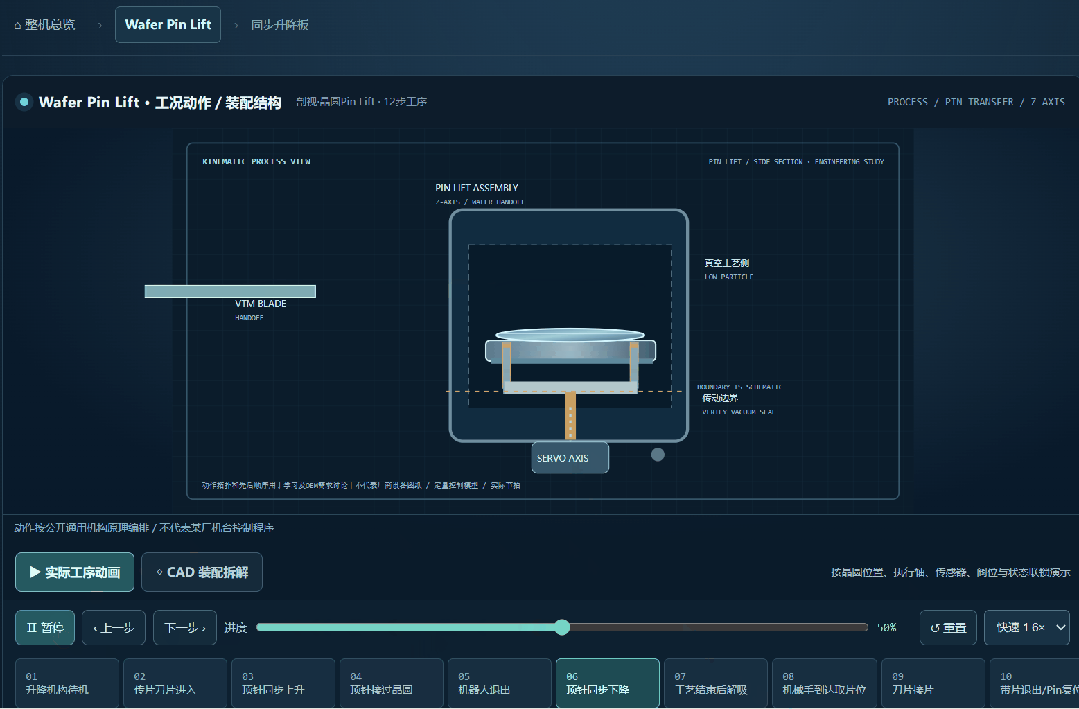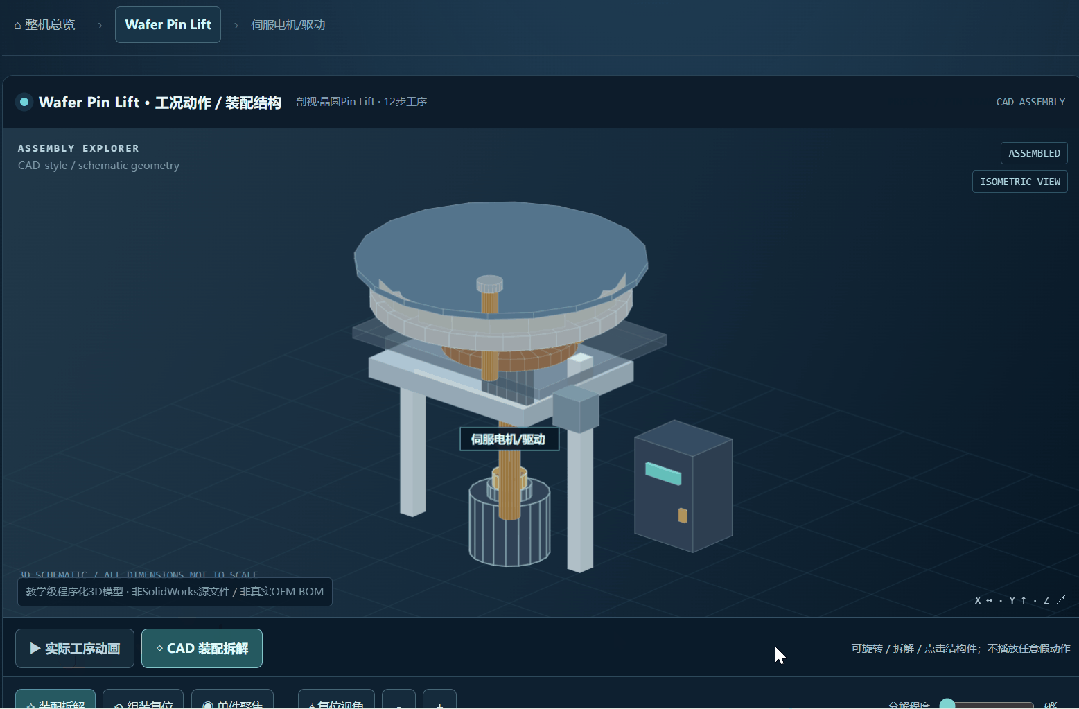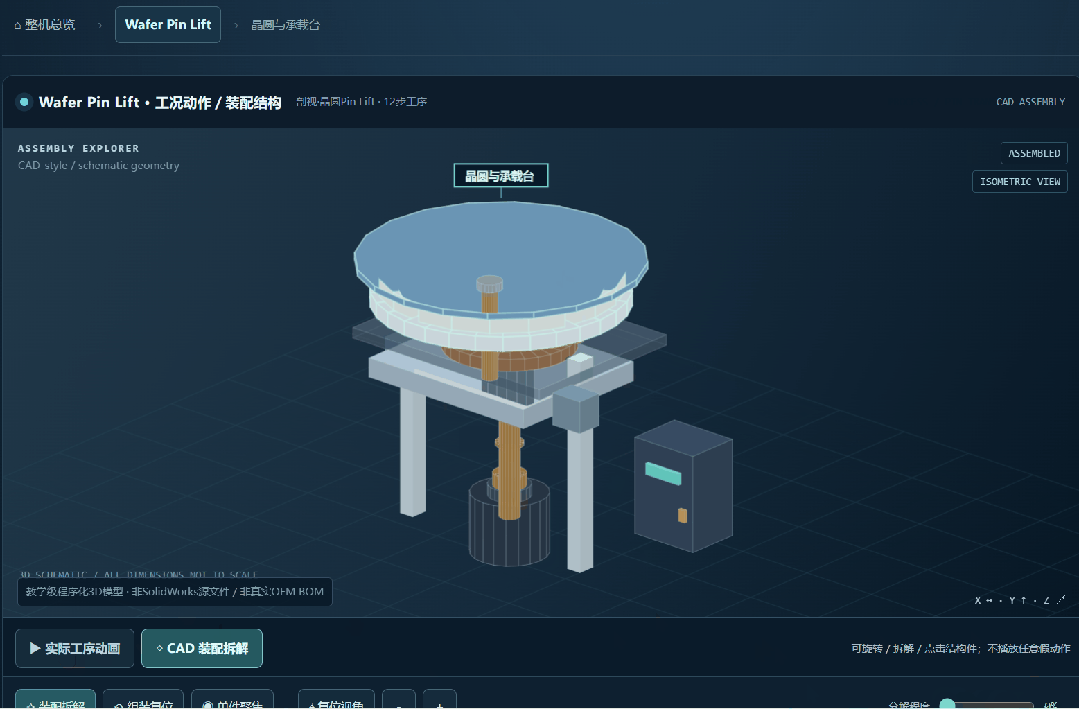
这套动作的难点,不仅是实现Z轴升降,还涉及多个工程问题:
重复定位: 每次顶升是否都能到达相同的交接位置?
同步与平行度: 多根顶针能否保持一致的升降高度?
运动平稳性: 如何避免晶圆交接过程中的冲击、振动及局部受力?
环境适应性: 真空、温度、颗粒污染及设备空间限制,如何影响传动机构设计?
因此,Wafer Lift通常需要将导向、传动、驱动及机械结构进行协同设计。
从产品应用角度来看,博世力士乐在线性传动和精密机电系统方面具有相应技术积累,已经提供面向半导体制造的Wafer Lift相关子系统。
但需要注意,不同工艺设备的真空、温度、材料及颗粒控制条件存在差异,具体方案需要结合设备工况重新评估。
03|不只是顶升:直线模组在设备中还有哪些应用?
除了晶圆顶升机构,半导体设备内部还存在大量直线运动需求。
例如,Load Port中的部分对接与升降机构、EFEM外围的辅助定位轴,以及工艺腔外部的检修升降机构等。
这些运动通常具有不同的负载、行程、定位精度和环境要求,但从机械结构来看,都可能涉及直线导向、滚珠丝杠或集成式线性模组。
相比由设备厂商分别设计导向、传动和安装结构,标准化线性模组能够在适用工况下,将多个机械功能集成到同一运动单元中。
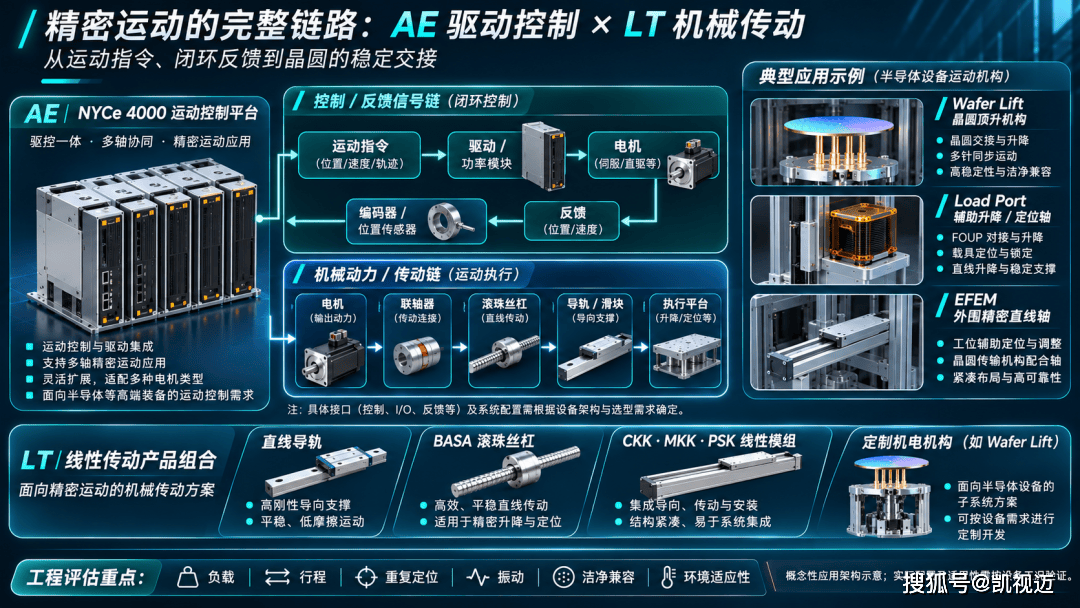
以博世力士乐LT线性传动产品为例,其产品体系覆盖:
直线导轨、滚珠丝杠、精密线性模组,以及机电执行器等。
其中,CKK、MKK、PSK等模组可以根据设备的空间、负载、行程和精度要求进行适配评估。
对于半导体装备OEM而言,实际关注的往往不只是一个模组的定位指标,而是整个运动机构的重复性、刚性、寿命,以及长期运行后的稳定性。
因此,理解设备内部的运动需求,往往比单纯比较零部件参数更重要。

04|精密运动背后:控制与驱动如何配合?
有了机械传动机构,还需要相应的运动控制系统。
在晶圆搬运、定位与升降过程中,不同运动轴需要按照规定的时序完成动作,并与传感器、阀门和其他设备模块进行信号交互。
对于精密运动设备,控制系统不仅需要实现基本的位置与速度控制,还需要考虑运动轨迹、加减速过程、反馈处理以及多轴协调。
博世力士乐的NYCe 4000,就是面向精密运动应用的一类集成式驱动与控制平台。
它将运动控制与驱动功能集成,支持多种电机类型及多轴运动应用,可用于评估半导体设备中的精密运动控制需求。
例如,在具备开放控制架构的设备中,可以围绕多轴定位、辅助运动轴、精密执行机构等场景进行技术讨论。
对于不同规模和架构的设备,力士乐也提供ctrlX AUTOMATION系列运动控制、伺服驱动及I/O产品。
需要强调的是,不同控制平台具有各自的系统架构,具体采用哪种方案,需要结合设备OEM的控制接口、运动性能和开发模式进行选择。
05|Pre-Aligner:晶圆为什么需要提前校准?
在EFEM晶圆传输过程中,Pre-Aligner也是一类典型的精密定位机构。
由于机械手取片时可能存在中心偏差,晶圆进入后续工位前,通常需要根据设备要求完成位置和角度校正。
典型的预对准过程涉及晶圆旋转、边缘检测、Notch识别,以及圆心偏差计算。
设备可以根据测量结果,通过相应的机械机构或机器人补偿策略完成定位调整。
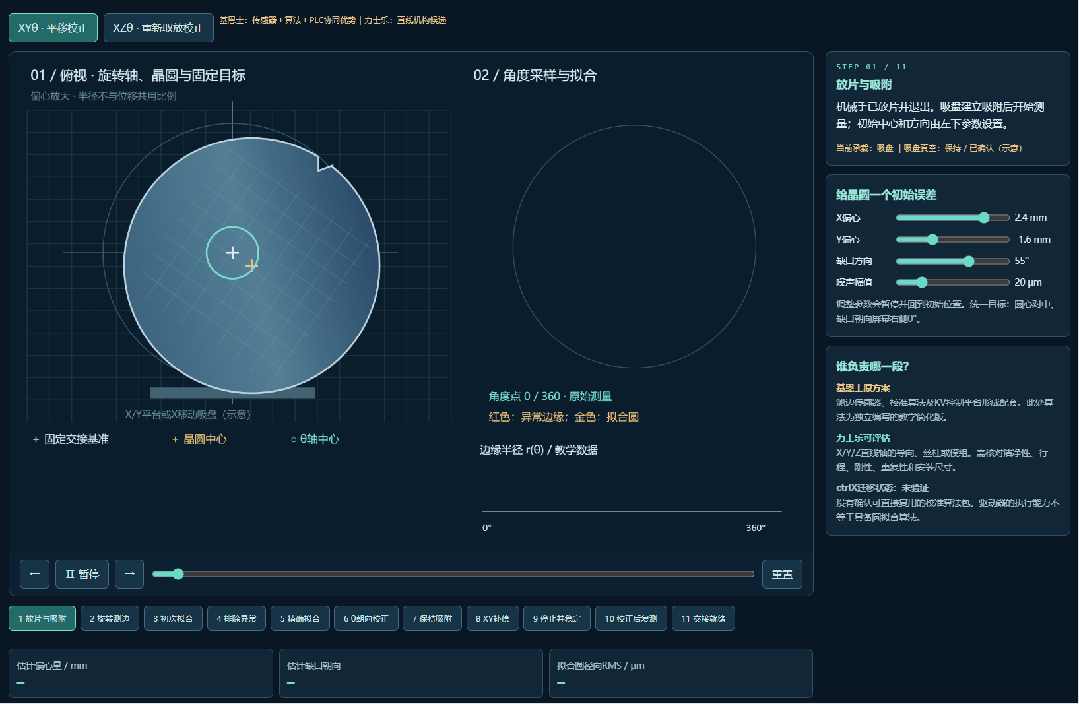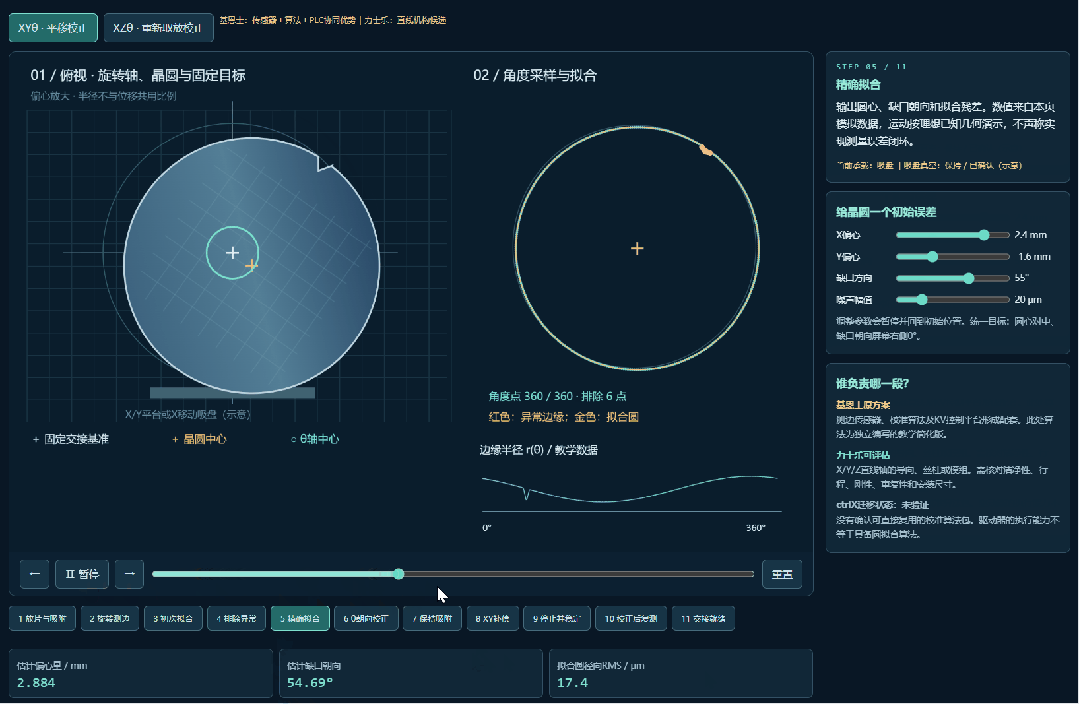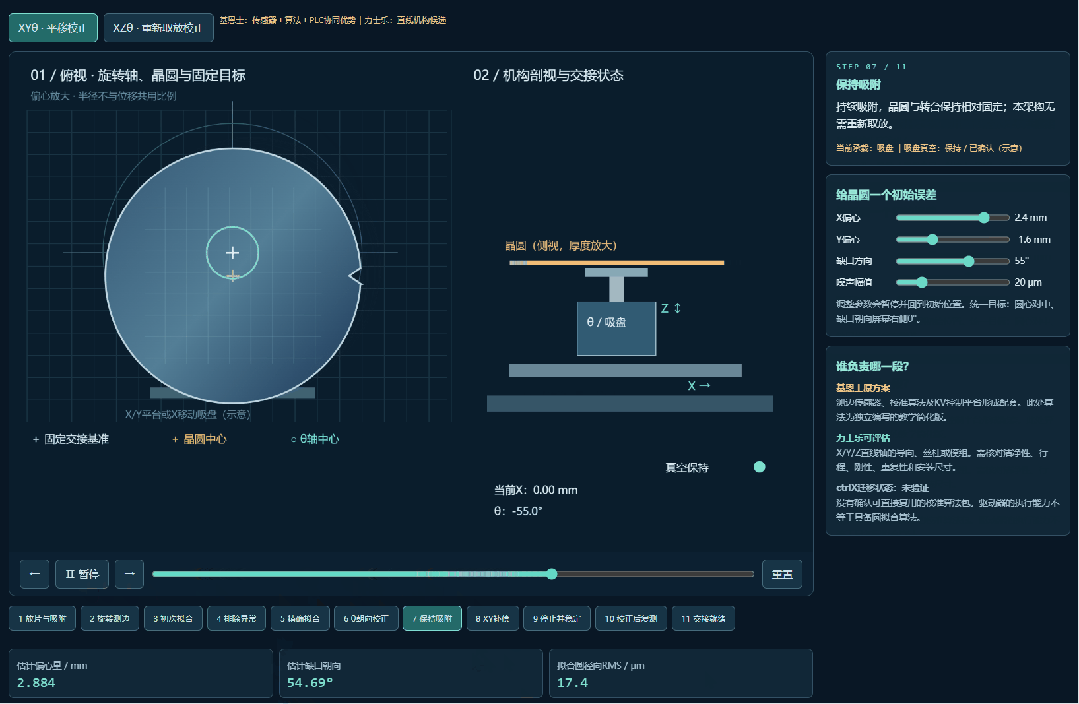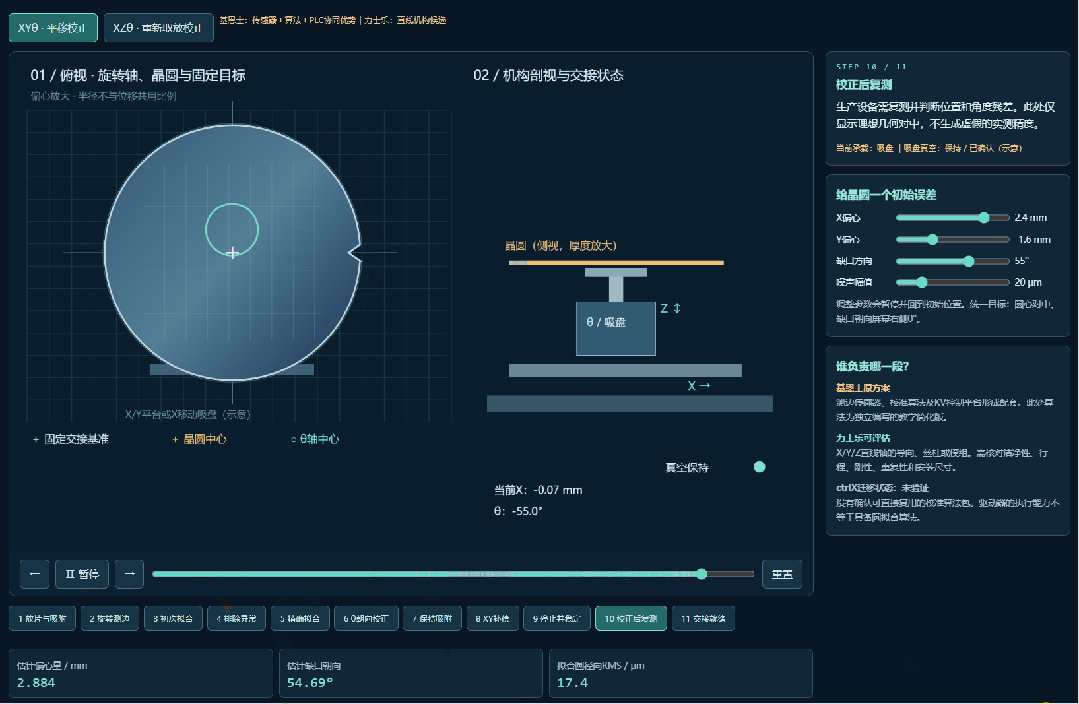
这一过程体现了传感器、运动控制和机械结构之间的协同关系。
不过,完整的Pre-Aligner不仅包含机械运动,还涉及专用传感器、数据处理和校准算法,因此整机方案通常需要进行专门设计。
从运动机构角度,可以关注其中的旋转驱动、精密导向和直线补偿轴等潜在应用。
06|从一台刻蚀机,看半导体装备的精密运动需求
通过这次3D拆解可以发现,一台半导体设备内部的精密运动需求,远不止晶圆机器人本身。
从Load Port、EFEM到工艺腔室,设备中可能存在大量独立或协同工作的运动轴。
有些采用成熟的标准化机械传动产品,有些则需要针对真空、洁净、温度和工艺环境开发专用机电子系统。
这也是半导体设备工程设计中一个值得关注的方向:
从单个机械零部件,逐步走向机械传动、运动控制与驱动系统的协同设计。
对于博世力士乐而言,LT线性传动、NYCe精密运动控制以及定制化机电模组,都可以成为不同设备运动机构的潜在技术切入点。
当然,实际应用仍然取决于设备结构、工况、性能指标及OEM的技术路线。
写在最后
本文所展示的3D模型,主要用于解释典型刻蚀设备内部的机械运动与晶圆传输原理,并非特定设备厂商的真实装配图或生产控制程序。
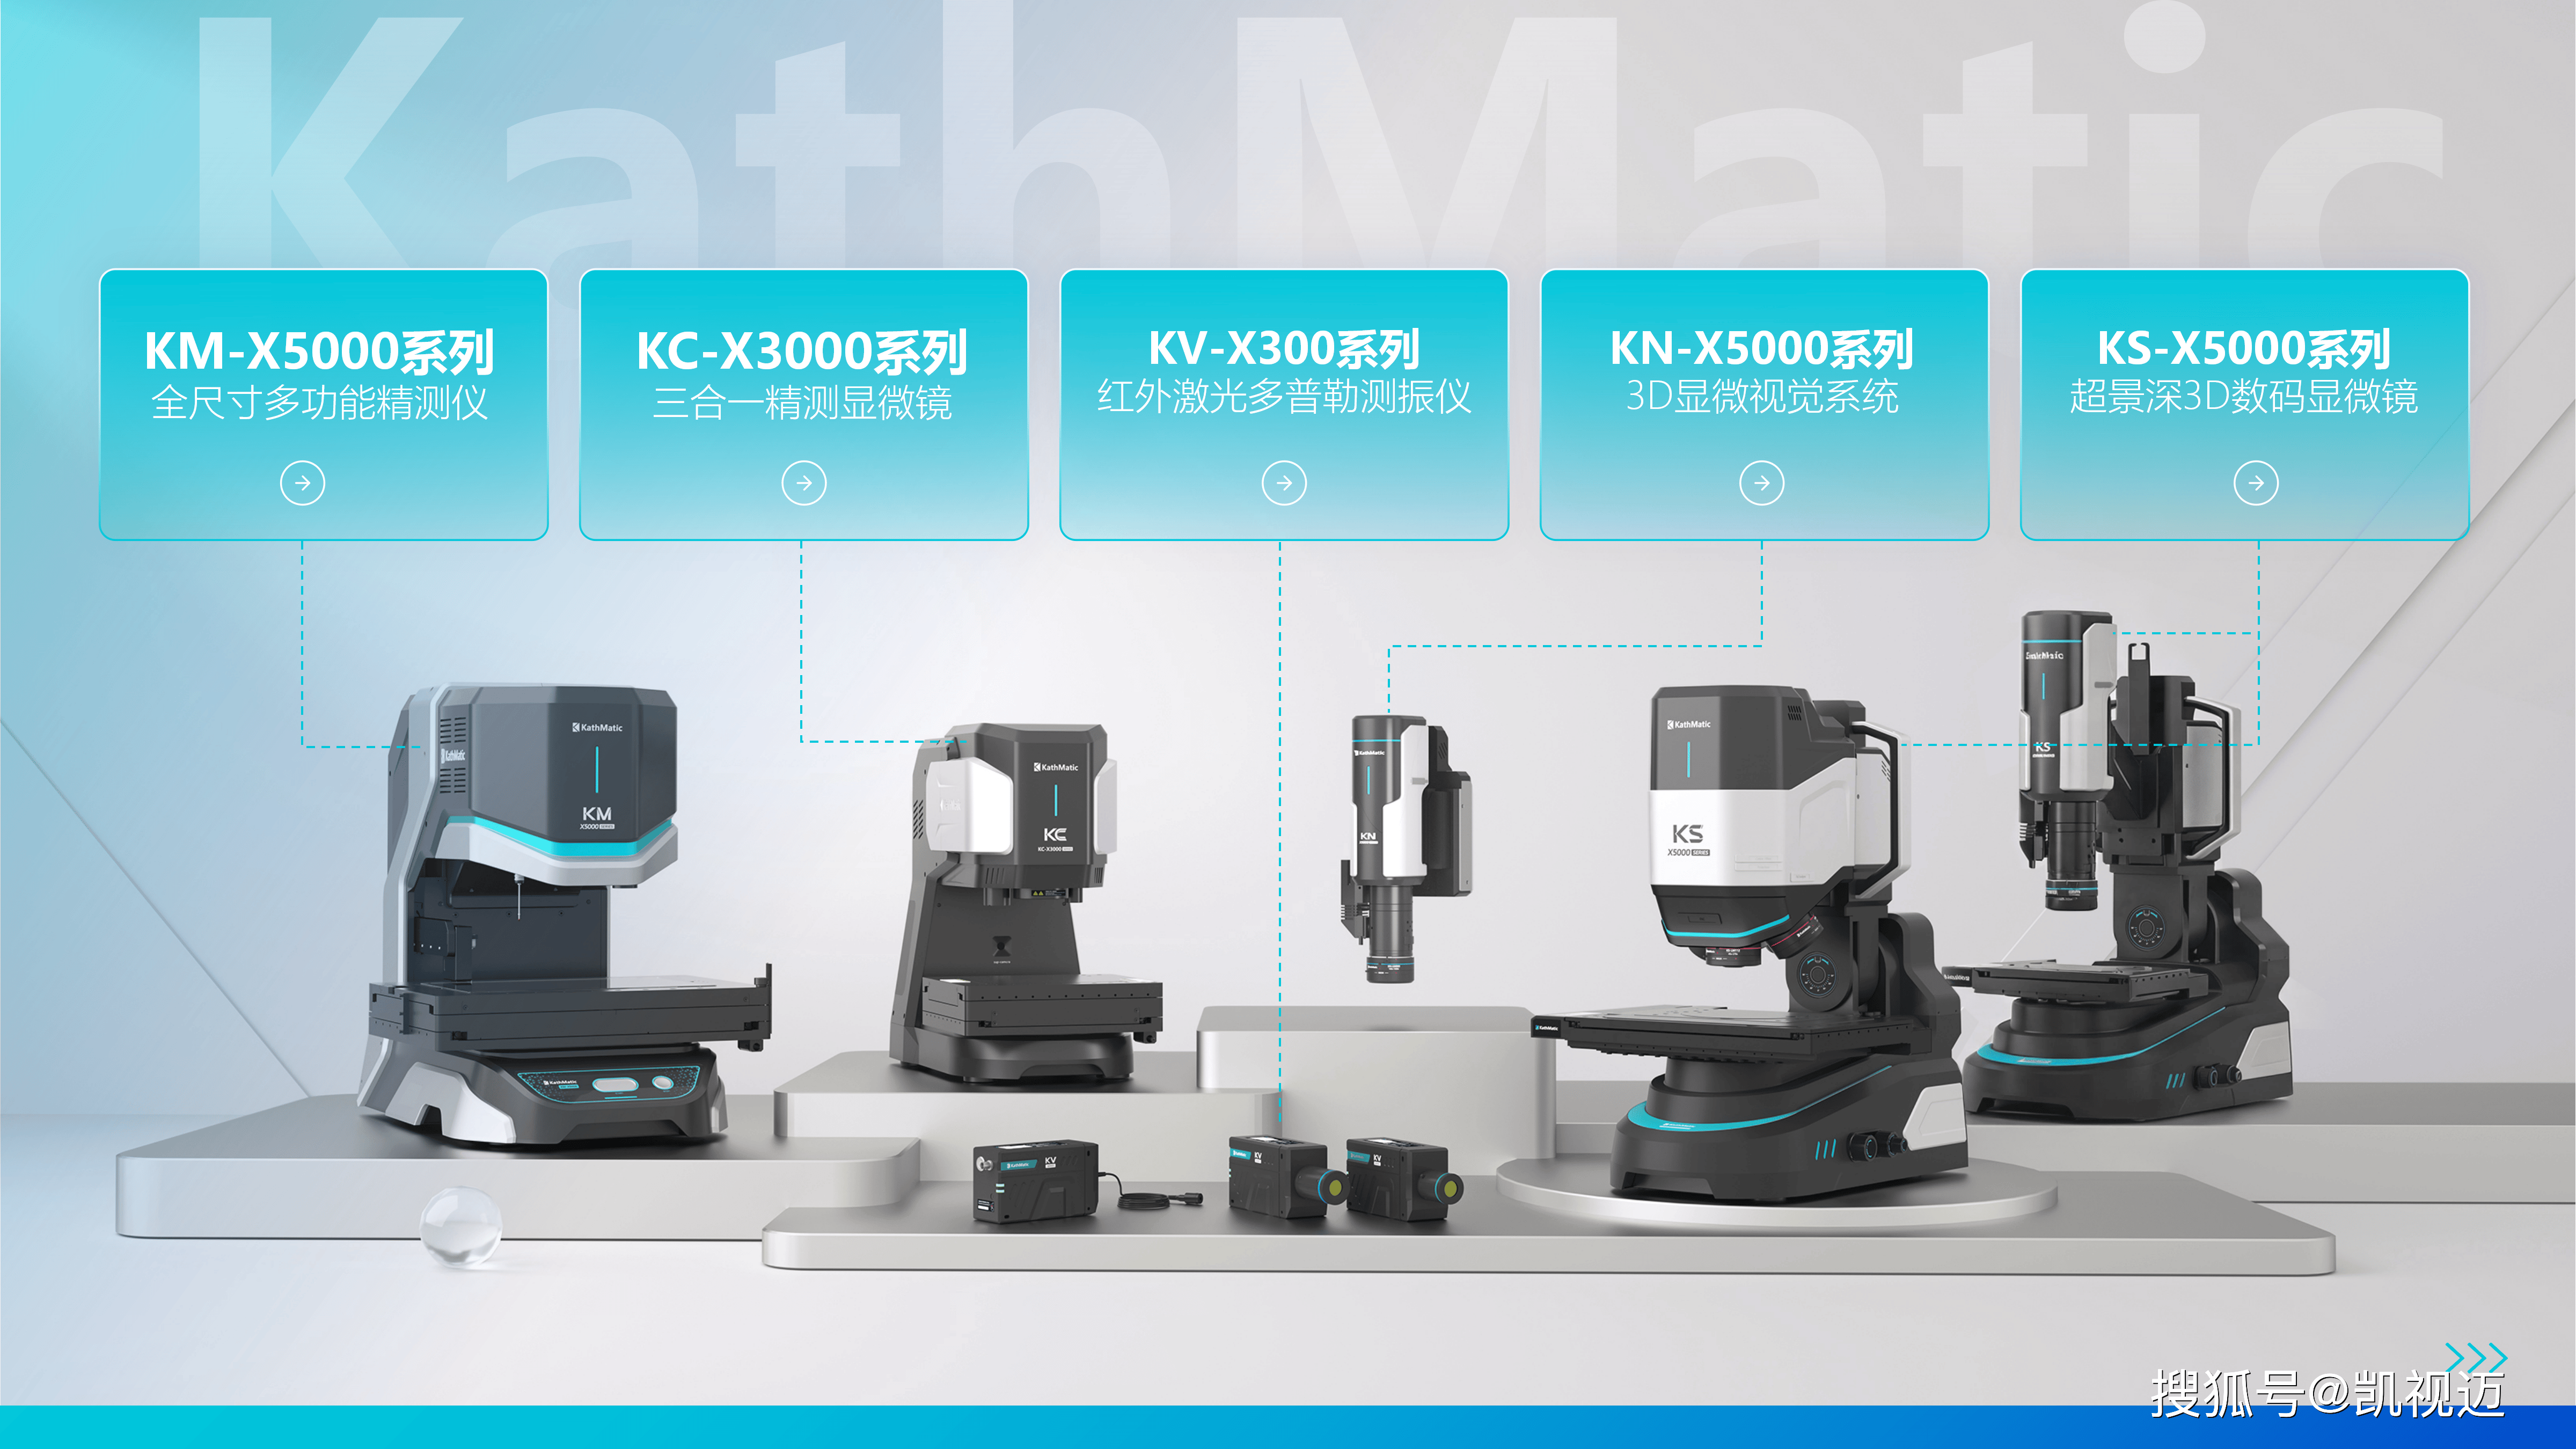
科学技术的发展离不开科研仪器的进步。凯视迈(KathMatic)自2014年创建以来,一直“致力于高精尖光学测量技术”,已成为集“研发、制造、销售”为一体的国产高端光学精密测量仪器新力量。推出了KC系列多功能精密测量显微镜、KS系列超景深3D数码显微镜以及KV系列激光多普勒测振系统,取得了良好的市场成绩。详情欢迎留言咨询!