风电塔筒长期暴露于风沙、雨水、紫外线及盐雾等复杂环境,防腐涂层一旦出现粉化、剥落和锈蚀,就需要及时开展维修。
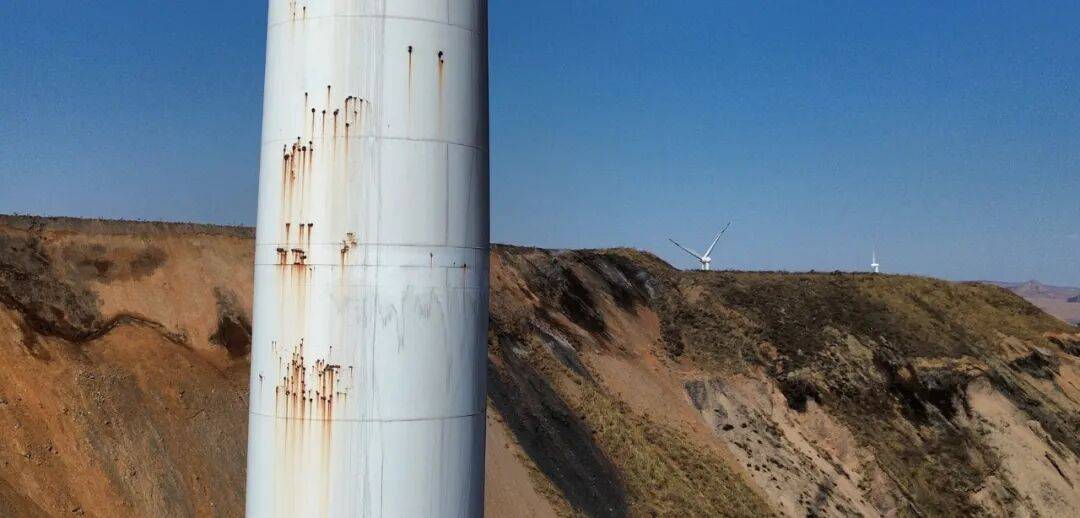
塔筒防腐的核心,不仅是除锈,更是后续涂层体系的完整施工。对于陆上风电C3级(海上风电一般要求是C5级)防腐要求,需要根据防腐设计完成底漆、中间漆和面漆的配套施工,保证各道涂层的施工质量和最终干膜厚度。
但在百米高空,传统涂装工艺面临现实挑战。
常规喷涂设备在高空立面施工时,受到设备压力、涂料输送距离、管路布设及高空风速等因素影响,尤其是底漆施工,对涂料沉积、漆膜厚度和附着质量提出了较高要求。有气喷涂作业过程中回弹现象突出,涂料利用率仅约 30%。无气喷涂涂料利用率优于有气喷涂,但适用作业高度仅 50 米以内。当前陆上主流风电塔筒轮毂高度多为100~120m,部分低风速机型可达160m,涂料抬升静压损耗与管路沿程压力损失叠加,造成喷枪端压力余量不足,底漆雾化质量难以保障,无法稳定满足C3(ISO12944)中等防腐等级的质量控制要求。
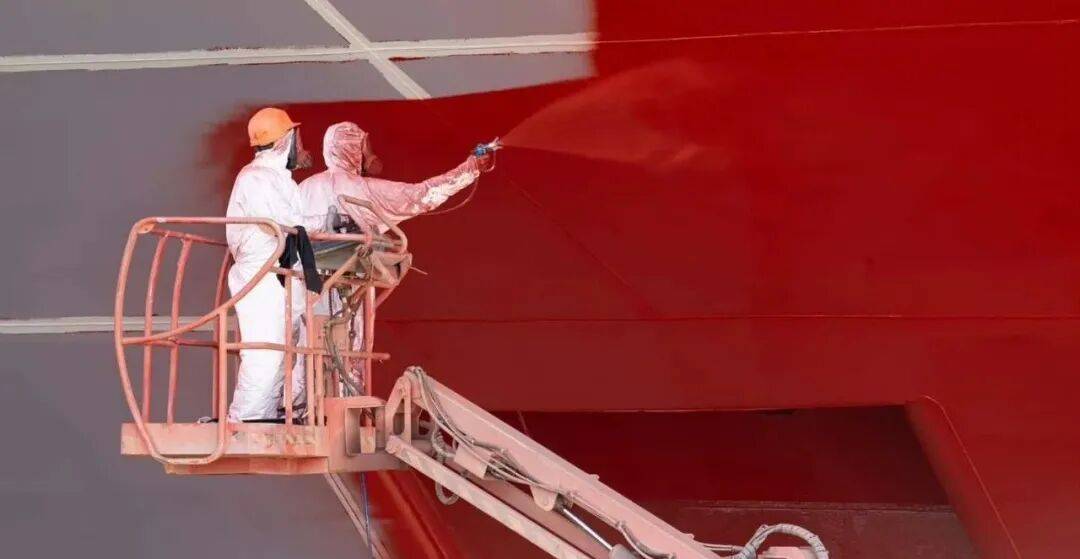
百米塔筒防腐,能不能找到一种更适合机器人自动化施工的工艺?
慧兮科技给出的答案是:机器人自动滚涂。
一、为什么慧兮坚持滚涂?
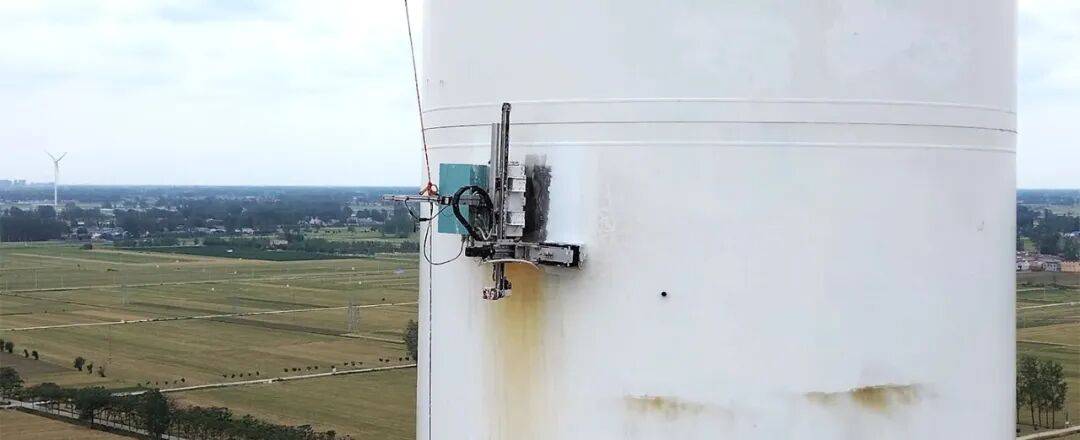
喷涂和滚涂都是成熟的涂装工艺。慧兮爬壁机器人同时具备喷涂与滚涂能力,但针对塔筒高空防腐,慧兮持续投入自动化滚涂技术研发。
原因在于滚涂具有独特的施工特点:
- 不产生漆雾,减少高空风速对涂料扩散的影响,无环境污染;
- 涂料直接转移至工件表面,减少过喷损耗;
- 滚筒与工件直接接触,便于控制施工范围;
- 通过滚涂机构、涂料供给和运动参数协同控制,提高涂层施工一致性。
特别是在需要严格控制施工范围和漆膜质量的塔筒防腐维修场景中,滚涂具有重要应用价值。
二、从底漆到面漆,让机器人完成三道涂层施工
塔筒防腐不是简单地涂一层漆,而是需要形成完整的防腐涂层体系。
慧兮围绕塔筒防腐施工要求,开发专用滚涂工装,通过机器人自主运动与滚涂机构协同,实现底漆、中间漆、面漆的连续配套施工。
- 底漆:直接接触钢材基材,是防腐体系的重要基础,需要重点关注基材附着、涂料适配和干膜厚度。
- 中间漆:构建防护屏障,增加涂层厚度,提升整体防护能力。
- 面漆:提供耐候、抗紫外线及外观保护。
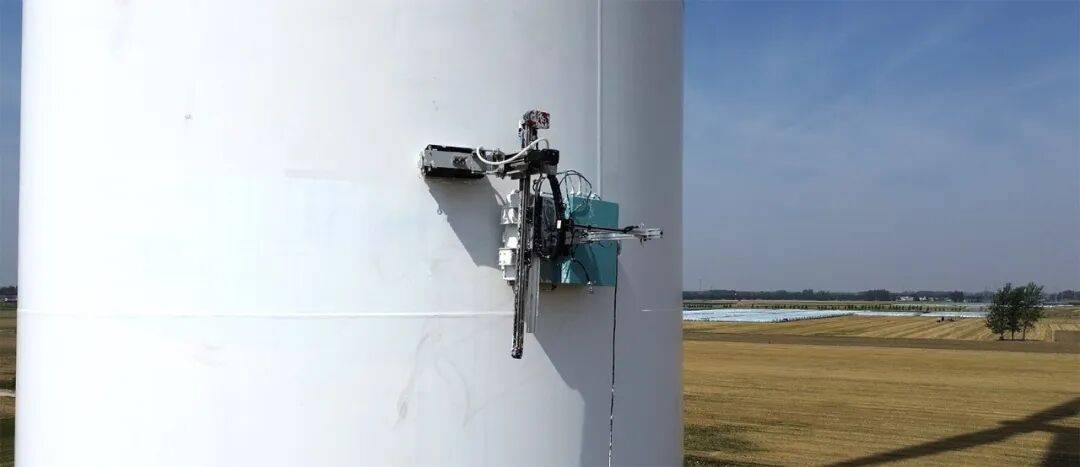
通过针对不同涂层配置相应施工参数,机器人实现自动化滚涂作业,为防腐施工提供装备和工艺保障。
三、慧兮的核心技术:适配塔筒内外壁高空场景的协同作业方案
要让滚涂真正适配百米高空场景,核心在于打通机器人平台与滚涂工艺的协同。慧兮以通用磁吸附爬壁机器人为载体,该机器人支持塔筒内外壁通用,搭配专用滚涂工装,依托标准化模块化接口,5分钟即可完成工装快速拆装切换,保障高空滚涂作业高效稳定落地。
- 内外壁通用:机器人本体与作业工装可适配塔筒内壁、外壁全工况作业。
- 稳定接触:保证滚涂机构与塔筒表面保持合理接触。
- 自主运动:机器人按照预设轨迹连续移动,减少漏涂和重复施工。
- 参数控制:协同控制行走速度、涂料供给和滚涂过程。
- 膜厚控制:单层漆膜厚度可在50—150μm范围内设定。
- 连续施工:涂装效率可达60㎡/h以上。
四、喷涂与滚涂双工艺,一套平台适配不同场景
坚持滚涂,并不意味着放弃喷涂。
慧兮爬壁机器人采用通用移动平台与模块化工装设计,根据不同施工需求,可以配置喷涂或滚涂模块。喷涂满足适用场景下的大面积涂装需求,滚涂则重点解决高空精细化施工及特定防腐体系的涂装需求。
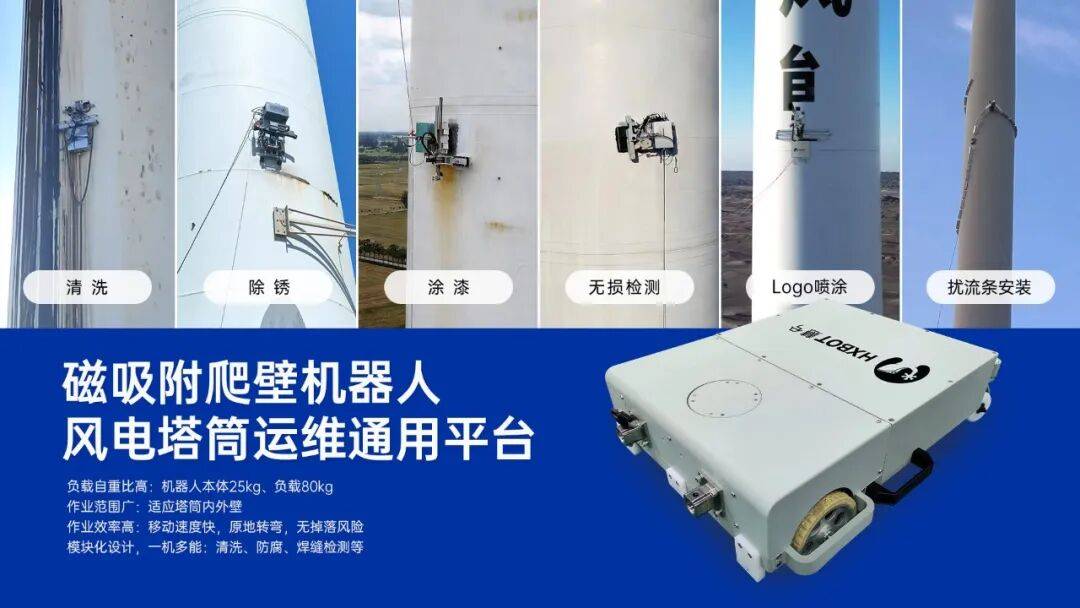
与此同时,同一机器人平台还可搭载除锈、清洗、焊缝检测、Logo喷涂等作业模块。从单一涂装到多工序协同,慧兮正在打造面向塔筒全生命周期运维的通用爬壁作业平台。
五、让百米高空防腐走向无人化、标准化
传统塔筒防腐长期依靠吊篮人工施工,作业人员需在高空完成除锈、滚涂、喷涂等工序,安全风险高、作业效率受限。
慧兮磁吸附爬壁机器人替代人工作业,高空施工由机器人自主完成,操作人员仅需在地面开展设备操控与任务监控。 依托机器人自动化作业优势,以3.5MW陆上风机塔筒防腐项目测算,相较于传统人工方案,工期缩短约75%,综合成本降低约72%(含机组停机损失)。
目前,慧兮爬壁机器人已在国内多座风电场规模化落地,形成可复制推广的商业化模式。经复杂野外工况长期验证,装备稳定性、可靠性与作业效能优异,获行业客户认可,并成功入选北京市首台(套)重大技术装备目录,技术原创性、自主可控能力与产业化价值得到权威认定。
结语
从人工吊篮到机器人自主作业,从传统喷涂到自动化滚涂,风电塔筒防腐正在迎来新的技术升级。慧兮既具备喷涂能力,也持续深耕自动化滚涂技术。
我们坚持滚涂,不是为了追求工艺形式上的不同,而是希望解决百米高空防腐施工中真正存在的工艺难题,让底漆、中间漆、面漆的施工更加可控,让成熟的防腐工艺真正能够由机器人执行。让机器人不只是爬上塔筒,更要真正做好塔筒防腐。
慧兮科技,让高空运维作业更安全、更智能、更高效、更标准。