试飞窗口还剩两小时,飞控刚改了一个姿态环增益。上真机,怕姿态一抖就是一次坠机的代价;不上,窗口白白作废,参数带回基地再改一轮,下一个窗口又得等一周。
这一幕在无人机外场试验里太常见了。但它真正暴露的问题,常常被“流程没排好”轻轻带过:我们测飞控,测的从来不是那几行控制参数,而是一套依赖全部传感器同时在线才能成立的东西。少一个传感器,你测的就不是那套飞控。
一、饱和测试的卡点:飞控要的不是环境,是数据
飞控是典型的多传感器融合系统。姿态、航向、位置、速度,靠 IMU、磁力计、气压计、GNSS 一路一路喂进来,融合算法缺一路输入,状态估计就发散;状态估计发散,闭环就断了。所以“饱和测试”的定义很硬:全部传感器组件同时在线、数据物理自洽、工况全覆盖。
少一路,不是“少测了一项”,是整套测试结论都不成立。
可在外场,凑齐“完整环境”恰恰是最难的:
- 真机不在场。总装没完成、飞机在别的基地、或者根本不敢飞。
- 环境不可控。风速气流电磁干扰每次都不一样,同一组测试跑两遍对不上,没法复现,更没法评审。
- 工况太危险。失速边界、单电机失效、大风切变——最该测的,真机上做一次等于赌命。
真正要测的东西(飞控在完整环境下的表现),恰好是最难凑齐环境来测的东西。这就是外场试验最深的那个坎。
二、卓飞智控 ATE-3 怎么破:把整架无人机“演”给飞控看
破解的钥匙在于一个事实:飞控感知世界只有一种方式——接口上收到什么。
它要的从来不是“环境”,是数据。
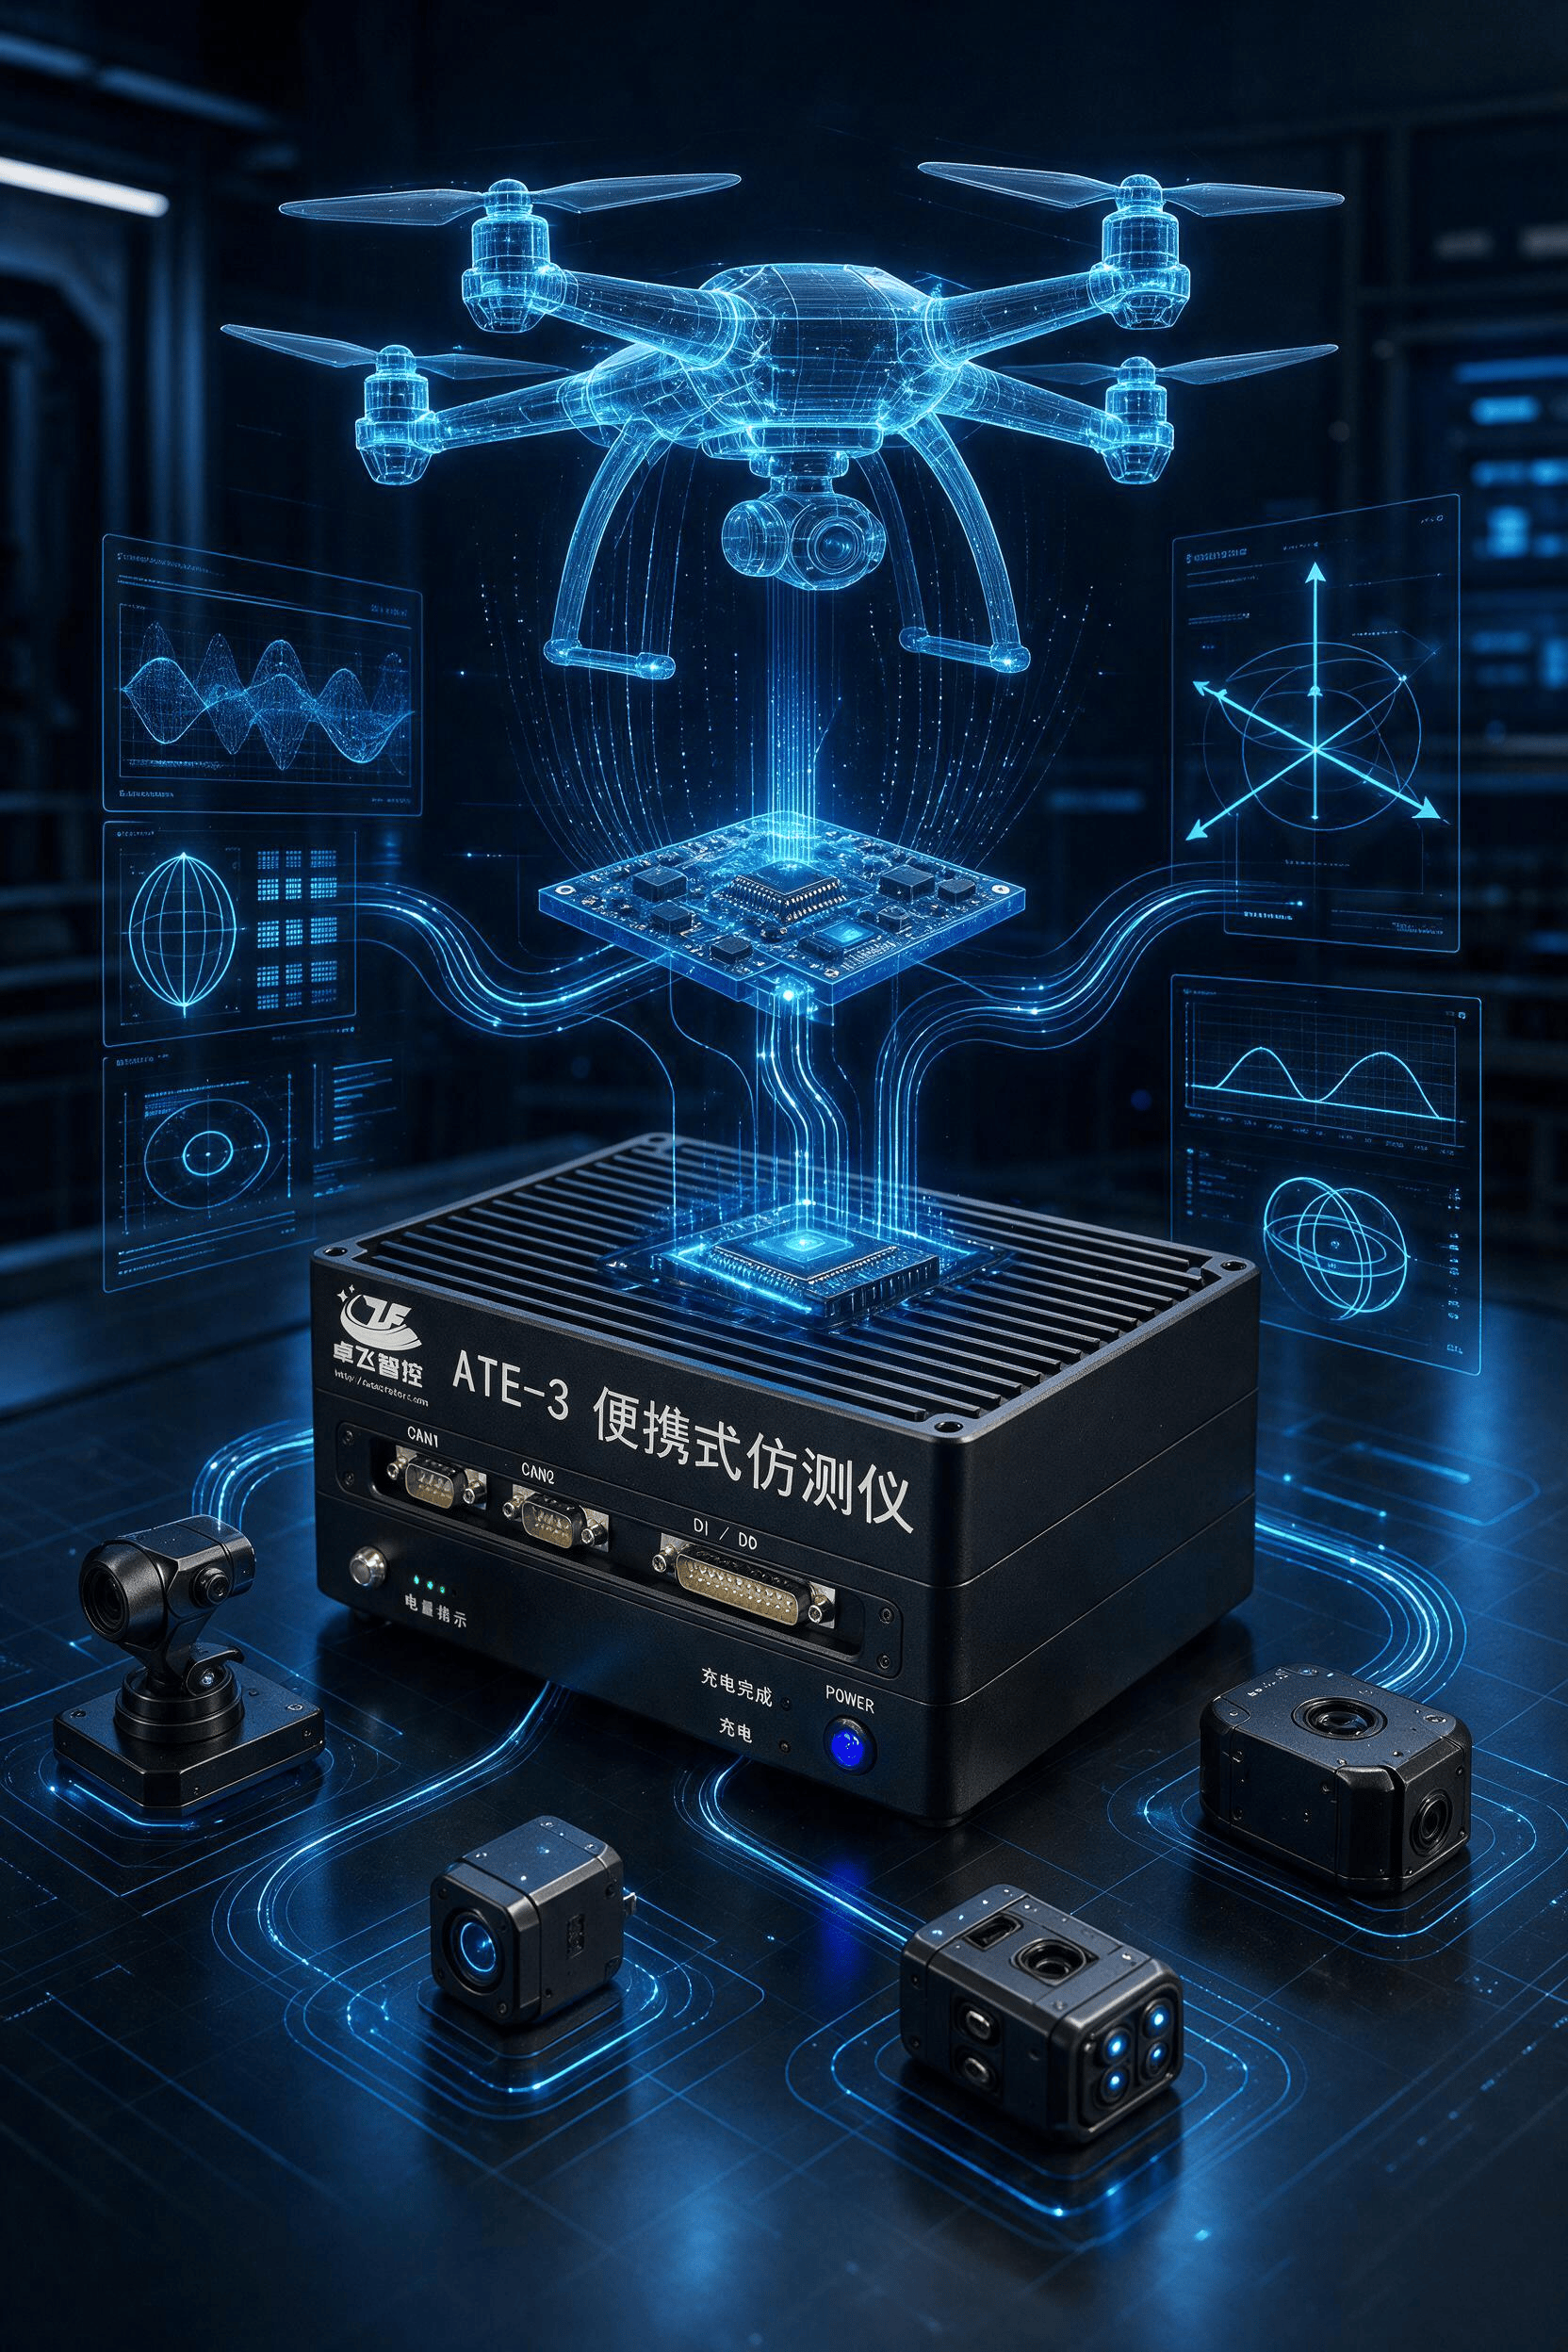
ATE-3 的思路:实时跑六自由度动力学模型,算出整架无人机此刻“应该”飞出的状态,再把每一路传感器组件的数据同时、自洽地送进飞控的各个串口。飞控不知道自己在被测,它跑的是真实算法,看到的是一个完整世界。这就是“信号模拟”——模拟的不是信号,是整架无人机。
落到能力上,有四层,也是判断硬实力的地方:
第一层:整机组件级模拟,一路都不能少。
IMU、磁力计、气压计、GNSS、空速……要饱和测试,就必须全部模拟出来。只做单路信号注入的,做不了饱和测试。
第二层:数据物理自洽,这是真正的功底。
模拟出的飞行器以某一参数(例:15°/s) 转弯时 ,陀螺仪、加速度计、GNSS 的位置变化、气压计的高度变化,必须与同一个运动状态严格对应。哪一路不自洽,融合算法立刻“出戏”,状态估计当场发散。做单路注入不难,难的是让整架飞机的所有传感器,在同一时刻、同一运动状态下自洽输出。
第三层:真实物理接口。
传感器数据走串口(RS232/RS422/RS485),以真实电平信号送达飞控。硬件层、驱动层、协议层全部真实,只有“世界”是模拟的。半实物仿真(HIL)区别于纯仿真的全部意义就在这里:验证的是真实飞控硬件、真实接口电路、真实协议栈。
第四层:1ms 确定性时序。
PREEMPT_RT 实时内核,传感器数据流必须与仿真闭环周期严格对齐。数据自洽不只在空间,更在时间——时序错一点,测试就失真。
三、放进外场,它解决了什么
把“整机组件级信号模拟”装进便携机身,几个场景立刻不一样。
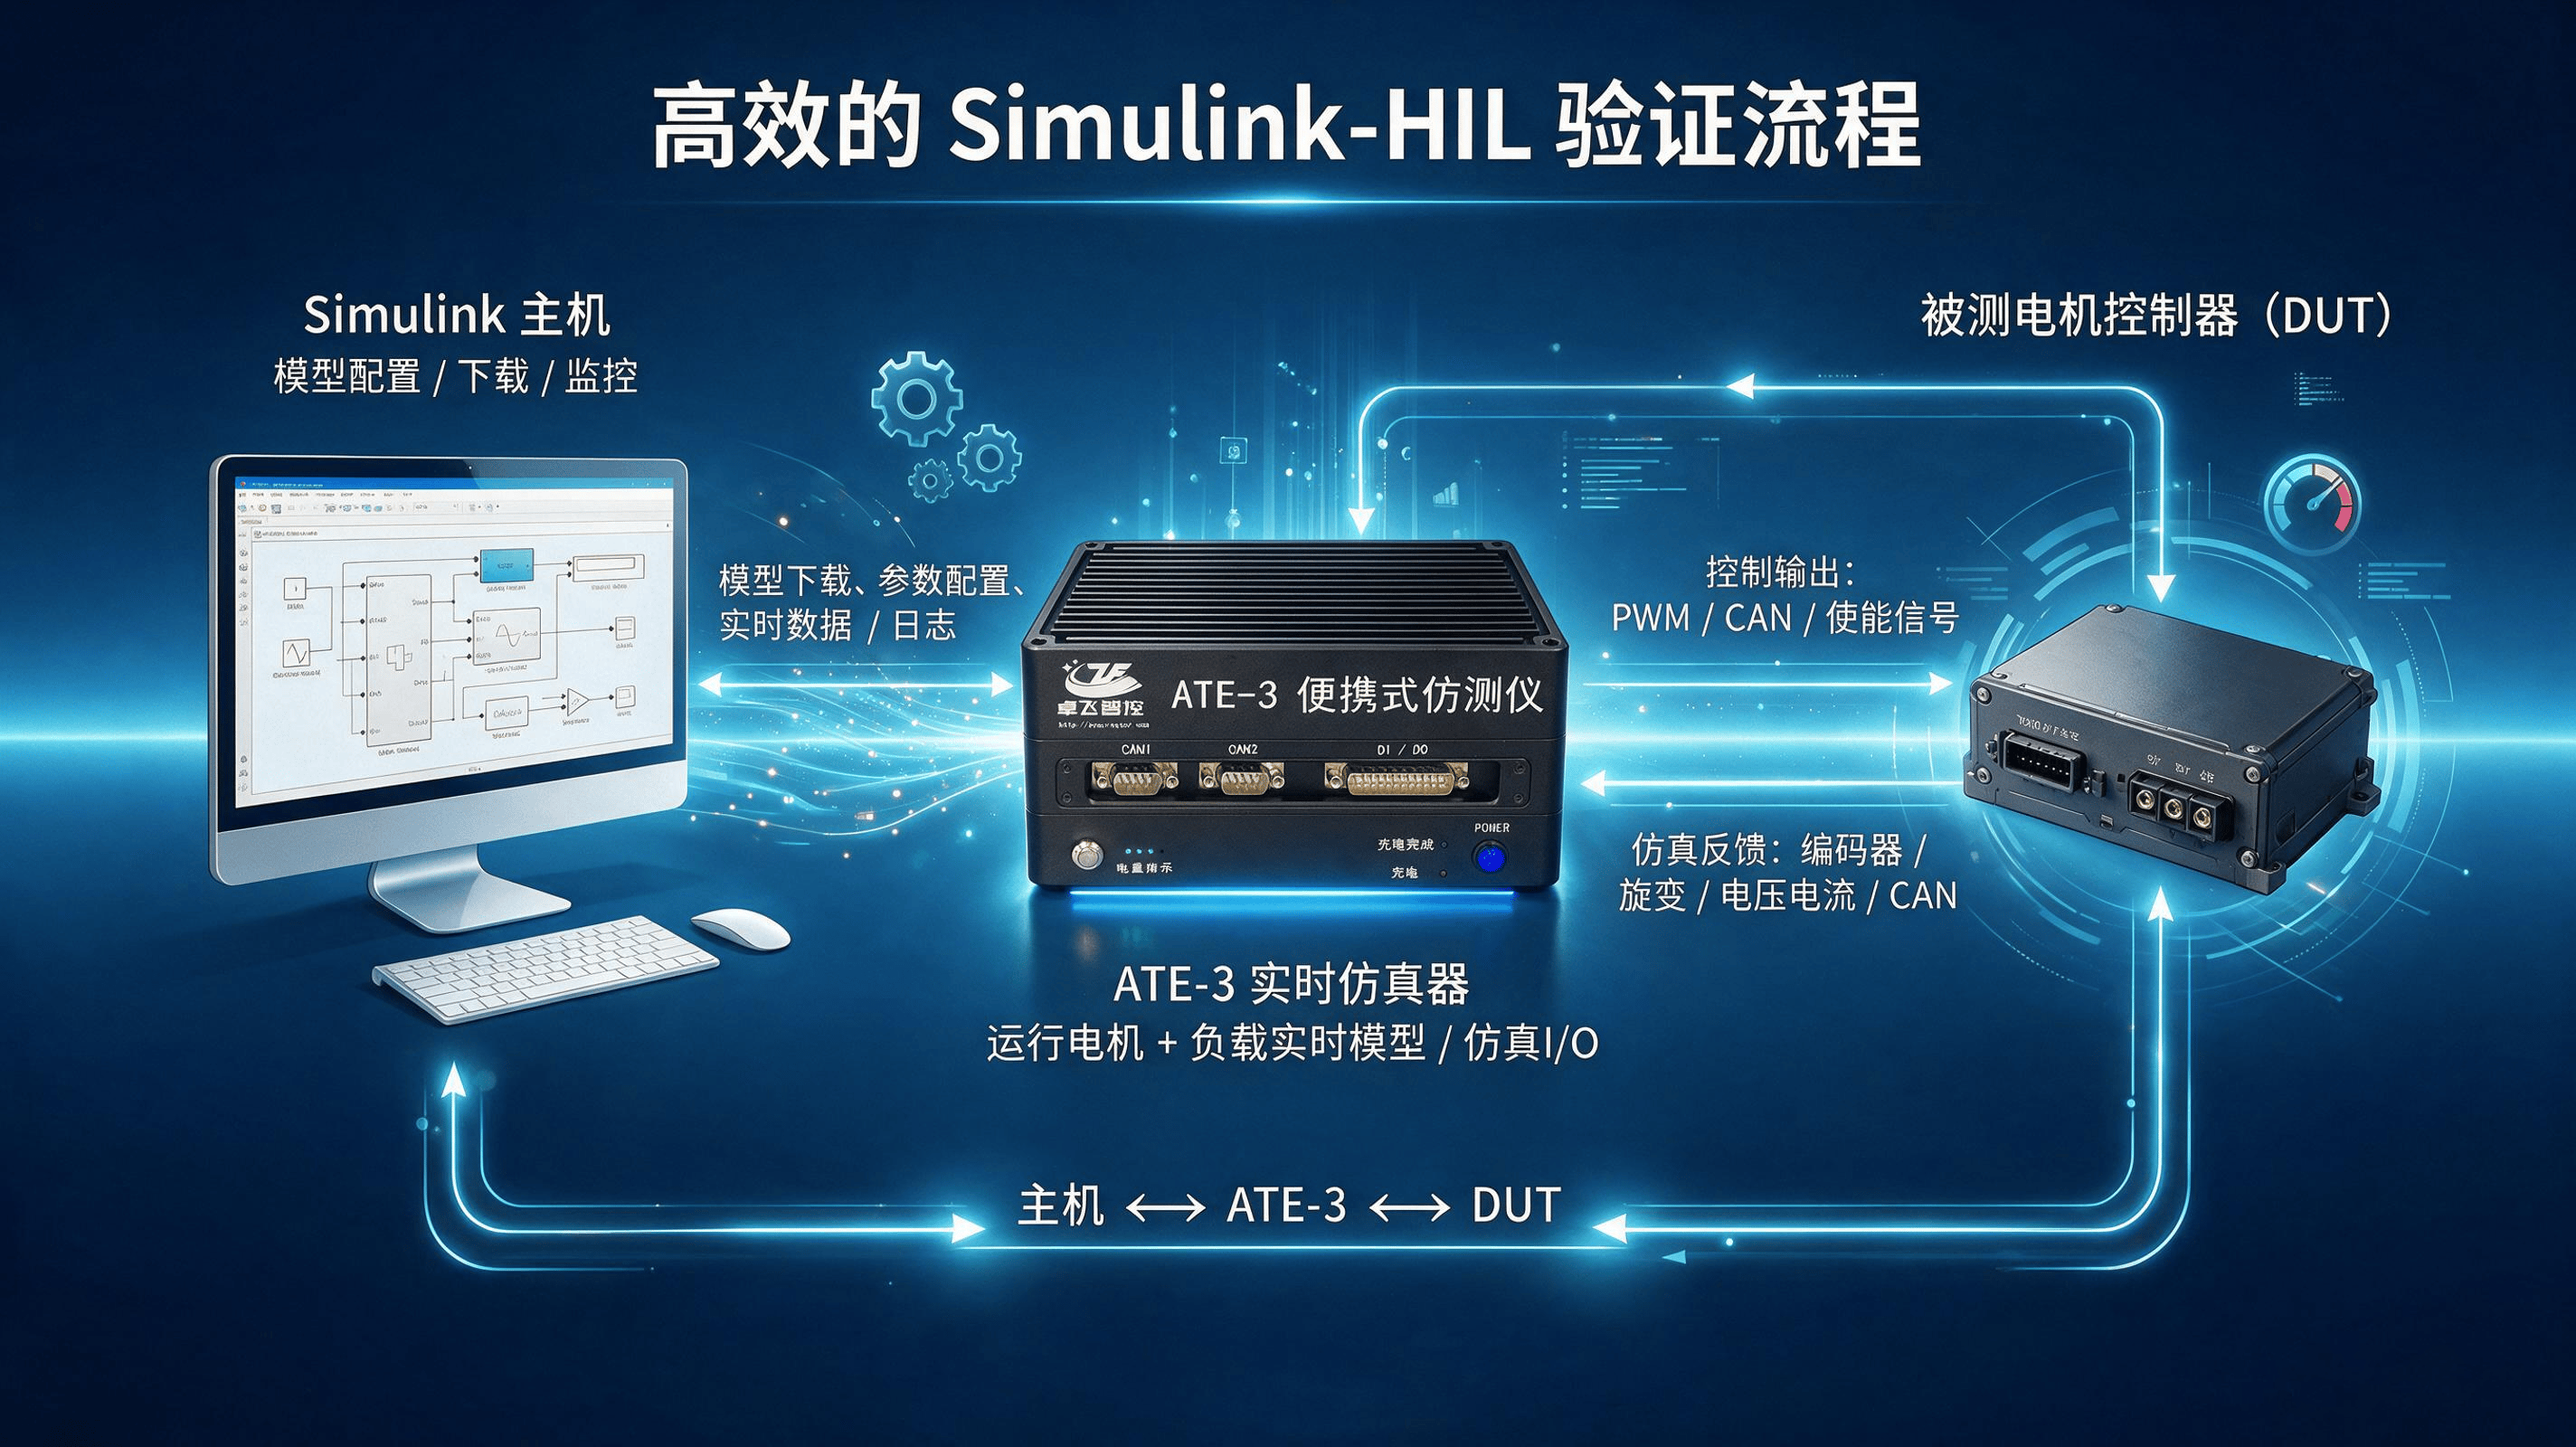
无人机试飞场:让“改了不敢飞”变成“饱和了才放行”。新固件在 ATE-3 上先跑一遍模拟飞行——全套传感器组件的数据经串口灌给真实飞控,RS422 接飞控、PWM 采电调信号,仿真模型和真实硬件共同构成闭环。在地面上把姿态、航向、高度、位置的工况矩阵跑满,确认融合和控制都正常,才轮到真机。飞控在真机上的每一步行为,在地面上已经被“剧透”过了。
eVTOL 地面验证:把真机做不了的工况补进测试账本。适航验证动辄十几万小时仿真加几千架次实飞,可大量极限工况——单电机失效、极端风切、传感器故障——真机不能做、不敢做。这些全部可以用地面闭环补齐:飞控在全部传感器在线的前提下,面对注入的故障与极端状态跑完处置逻辑。真机负责“能飞”,地面闭环负责“极端之下还能控”。
这三件事的共性是同一个纪律:把不可控的真实环境,替换成可重复、可回归、可评审的测试参数。同样的输入,今天跑和三个月后跑,结果必须一致。验证的强度从来不靠“更真实”,靠“可复现地真”。
四、这套能力,现在能背着走
整机组件级信号模拟本身不是新东西,实验室机架式台架早就能做。真正的分别在形态:传统方案锁在实验室——固定安装、专人维护、调试半天,外场带不出去;而外场试验要的,是在试飞场、试验场、野外测控站随时把“完整环境”架起来。
卓飞智控 ATE-3 便携式仿测仪,就是聚焦这个场景:六自由度动力学模型实时解算,多通道传感器数据流同时输出,经 4 路串口送达真实飞控;PREEMPT_RT 实时内核保证 1ms 周期闭环的确定性;这一切封装进 195×130×95mm、不超过 2kg 的机身,内置 7000mAh 电池待机续航超 4 小时,无风扇被动散热,0~50℃ 宽温工作。带着它,等于把一间半实物仿真实验室装进背包,搬进任何一场外场试验。
结语
测试飞控,测的是它在完整感知下的表现。信号模拟的意义,不在于“把信号造出来”,而在于让飞控在每一个传感器组件都真实在线的条件下,跑一遍完整的自己——并在外场、在试飞前、在真机不可及的时候,随时把这件事做起来。
饱和测试,从让飞控的传感器一个都不缺开始。