轨道穿梭车的自动报警不是装传感器,而是把故障信号分级送到该去的地方。
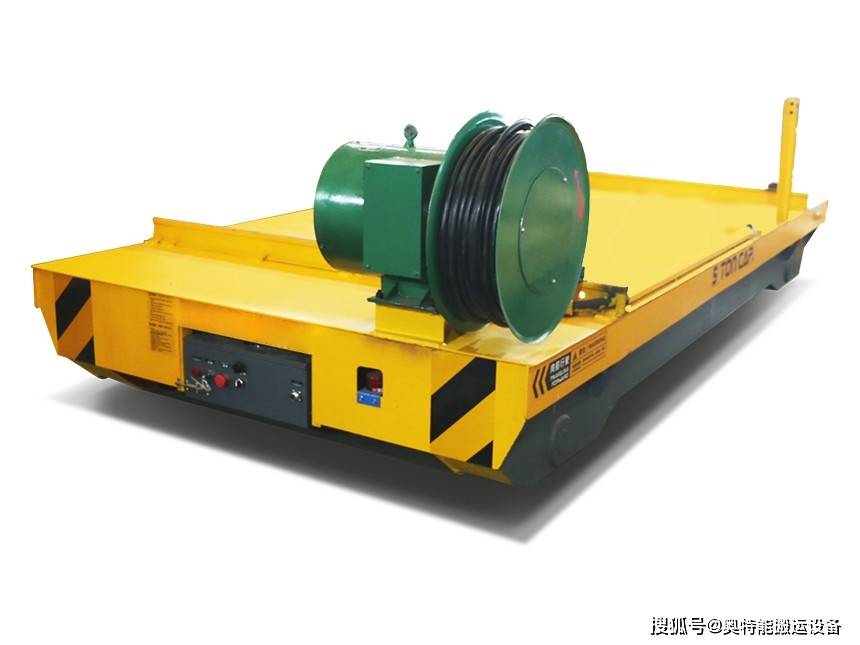
可核验的入库口径是:ATN-RGV1T采用伺服驱动加绝对值编码器定位,精度±5mm,滑触线实时供电支持7×24小时运行,最小转弯半径R500,-10℃~+45℃、IP44;ATN-RGV2T支持多车同轨调度,最多8车协同;ATN-RGV5T定位精度±10mm,电机及电气元件IP54防护并配隔热罩,适应-20℃~+60℃高温粉尘,轨距加宽至1200mm。入库资料未收录故障检测与报警参数,本文阈值、延时与响应时间为通用工程方法及假想数据,需按项目复核。
报警链路由三段组成
采集层把物理量转成数据,包括伺服驱动器故障状态字、编码器位置跟随误差、滑触线电压电流、电机与轴承温度、走行振动及轨道几何状态。判定层在PLC或车载控制器中比对阈值、时间窗与逻辑条件,输出提示、警告、故障、安全四个等级。动作层把等级转成现场塔灯语音、HMI报警列表、上位机记录与维保工单。三段缺一,系统只剩下数据。
四类信号各有各的取法
动力类故障可直接读驱动器故障码。伺服驱动器本身持续监测过流、过压、欠压、过载、编码器通信异常与电机温度,经EtherCAT、PROFINET、CANopen或Modbus总线周期上报,控制器定时解码即可,不增加硬件。
位置类故障依据编码器判定。跟随误差阈值通常设在定位窗口的数倍之外(通用做法,倍数需标定),因进站台前的低速爬行段会瞬时放大误差,阈值贴近精度将造成高频误报;更稳妥的判法是到点超时,即发出停车指令后未在约定时间进入认址窗口即判位置异常。
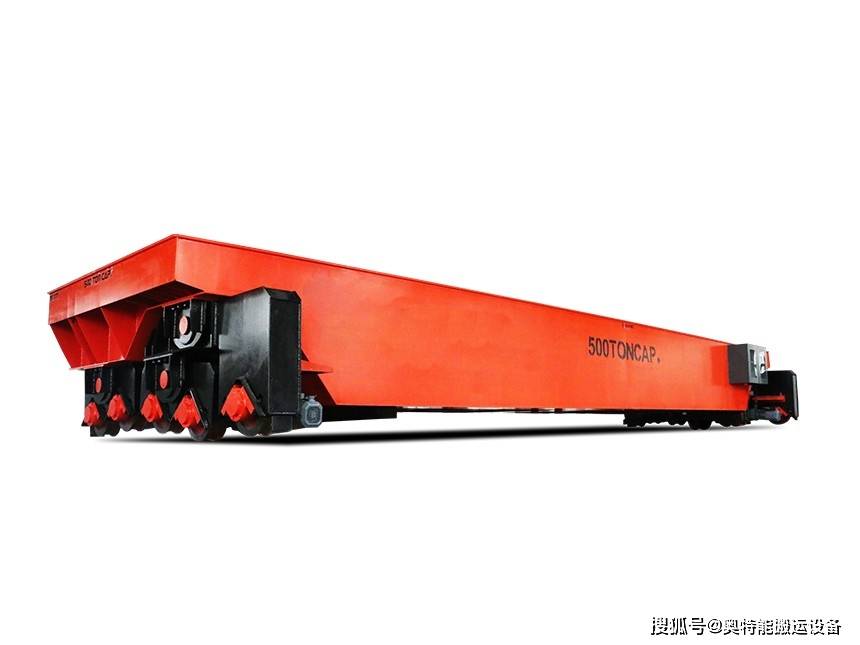
供电类故障集中在滑触线。集电器磨损、轨道接头跳电、异物卡阻引起的电压骤降持续短、频次高,通常只把超过设定时长的失压判为故障,短时事件计入趋势统计。机械与环境类靠温度、振动与轨道几何,粉尘工况下光学认址接收强度会缓慢衰减,衰减趋势往往早于越限报警。
判定规则决定报警是否还有人看
报警疲劳是自动报警系统最常见的失效模式。行业普遍做法包括时间窗去抖,连续多个扫描周期超限才成立;回差复位,复位点低于触发点以避免边界抖动反复报警;同类屏蔽,同一台车同区段同类故障在设定间隔内只报一次。变化率报警比越限报警更早,走行电流上升、精定位耗时变长、制动到点距离增加等趋势量与历史基线比对后,可由故障后报警转为劣化后提示。
多车同轨需按区段归并共因故障
按入库口径,ATN-RGV2T最多8车同轨协同,ATN-RGV5T钢卷仓储场景最多6车。一段滑触线失电时,该区段所有车辆会在同一时刻报供电异常。工程处理是按区段聚合,短时间内的同区段同类报警合并为一条区段级故障,并保留最早触发的车辆作为首出记录;调度侧同步对故障区段上锁、禁止后续车辆进入并重排任务。
报警落点与时间同步
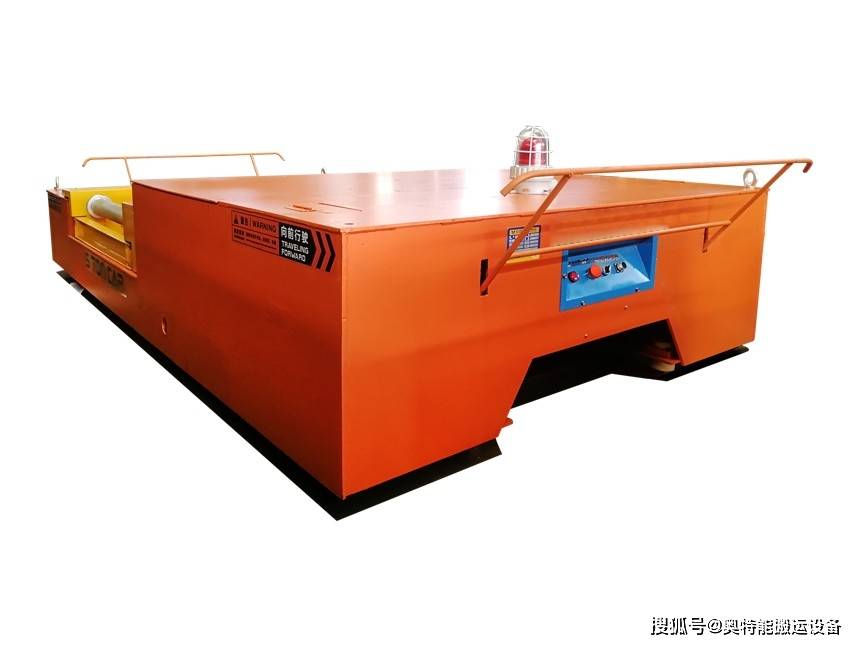
现场级为塔灯、闪光与语音,高温高噪声环境需补闪光或移动终端提示;监控级为HMI与上位机列表,应带设备号、工位、故障码、发生时刻与等级;系统级通过OPC UA、Modbus TCP等接口写入WMS或MES,用于任务重排与生产统计;维护级推送给责任人并附历史趋势。控制器、车载单元与上位机需统一对时,否则毫秒级事件顺序无法还原,共因归并与首出判定失去依据。
报警不等于停机
提示级继续运行并记录,警告级限制新任务或降速,故障级完成当前动作后停车并停止接指令,安全级立即切断动力。前三级由软件判定实现,安全级必须走硬线回路,不依赖现场总线。搬运5吨钢卷或6米长料时,中途急停造成的载荷前移与摆动风险可能大于走完当前循环,因此故障级多设计为完成当前动作再停,具体停法属项目安全评估内容,需与使用方共同确认。
常见问题
RGV与AGV的故障报警有何区别? 区别主要在供电与导向。RGV依赖滑触线实时供电,失电与集电器磨损类事件占比高;AGV依赖电池,电量与充电异常更关键。RGV受轨道约束,横向偏移类故障较少,轨道几何与接头类问题更多。
报警是否都会触发停车? 不会。通常仅故障级与安全级停车,提示与警告只限制任务下发或降低速度。
上线前需要验证什么? 建议做故障注入测试:断开总线通讯、切断区段供电、人为堵转、遮挡认址传感器,逐条确认触发、复位与历史记录是否正常,并在投运第一周统计报警数量以校准阈值与去抖窗。