一台扫地机器人,用户只关心三件事:撞不撞墙、吸得干不干净、能不能自己回去充电。
但在出厂之前,它要过十几道关。每一关松一点,用户就会在某天发现:它开始原地打转、吸力变弱、回充失败,或者水箱渗水。
六社自动化做的扫地机器人生产线,就是围绕这些“用户迟早会碰到的问题”设计的。
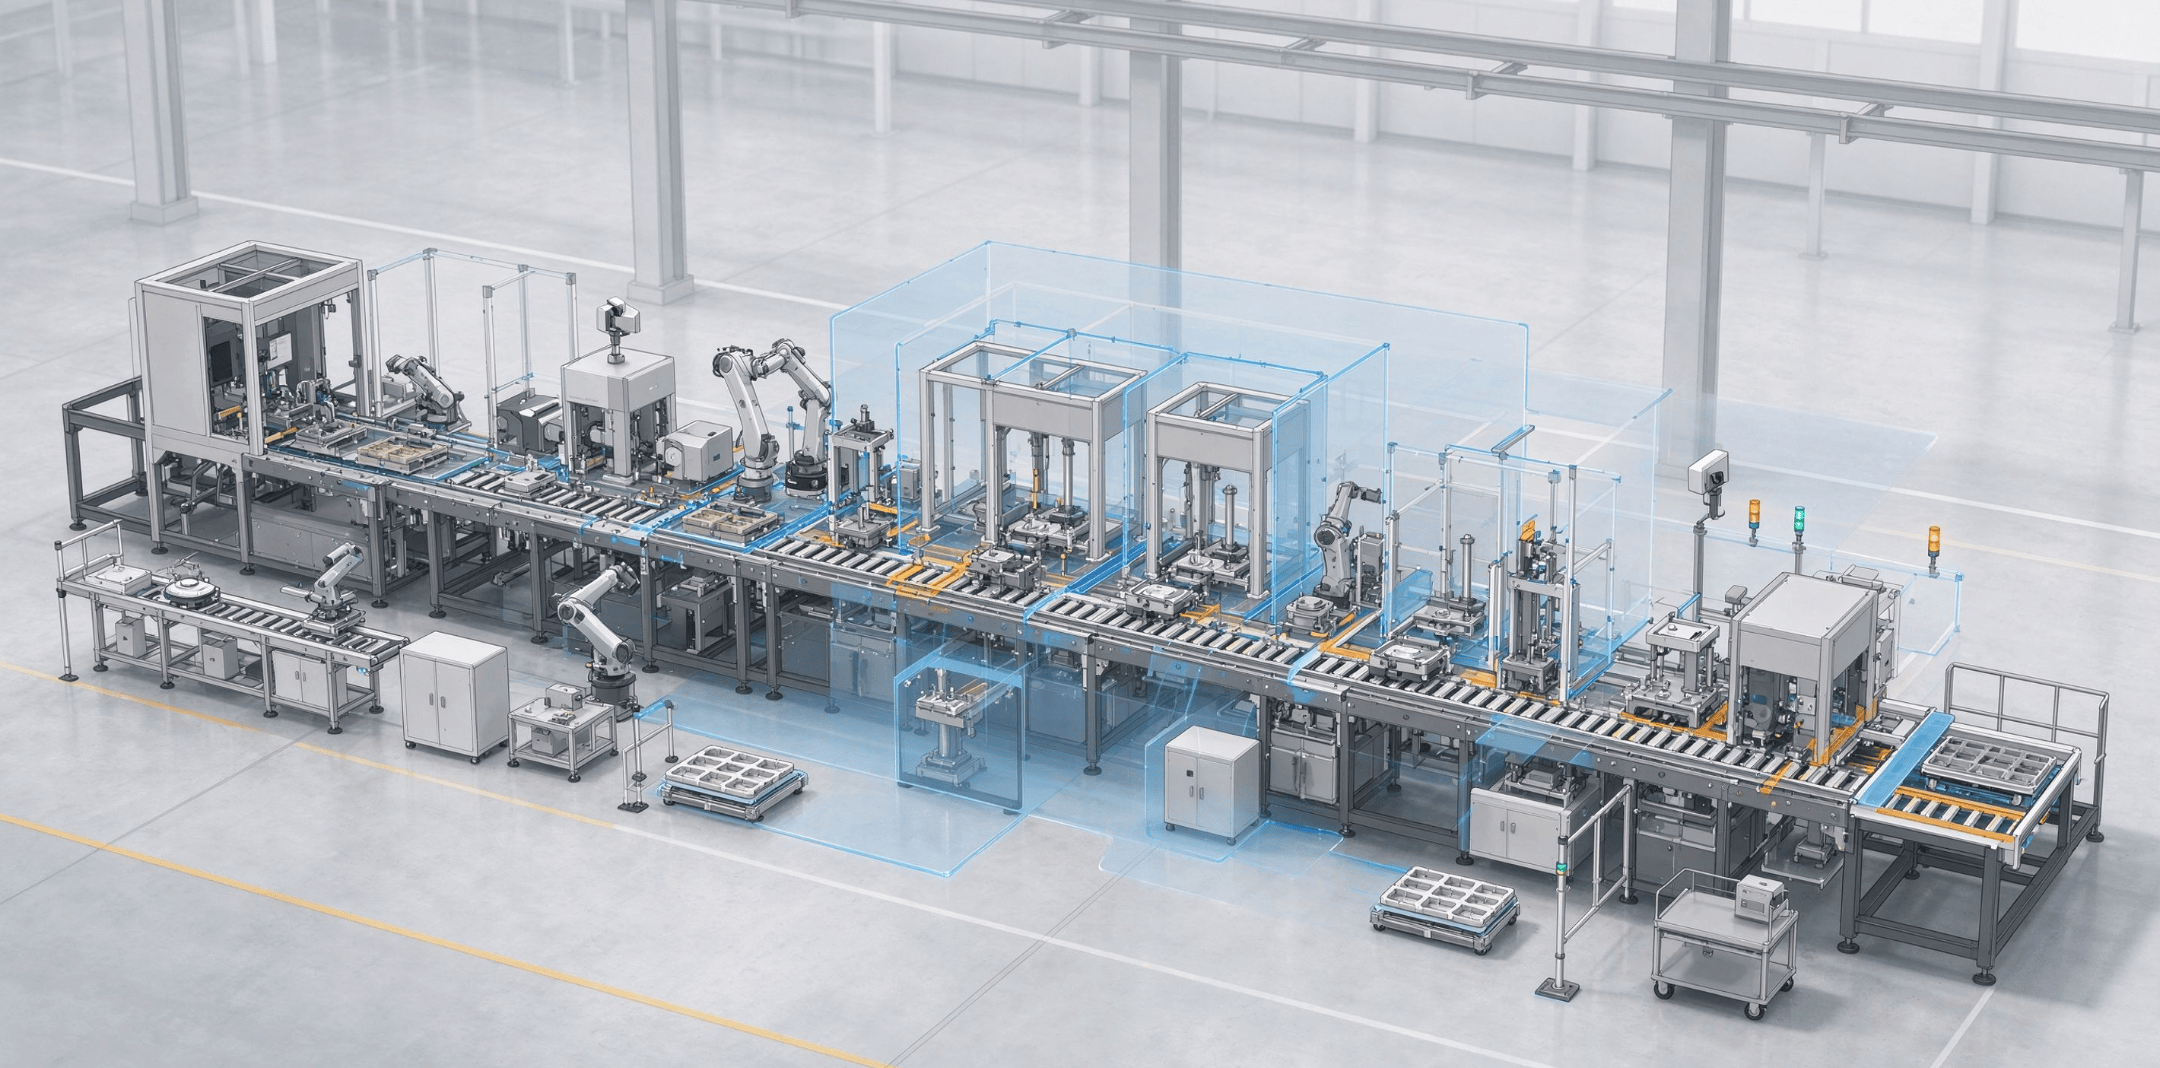
一、前段:先把零件做成“能装的模组”
扫地机器人看着小,零件不少:风机、驱动轮、齿轮箱、激光雷达、主控板、电池、尘盒、水箱、外壳、按键、充电触点。
前段要做的,是先把这些零件装成几个可靠的模组。
风机。 吸力的来源。风机动平衡不好,整机噪声就下不来;叶轮与蜗壳的间隙不一致,吸力就会一台强一台弱。
驱动轮与齿轮箱。 决定它走得直不直、越障行不行。齿轮箱要加润滑脂,量多了阻力大、量少了磨损快;齿隙控制不好,行走时会有“咔哒”声。
激光雷达或视觉模组。 这是它的眼睛。装配时的定位面、镜片清洁度、标定参数,都会影响建图和避障。
这一段的特点:动作简单,容错率低。靠人盯着,难免漏掉;只能靠工装、防错和检测。
三、后段:测试与标定,决定它“像不像一台好机器”
装配完的机器,要过几道测试。
雷达标定与建图测试。 让它在标准场地里跑一圈,看建图是否完整、边界是否清晰。
行走与越障测试。 直线走得直不直、遇到门槛能不能过、卡住了能不能自己脱困。
回充测试。 这是用户反馈里常见的一项。回充失败,多半是充电触点对位、红外或视觉引导、路径规划的问题。
吸力与噪声测试。 吸力用风压或流量测,噪声在消音房里测。这两项难做到“台台一致”,因为跟装配间隙、动平衡、密封都有关系。
续航与充电测试。 电池、充电电路、整机功耗,一起看。
测试的目的不是“挑出坏机器”,是“让每一台的数据都能被看见”。哪台吸力偏低、哪台噪声偏高,要能定位到具体的装配批次和工位。
四、老化:把早期失效逼出来
测试合格的机器,还要跑机老化。
让它在跑机台上连续工作一段时间,模拟真实使用:反复启动、转向、回充、越障。
有些问题只有跑起来才会暴露:某颗轴承的异响、某处接触不良导致的偶发断电、某块电池的压降偏快。这些问题在老化阶段发现,代价是一次返工;到用户手里,代价是一次退货和一条差评。
老化之后是外观复检、配件清点、包装、码垛。
五、一条线,怎么同时做多款
扫地机器人的产品线,比外人想的要长。
扫地款、拖地款、自清洁基站款,尺寸、结构、装配工序都不一样;同一个系列,还有不同颜色、不同电池、不同雷达方案的 SKU。
如果一条线只能做一款,会发生什么?
新品上市,要改线;老款清库存,线闲着;接个海外订单,电压、插头、包装全变,又得改。
柔性产线的做法,是把差异做成“可切换”的:工位模块化、夹具快换、程序参数化、物料防错。换型从几天压到几小时,一条线才敢接多款。
六、扫地机器人生产线厂家哪家好?先问三句话
第一句:这条线能不能兼容我现在和明年的机型?换型要多久?
第二句:螺丝扭矩、气密测试、功能测试的数据,能不能按整机 SN 反查?
第三句:能不能带样机到厂试产,能不能看一条已经在跑的线?
市面上的设备厂家分三类:贸易型接单转包,集成型核心设备外购,源头工厂型自研自产。差别不在报价单,在出问题时谁改得动、多久能改好。
七、扫地机器人生产线多少钱?先算三笔账
第一笔,设备账:工位数、自动化率、测试项,决定硬件底价。
第二笔,测试账:气密、噪声、吸力、回充、老化,这些测试设备容易被砍,也不该砍——省下的钱,后面会以返修和退货的形式还回来。
第三笔,改线账:只能做一款的线,每接一个新型号就要改一次;改一次线,停的是产能,花的是二次调试的钱。三年下来,改线账常常比设备账还贵。
三笔账算完会发现:便宜的不是报价低的,是三年总成本低的。
八、写在最后
扫地机器人这个品类,更新快、型号多、价格卷。
所以产线很难“一步到位”,更现实的目标是:这条线能跟着产品一起换,今年做扫地,明年做自清洁基站,后年扩产不用推倒重来。
六社自动化是自动化生产线的源头工厂,扫地机器人生产线覆盖部件预装、整机装配、测试标定与老化包装,兼容多型号小批量与大批量生产。
常见问题
预算有限,能不能先建一半? 可以。先上整机装配与测试段,把螺丝防错、气密、功能测试做稳,再补预装自动化与老化线。
一条线大概多少钱? 取决于工位数、自动化率与测试项目,建议按模块报价、分期投入。
打样和量产能共用吗? 可以。柔性线换型以小时计,不必为打样单独建线。
交付周期多久? 按模块计算,整线含设计、制造、预验收、调试与试产,具体以项目排期为准。