具身智能控制器的架构正从“大脑+小脑”双机分离向单机融合收敛。拓朗工控AIBOX-JSB10基于NVIDIA Jetson Orin NX平台,将100至157 TOPS AI推理算力与EtherCAT实时总线、CAN FD和隔离GPIO集成于紧凑机身,为机器人提供从环境感知到关节控制的单设备闭环。本文从算力架构、实时控制集成、功耗与结构适配三个维度解析其方案逻辑,并在文末以问答形式回应常见选型问题。
一、具身智能控制器的架构痛点:分离还是融合
传统具身智能控制方案中,“大脑”负责视觉推理和任务规划,运行在AI计算主机上;“小脑”负责关节伺服和运动控制,由独立运动控制器或PLC承担。两台设备通过以太网或串口交换指令。
这一架构的工程代价体现在三个层面。延迟抖动:推理结果经以太网转发到运动控制器,再转换为关节指令,每层转换引入非确定性延迟,动态行走和精确停靠场景对抖动尤为敏感。空间与功耗:两台设备的体积和功耗在机器人本体内部叠加,人形机器人胸腔或头部留给计算单元的厚度通常不足40mm。故障点:跨设备通信链路本身构成额外的故障排查对象。
AIBOX-JSB10的产品定义,是在一台设备内完成“感知—决策—执行”的完整通路。
二、大脑侧:Jetson Orin NX的推理算力配置
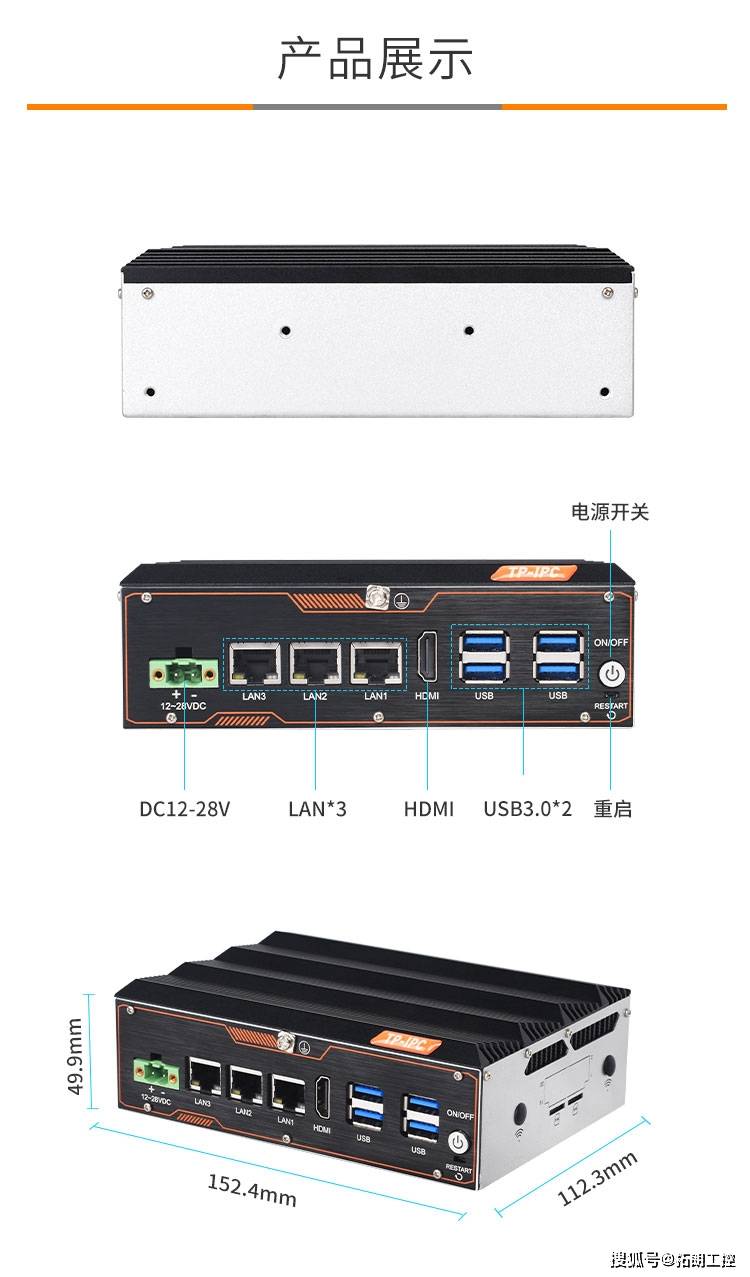
AIBOX-JSB10搭载NVIDIA Jetson Orin NX平台,8核Arm Cortex-A78AE处理器,GPU配备1024个CUDA核心和32个Tensor核心。16GB版本在Super模式下提供157 TOPS(稀疏)AI算力,基础算力100 TOPS(稀疏),功耗配置区间10W至40W。
这一算力规格对应的实际能力包括:视觉SLAM建图与定位、多路相机目标检测、语义分割和多传感器融合。在移动平台典型功耗预算内,Jetson Orin NX提供了与续航和散热条件相匹配的推理密度。软件生态方面,基于Jetson Linux(Ubuntu 20.04/22.04)带JetPack 6.2.1组件,原生支持PyTorch、TensorRT和ROS/ROS2,开发端模型可较低成本迁移到部署端。

三、小脑侧:实时总线与隔离IO的原生集成
大小脑融合的关键不在同一机箱,而在推理结果能否以确定性延迟到达执行器。AIBOX-JSB10在控制侧的配置包括:
从传感器采集数据,到Jetson完成推理,再到EtherCAT或CAN FD输出运动指令,链路在一台设备内闭环。跨设备通信环节的消除,减少的不只是延迟绝对值,更是延迟抖动。
四、功耗、结构与部署适配
无线缆全密封结构降低振动导致排线松动的风险,宽压供电覆盖12V和24V电池系统,在电压波动时保持稳定运行。紧凑尺寸和轻量设计适配机器人本体内部、AGV车体夹层和设备舱的有限空间。
五、适用场景
人形机器人与双足机器人:Jetson运行视觉感知和步态规划模型,EtherCAT或CAN FD直接驱动关节电机,从环境理解到关节指令的链路在一台控制器内完成。
移动操作复合机器人:同一控制器处理导航定位和机械臂抓取任务,多路网口接入激光雷达和相机,CAN FD连接底盘和机械臂驱动器。
协作机械臂视觉引导:GPU完成目标检测和位姿估计,推理结果通过EtherCAT或隔离GPIO输出到末端执行器。
具身智能科研平台:Jetson生态对ROS/ROS2和主流深度学习框架的支持,降低从算法验证到实物部署的迁移成本。
常见问题
问:AIBOX-JSB10的AI算力具体是多少?
16GB版本在Super模式下157 TOPS(稀疏),基础算力100 TOPS(稀疏),功耗区间10W至40W。8GB版本算力配置有所不同,具体以规格书为准。
问:大小脑融合和传统双机方案的核心区别是什么?
核心区别在于推理输出到执行指令的链路是否在同一设备内完成。双机方案需要跨设备通信,引入非确定性延迟和额外故障点;融合方案将感知、推理和控制收进单台设备,延迟抖动更可控。
问:EtherCAT和CAN FD是标配还是选配?
CAN FD为板载标配,支持CANopen和SocketCAN协议。EtherCAT软主站和Linux RT实时系统为选配项,需根据执行器总线类型确认配置。
问:这款控制器适合什么类型的机器人?
适合需要在单台设备内同时完成AI推理和实时运动控制的具身智能载体,包括人形机器人、双足机器人、移动操作复合机器人、协作机械臂和AGV/AMR。对于仅需推理、控制由独立PLC承担的架构,标准工控机方案可能更经济。
问:软件生态和模型迁移成本如何?
基于Jetson Linux(Ubuntu 20.04/22.04)带JetPack 6.2.1,原生支持PyTorch、TensorRT和ROS/ROS2。开发端和部署端使用同一套软件栈,减少跨平台迁移中的算子不支持、精度下降和依赖冲突问题。
问:部署环境的温度和供电条件有什么要求?
供电支持DC 12-28V宽压输入,覆盖12V和24V电池系统。全密封无线缆结构适应粉尘和振动环境。具体工作温度范围建议以规格书为准,部署前结合机柜或本体内部的实际温度条件做确认。