人形机器人的关节模组把电机、减速器、编码器和传感器集成在一个紧凑壳体内,动力传输和位置、力矩反馈都要通过模组内部的线束完成。关节随行走、抬手、转向反复摆动和扭转,内部线束跟着一起动作,走线空间小、运动频次高,是整机连接里比较容易出问题的位置。
下面梳理关节模组内部包含哪几类线、动态弯折扭转对线材的要求、中空走线与出线方式、强弱电隔离,以及连接器和尾部固定的处理要点。
一、关节模组里通常有哪几类线
电机动力线把驱动器输出的电流送到电机绕组,电流较大,线径按载流和温升选择;编码器和反馈线把位置、速度信号传回控制器,线细、信号弱,对干扰敏感;力矩传感器线传递受力检测信号;带抱闸的关节还有制动线圈引线。同一束里大电流动力线和弱信号线并存,布线时要分开考虑。
这些线在模组壳体内汇集到出线口,再连接到模组外的驱动器和整机线束。各类线的功能、线径和防护要求不同,整理时先按回路分组,避免混在一起。
带制动的关节,抱闸线圈引线在断电时锁定关节位置,电流路径独立于动力和反馈回路;部分模组还带有温度或位置辅助传感线。回路越多,壳体内线束汇集越密集,分组和标识越要在前期规划清楚。
二、往复摆动和扭转对线材的要求
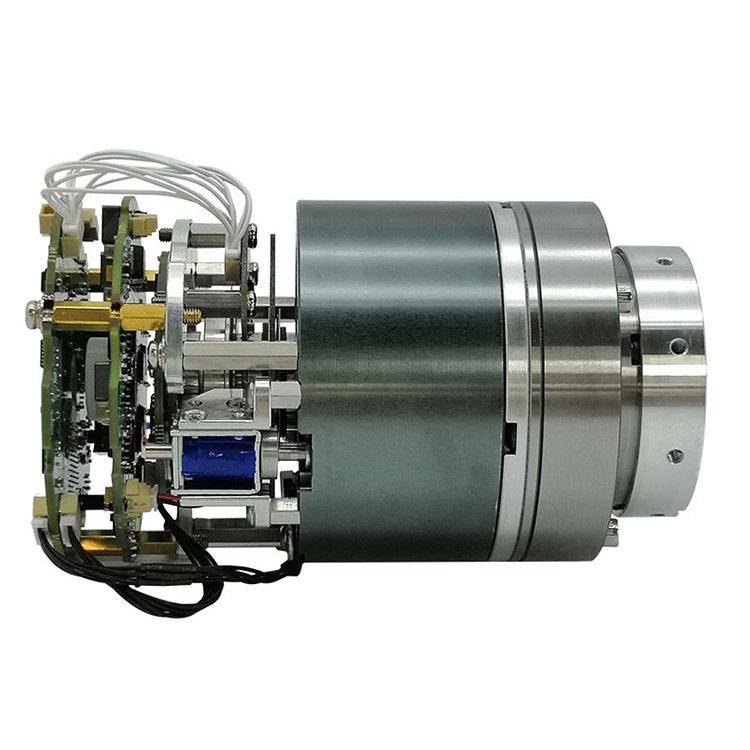
关节运动不是单一方向的弯曲,摆动伴随扭转,线缆在壳体内反复弯折、旋转。固定布线用的普通导线在这种复合运动下,铜丝容易疲劳断裂,外被也会在反复摩擦中磨损。
运动段导体一般采用多股细铜丝束绞,弯折时各股铜丝之间可以相对滑移;必要时加入抗拉承力结构,承担一部分运动拉力,避免导体长期受拉。外被需要耐磨、耐油并保持柔性,弯折后不发硬、不开裂。
细铜丝束绞后,必要时二次复绞,先绞成股再绞成导体,进一步提升柔性;绞合节距影响柔顺度和外径,在柔性与紧凑之间平衡。外被材料按关节内油污、温度和摩擦条件选择,耐磨护套与导体结构配合,才能承受长期弯折。
弯曲半径要按线缆外径留出余量,动态段的允许弯曲半径比静态安装更大;线缆在引导结构内顺畅弯曲,不被棱边挤压。具体可承受的弯折扭转循环次数随导体结构、弯曲半径、外被材料和测试条件变化,选型时按实际运动幅度和频次评估,不套用固定数值。
三、中空走线与出线方式
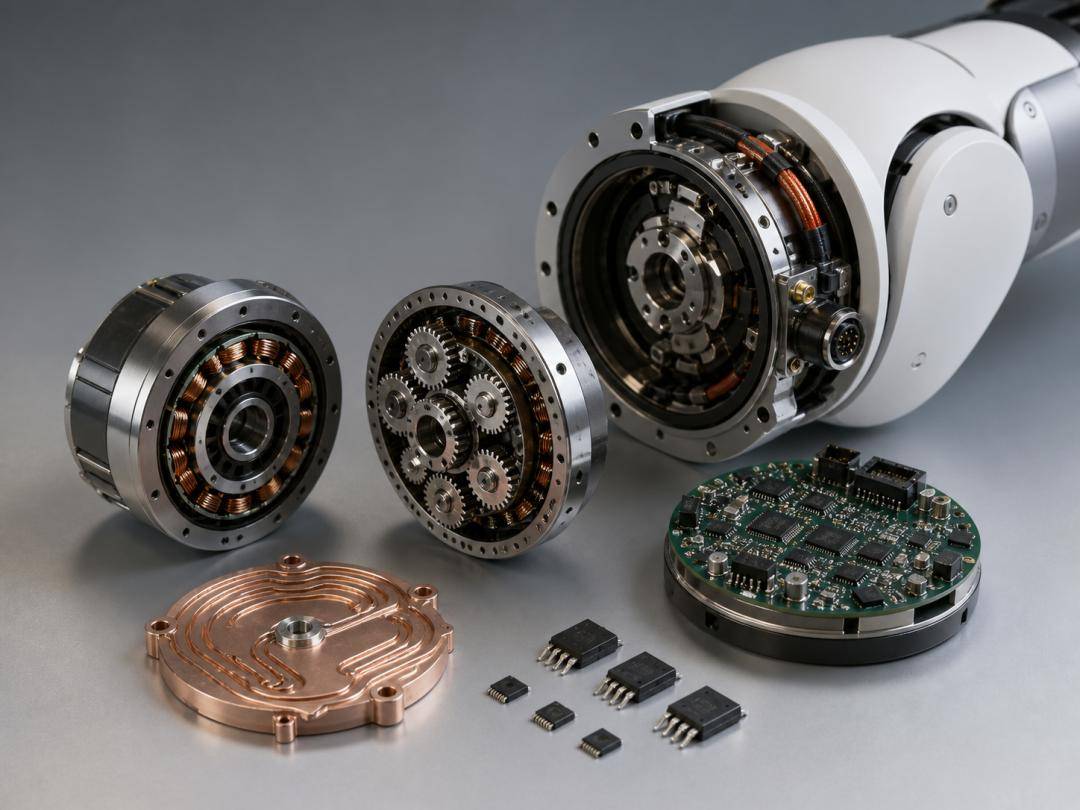
关节模组常见中空结构,轴线位置留出空腔,线束从空腔穿过,电机、减速器和编码器围绕中空轴布置。中空走线把线束收在结构内部,减少外露和外部磕碰,也便于沿轴线方向出线。
线缆穿过中空腔时,与内壁保持间隙,不被转动的结构件夹住;腔体内走线留适当余量,跟随关节转动时有余地,不被拉紧。跨固定端和旋转端的连接,可根据结构采用滑环等导电回转方式,避免线缆随关节持续扭转。
线束在壳体内沿预留走线槽或固定夹布置,避开减速器齿轮和电机转动区域;固定点之间的线段留有弯曲余量,不被拉紧到贴住结构壁。
出线口位置是应力集中处,线缆进入壳体前经过固定件或过渡护套,外部拉力和扭转先由固定结构分担,不直接传到端子和压接点。
四、动力线与信号线在模组内分开布置
同一模组内,电机动力线电流变化大,编码器和传感器线信号微弱,两类线贴在一起,动力侧的电流波动容易在信号线上形成干扰。布线时动力线与反馈线分开走束,保持间距,需要时信号线采用屏蔽结构,屏蔽层按设计指定位置接地。
模组壳体空间紧凑,分开布置要在前期结构规划时留出位置;后期再调整走线,容易在有限空间里挤压线束。信号回路的接插件和端子单独整理,与动力回路区分标识。
五、连接器、尾部固定与标识
模组内部和出线端的连接器按回路针位选用,锁紧结构在振动和运动中保持结合;运动端连接器承受拉扯时,尾部有应力释放段,导线不直接受力。
外形相近的连接器靠键位编码区分,针位不同不能互插;装配按针位清单落位,防止接错回路。每根线两端标注回路编号,与图纸和针位清单对应;模组内部空间小,检修和更换时靠标识查找回路,不必逐根猜测。装配完成后逐芯导通核对,确认无错接、漏接。
结语
关节模组线束是动力传输与信号反馈共同走线的结果,难点在狭小壳体内处理动态弯折扭转、强弱电隔离和出线应力。回路分组、导体与外被按运动工况选择、中空走线预留余量、动力与信号分开布置,再配合连接器锁紧、尾部固定和标识核对,模组内部线束才能在反复运动中保持导电和反馈稳定。