做料箱自动化项目时,最容易混淆的一步是选型:同样是 "料箱机器人",STU 和 CTU 差一个字,背后的货架却是两套完全不同的设计逻辑。不少方案把两者当成可以互换的设备,结果货架做出来,机器人要么取不到箱,要么顶不动架。先把差异讲清楚,才好定方案。
一、先分清一个动作:取箱,还是搬架
STU 的逻辑是 "料箱到人"。货架固定不动,机器人沿货架外侧的固定路径行走,靠升降和伸取机构把某一层的某个料箱取出,送到拣选工作站。它动的是 "一箱货"。
CTU 的逻辑是 "货架到人"。机器人钻到料箱货架下方,把整组货架顶起或抱走,搬到工作站,人站在货架前拣取。它动的是 "一整架货"。
一个取箱、一个搬架,这一个动作的差别,决定了后面所有结构参数都不一样。
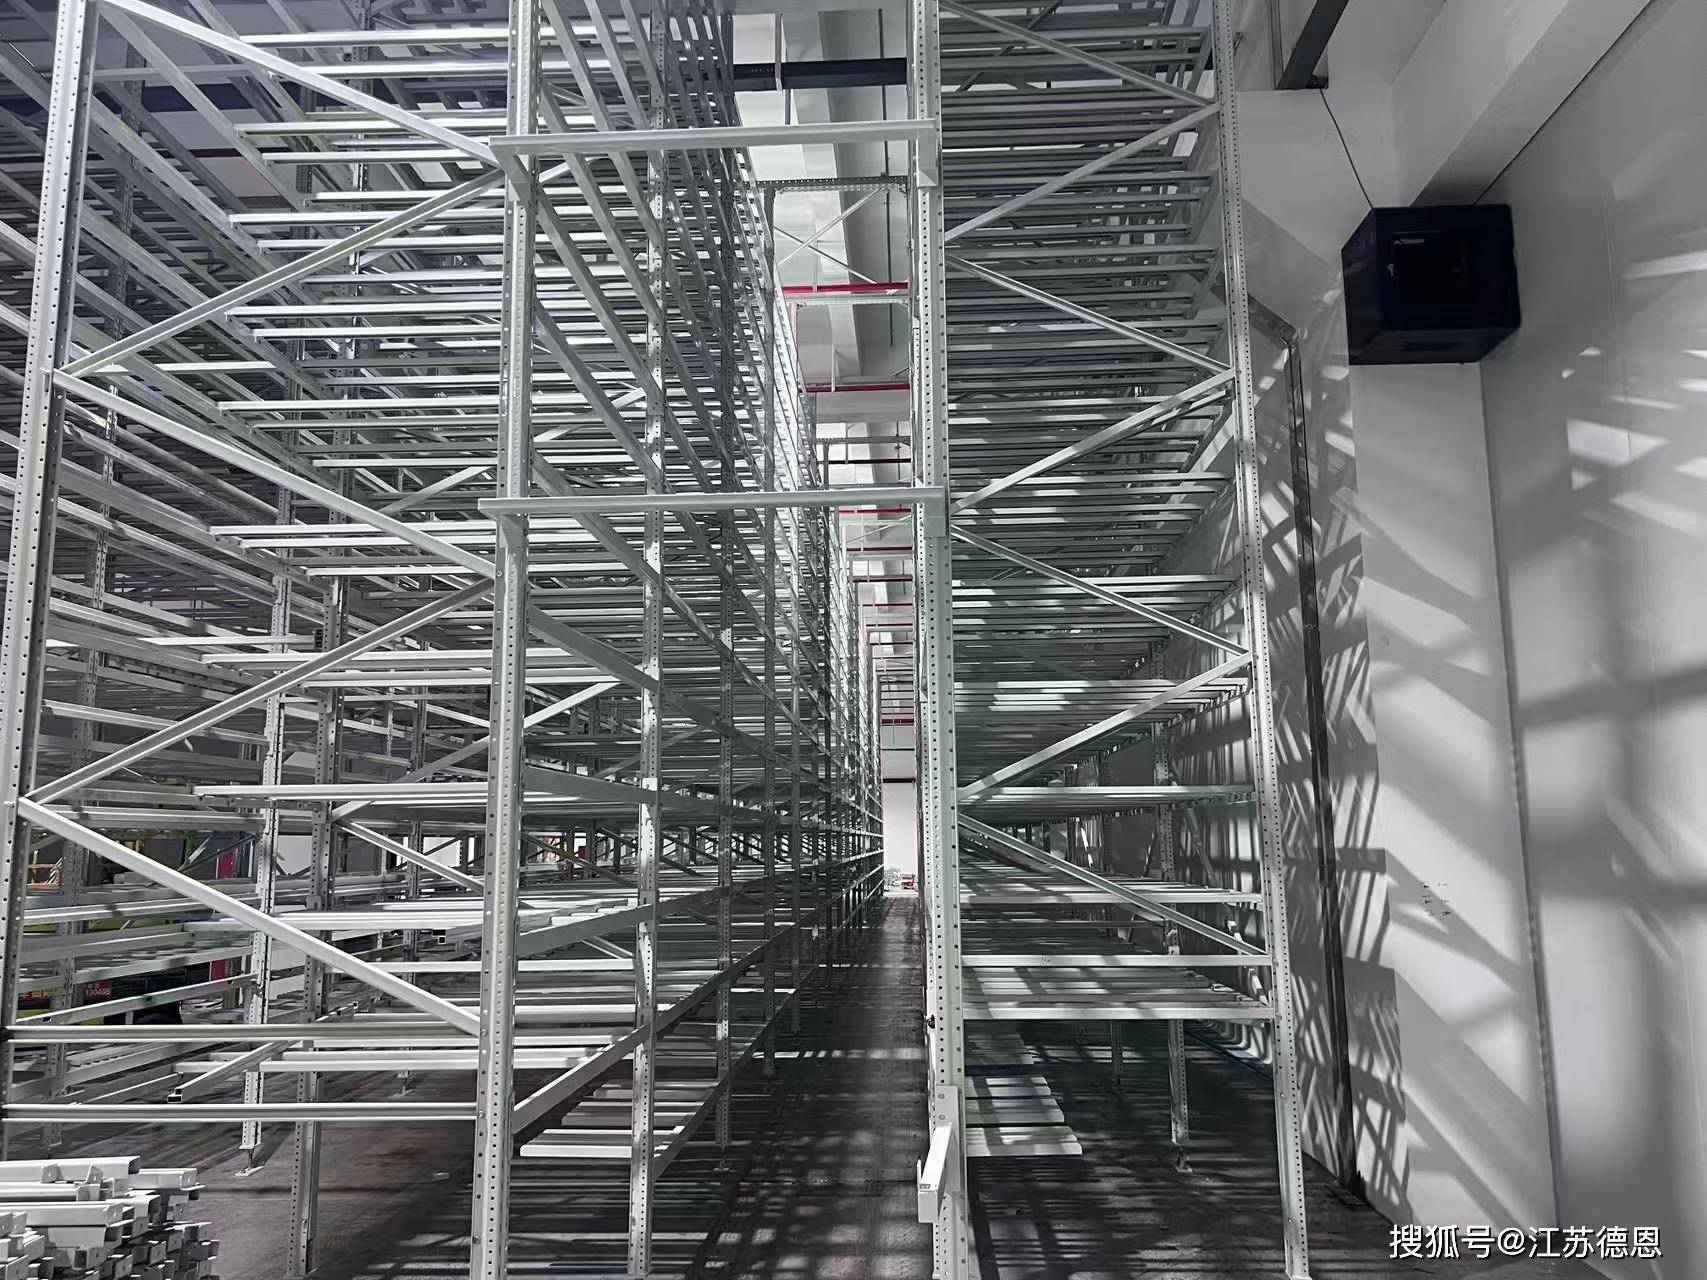 STU料箱货架
二、货架结构:固定高精度 vs 轻量可移动
STU 货架是固定的多层料箱货架,核心要求是精度。层高、格口尺寸、同一层内各格口的底面标高、整排货架的直线度,都必须控制在很小的公差内,因为机器人是 "闭着眼睛" 按坐标取箱的。它对结构刚度的要求也高 —— 机器人伸取时货架不能有明显晃动。这类货架通常固定在地面,用地脚调平和膨胀螺栓定位,装完还要复核关键尺寸。
CTU 货架是 "可移动的货架"。它要能被机器人顶起、搬走、放下,所以必须轻 —— 自重直接吃掉机器人的载重额度。结构上多用薄壁型钢或铝合金,重心做低,底部要留出机器人进入的净空,脚部要能与地面配合、落位时不晃。它的精度要求不是 "取箱对准",而是 "搬运动作稳定":整架不能歪、不能变形、途经的地面要平整无台阶。什么是智能立体库?自动化仓储货架适合哪些行业
三、承载怎么算,算法完全不同
STU 货架算的是竖向累加:单箱重量 × 每层格口数 × 层数,再按货架整体刚度校核,重点是立柱和横梁在满载时不下挠。
CTU 货架算的是总重上限:整架货(含货架自重)不能超过机器人的额定载重。这意味着设计时要先做减法 —— 箱型统一、层数受控、架体减重,而不是一味加层。超重的后果不是变形,而是机器人根本顶不起来。
四、地面和通道,要求也不一样
STU 的机器人沿固定路径行走,货架排与排之间的间距要按机器人本体尺寸加安全余量定,误差要小且一致;地面要求平整、承载达标,但不需要额外的导航标识。
CTU 是货架在地面上跑,地面要平整、无高差、无油污打滑,通常还要布设导航标识(二维码或反光板),货架的落位点要精确。地面一旦有坡度或接缝凸起,搬运过程就会颠簸,货架容易移位。
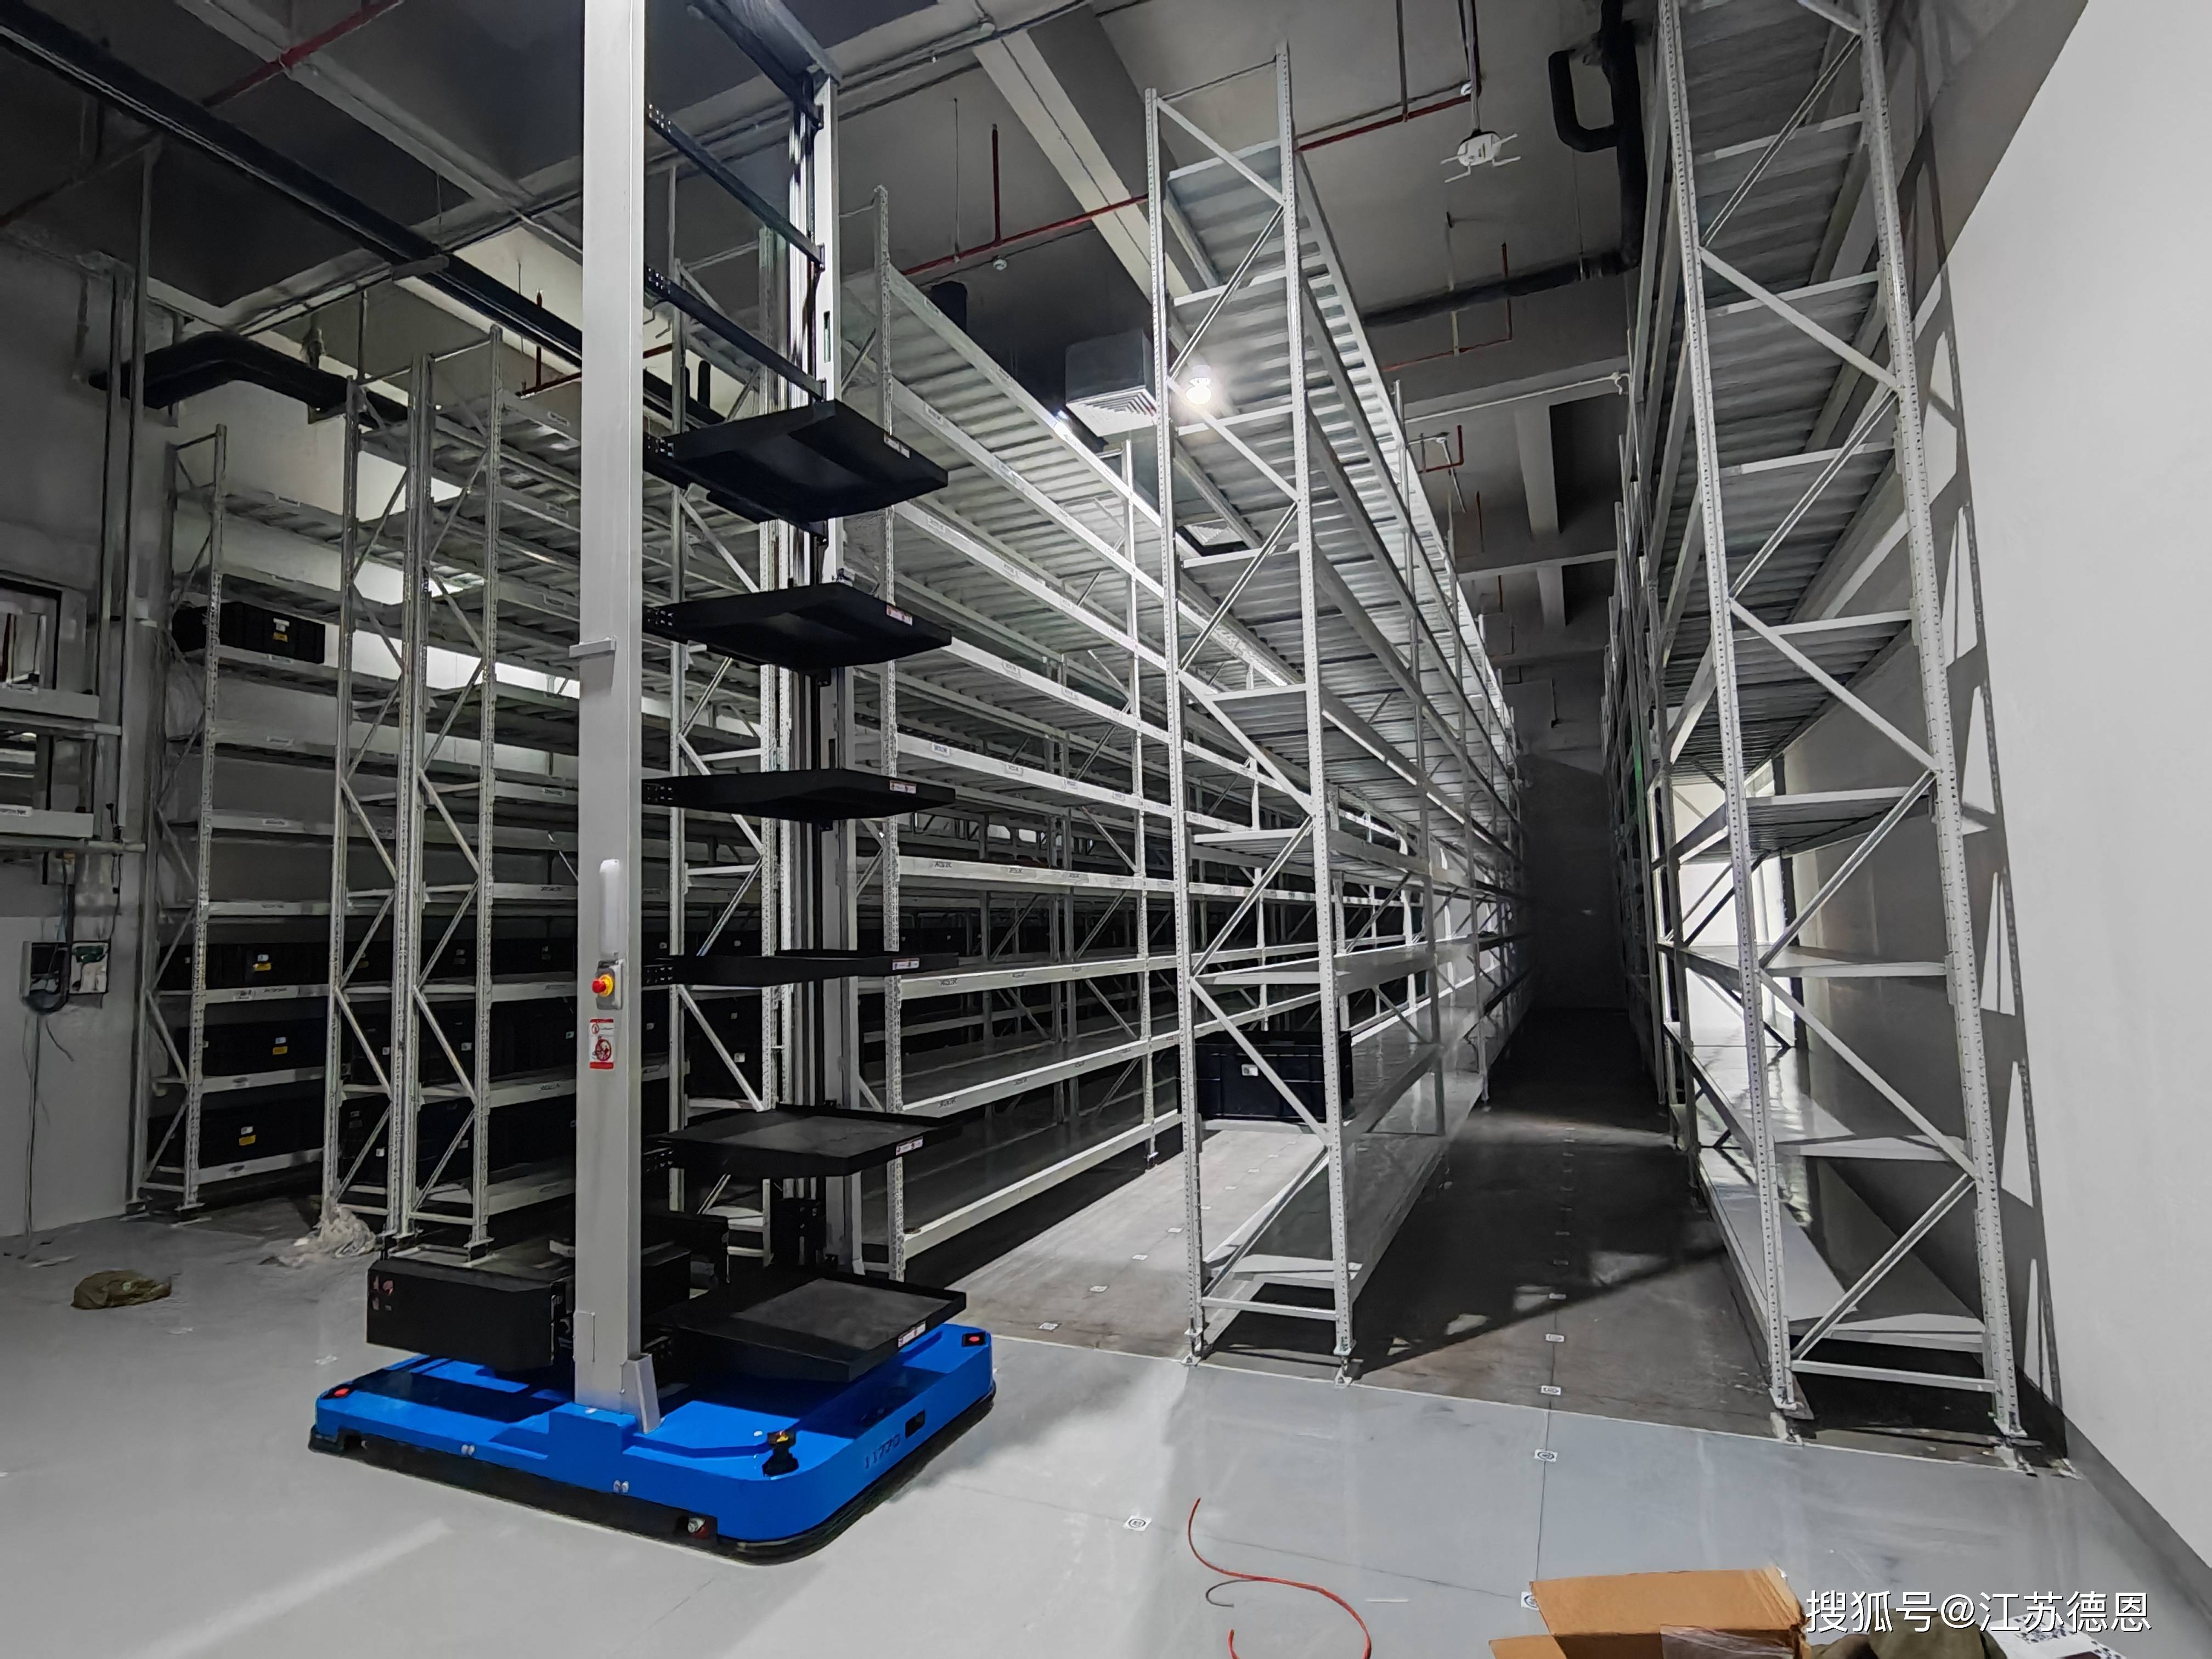 CTU料箱库货架
五、扩容和调整的柔性,差别最明显
CTU 的优势在柔性:加几组货架、撤几组货架,调整的是货架数量和落位点,仓储布局改起来相对轻松,适合品类常变、旺季波动的场景。
STU 的扩展靠加排、加层、加机器人,属于结构性扩容,一旦装好,改动就要动地面和精度复核。它的优势在存取速度和空间密度,适合箱型稳定、SKU 多但规格统一、追求拣选节拍的场景。STU机器人料箱货架安装实拍
六、选型看四个问题
料箱规格是否长期统一?品类调整是否频繁?要的是拣选速度还是布局弹性?现有地面条件能否满足(平整度、承载、有无高差)?前两个决定 STU 还是 CTU,后两个决定这套方案能不能落地。
七、两者共同的前提
不管选哪种,料箱规格统一都是底线。长宽高偏差越小、箱体强度越稳定,卡箱和取箱失败的几率越低。这一项不解决,再好的机器人也只能在报警记录里打转。
STU 和 CTU 的差异,说到底是 "固定货架 + 高精度取箱" 和 "移动货架 + 稳定搬运" 两条技术路线。货架不是配套件,它就是这两种方案的分界线。