瓶颈已经从本体上移到软件层
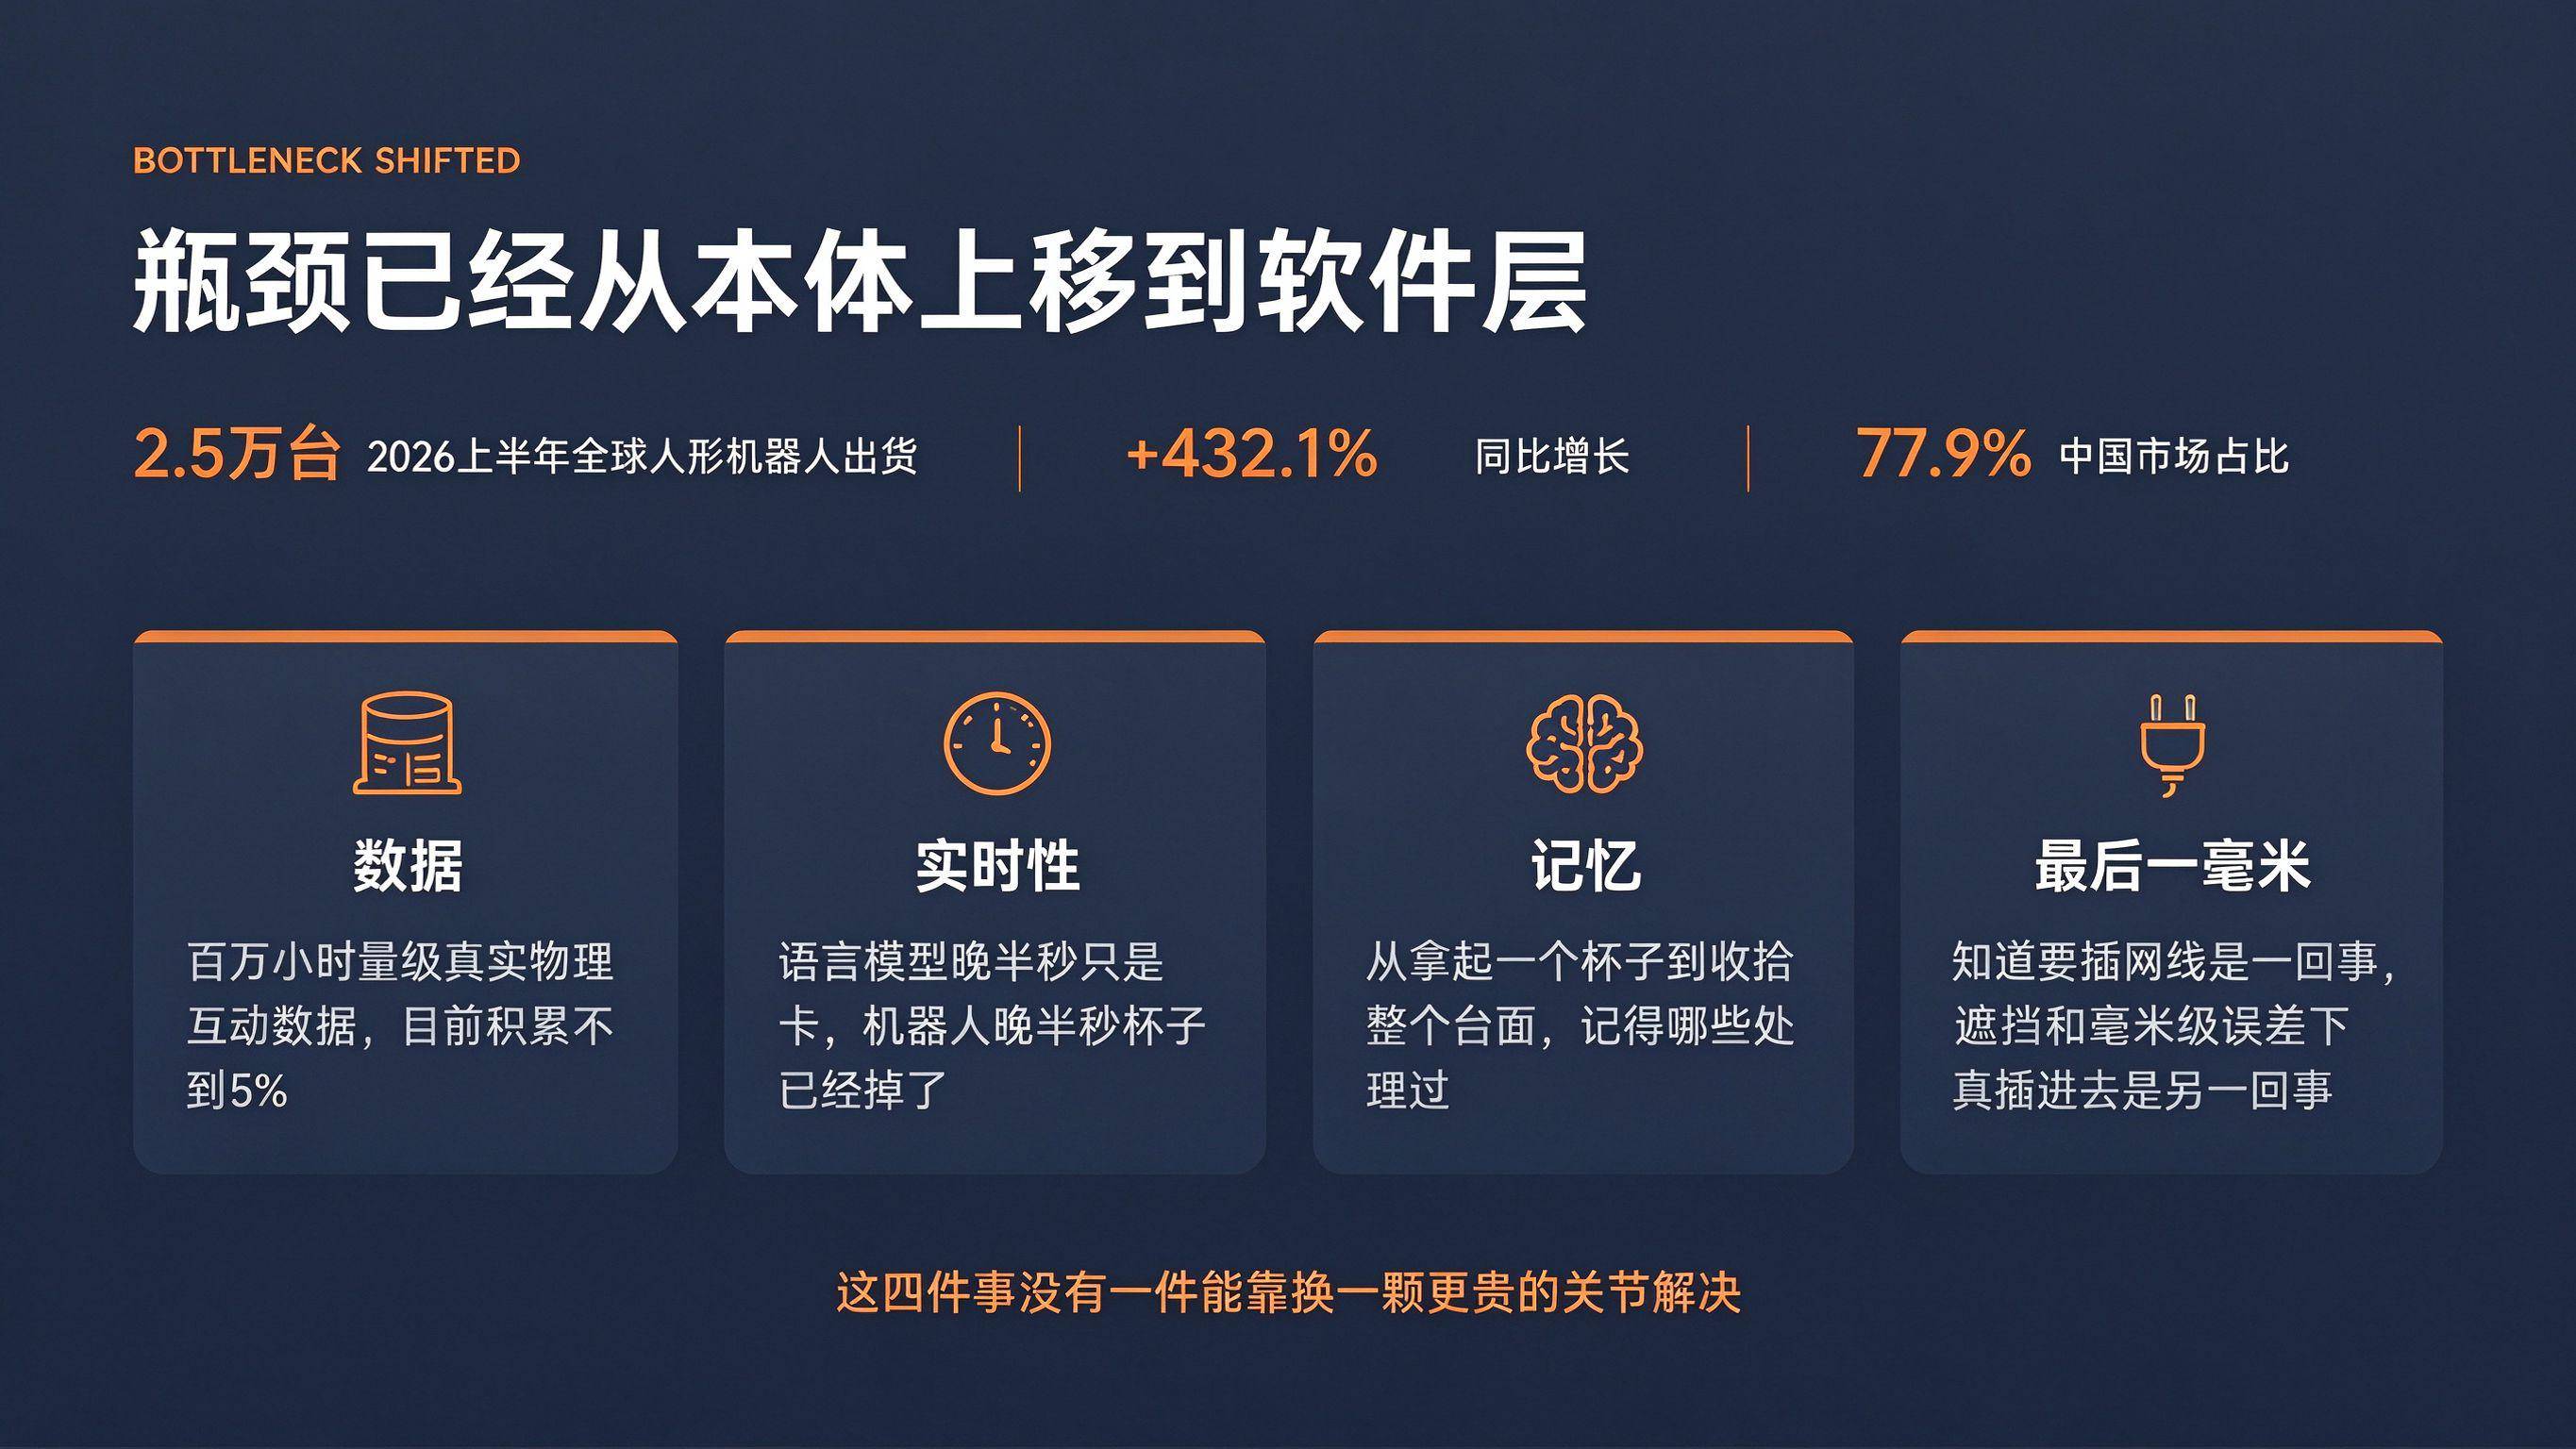
今年具身智能行业最常被引用的是出货量。IDC 的统计显示,2026 年上半年全球人形机器人出货量接近 2.5 万台,同比增长 432.1%,其中中国市场出货超过 1.9 万台,占全球约 77.9%。量跑上去之后,卡点的位置也跟着变了。中国人形机器人与具身智能百人会理事长张峰把这件事说得很直接:量产交付能力已经跑通,行业瓶颈正从硬件本体制造转向场景适配与具身智能软件能力。
软件层的难处,具体落在四件事上。第一件是数据。《具身数据行业研究白皮书 2026》的判断是,要让具身智能出现涌现,至少需要百万小时量级的真实世界物理互动数据,而目前积累下来的量不到 5%。第二件是实时性,语言模型晚半秒回答只是"卡",机器人晚半秒调整,手里的杯子已经掉了。第三件是记忆,任务一旦从"拿起一个杯子"变成"把整个台面收拾完",机器人就必须记得哪些已经处理过、哪些还没有。第四件是最后一毫米,知道"把网线插进去"是一回事,让插头在遮挡和毫米级误差下真正进到接口里是另一回事。
这四件事没有一件能靠换一颗更贵的关节解决。这是我们今年把研发资源压到软件层的全部理由。
四块在研的东西各自解决什么问题
我们眼下在做的是四件事,它们是同一条链路上的四个环节,不是一个技术清单。
第一件是 Agentic 调度。它的职责是把一句自然语言指令翻译成一张能执行的任务图:拆成哪些子任务、彼此什么依赖关系、哪些可以并行、哪些必须串行。更关键的是失败之后怎么办——执行到一半某个子任务没成,是重试、换一条路径,还是把任务挂起并上报,这些判断要在系统里自动完成,而不是停机等人来处理。
第二件是技能库。抓取、插拔、放置、倒液、开关门这类动作,被封装成带统一接口的技能模块,每个技能都记录自己的适用条件、参数区间和失败边界。它的价值不在"又多了一个动作",而在同一个技能换一台本体时只需要换适配层,动作本身可以复用。我们把这个方向理解为前沿技术研究,不做成熟产品口径的表述。
第三件是记忆系统。它分三层:场景记忆记录环境布局和物体位置,过程记忆记录当前任务做到哪一步、哪些已经处理,经验记忆沉淀历史上这类物体用什么力度、什么角度更容易成功。第三层是长程任务能不能跑完的分水岭,也是今年行业里被反复提起的方向——Physical Intelligence 在推 Multi-Scale Embodied Memory 时给出的判断就是,随着单个技能越来越可靠,瓶颈正从"一个动作会不会"转向"怎么把这些技能组织起来完成复杂任务"。
第四件是纯端到端链路。视觉、语言到动作直连,从指令直接到动作输出,中间少几层转译,失真就少几分。它不取代前面的分层结构,而是补充分层在短程灵巧操作上反应慢、泛化弱的短板。换个说法:端到端不是来拆掉技能库的,它是把技能沉淀成可复用资产的另一种入口。
11月底要交出来的是什么
这套能力的交付节点定在今年 11 月底。交的不是一台设备,也不是一份 PPT,是四件东西串起来之后能连续运行的一条链路,外加让客户和工程师能复现它的配套材料。
具体来说,交付内容包括:一条从自然语言指令到双臂动作的完整执行链路;调度层、技能库、记忆系统的接口文档与调用示例;一组可复现的任务脚本与对应的运行日志;以及这段时间跑出来的失败案例记录——哪一类任务在什么条件下会失败、系统当时怎么处理的、人工介入了哪一步。
最后这一项看着不起眼,但它是判断这套能力有没有真的落地最实在的依据。演示可以挑成功的那次放,交付必须把失败的也写进去。
验收口径我们也先摆出来:不是单次演示成功,而是多步任务能连续跑完,中途遇到可恢复的异常时系统自己处理,不需要人在旁边守着。
已经跑出来的阶段性结果
到这个时间点,几块都有阶段性的进展。
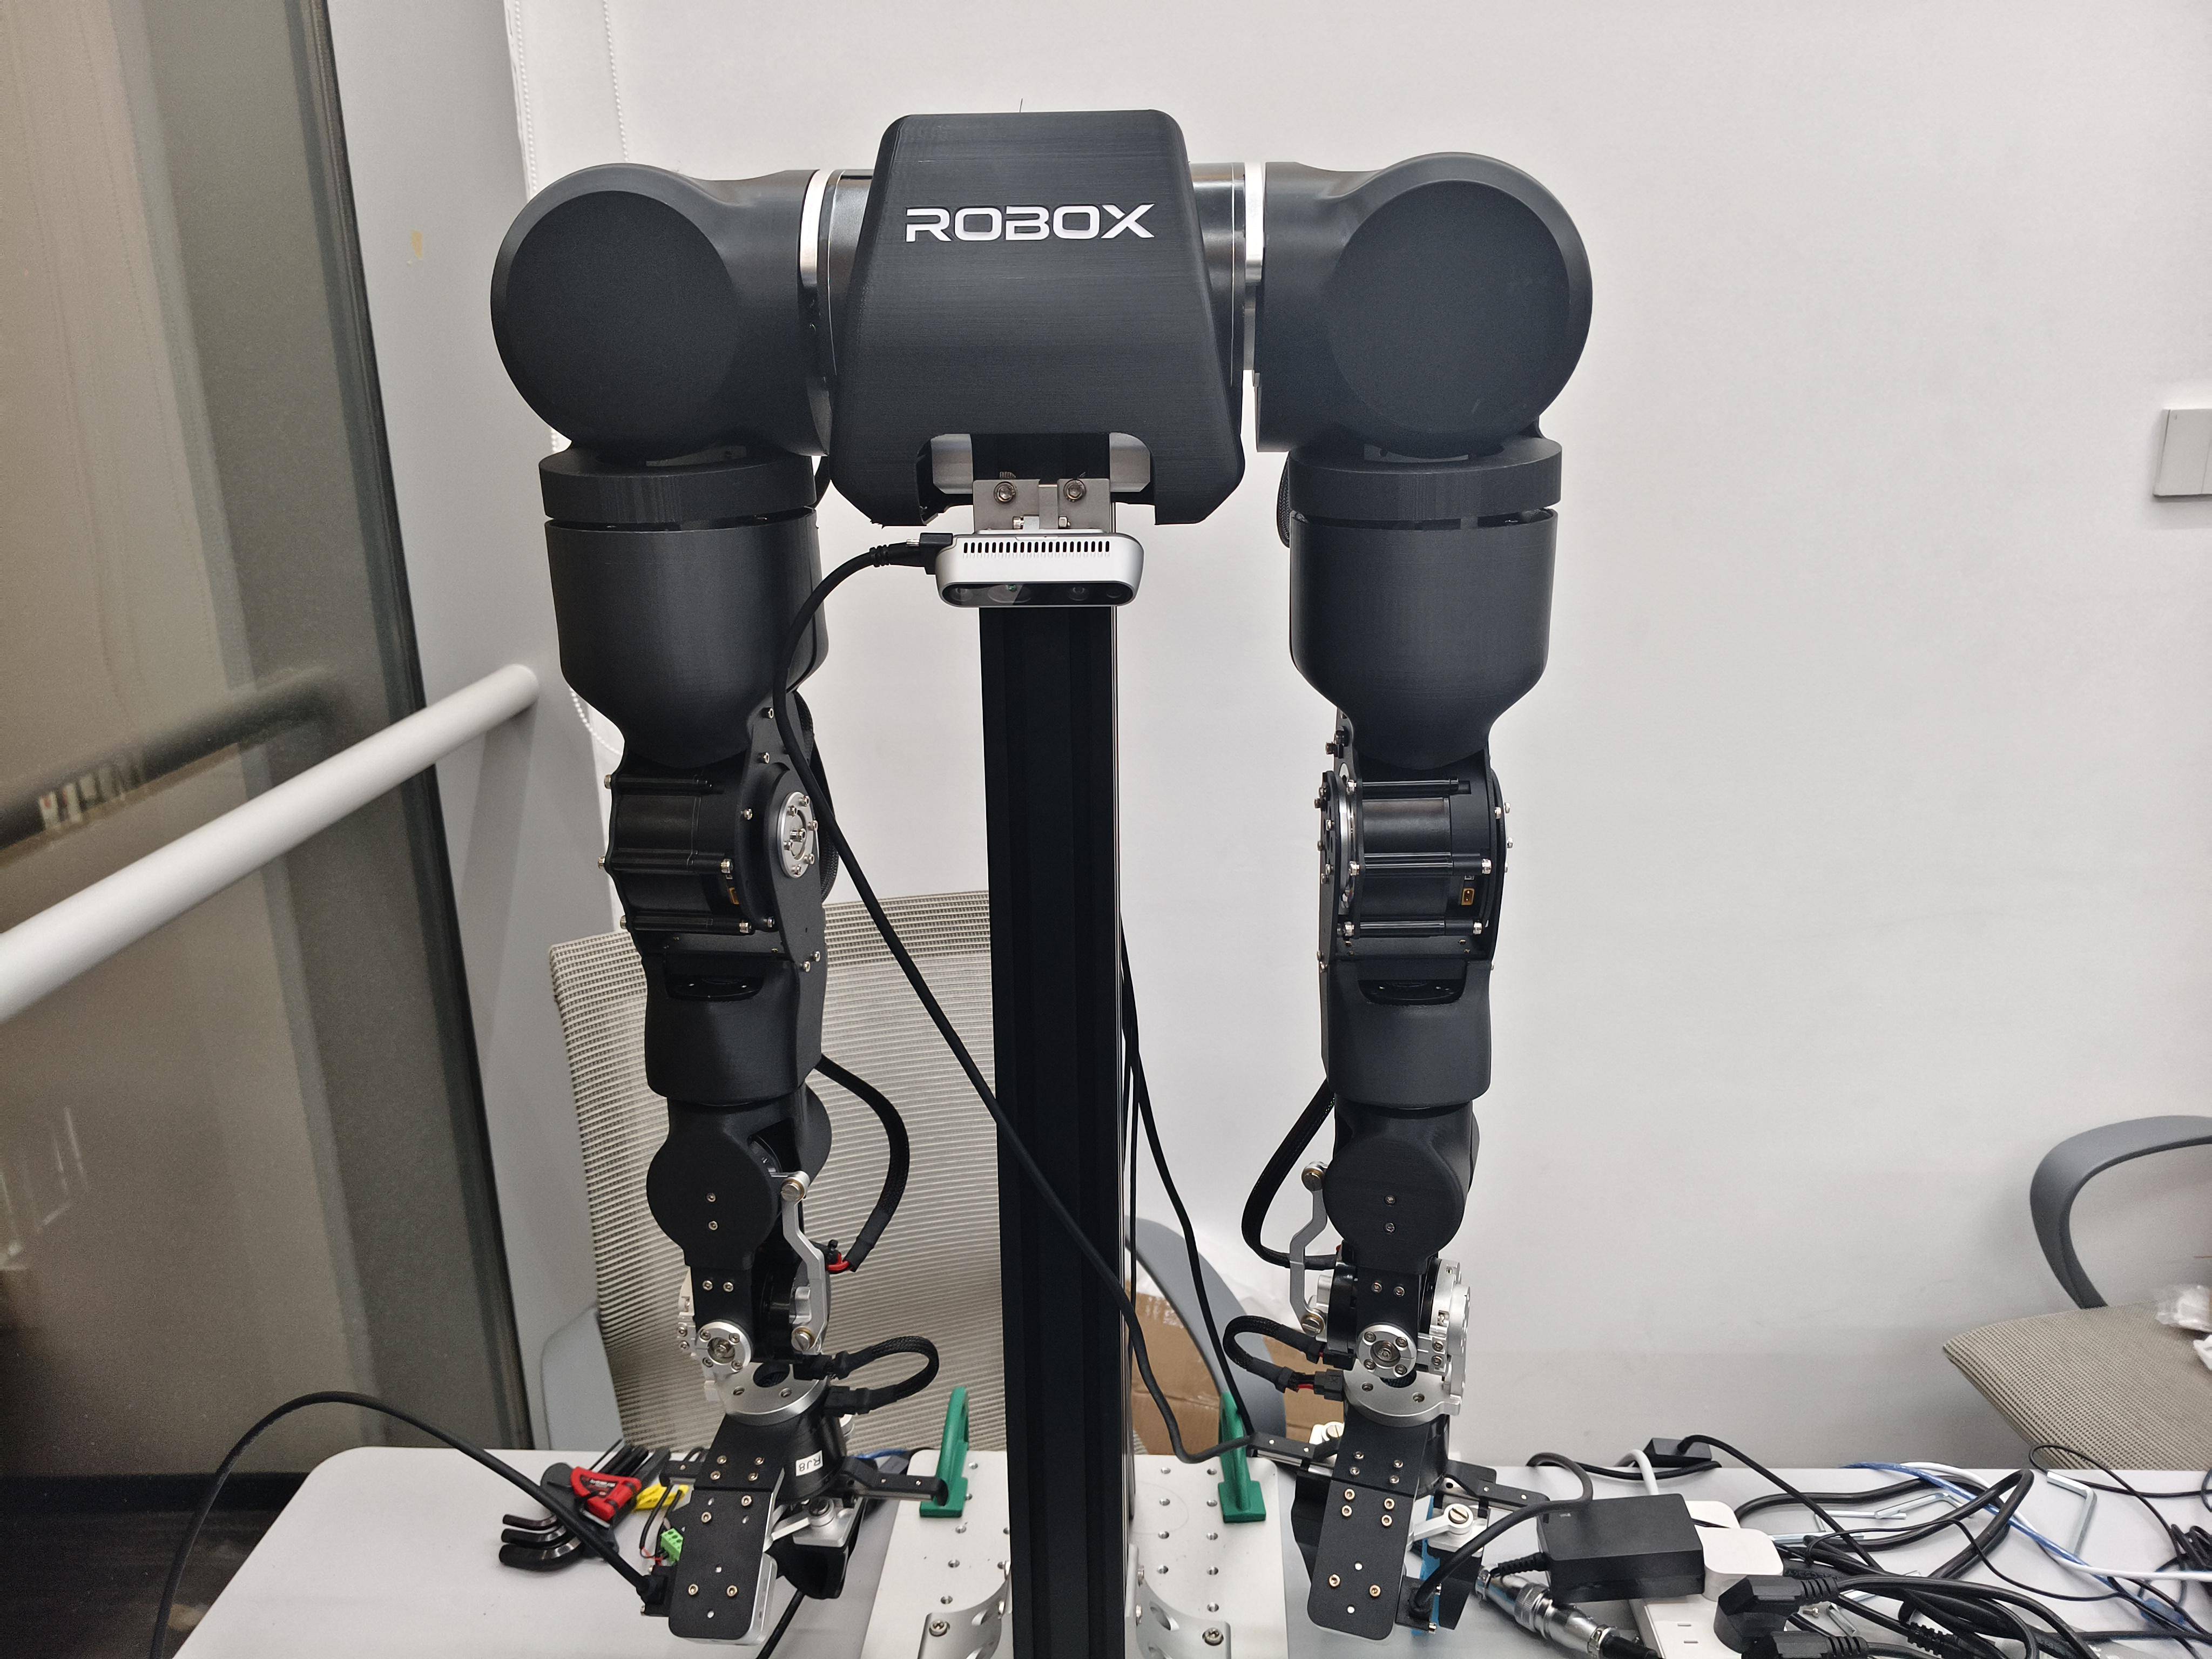
调度层已经能在双臂验证平台上把一条包含多个子任务、带先后依赖的指令拆成任务图并顺序执行,遇到抓取失败这类可恢复异常时会触发重规划,而不是直接停住。技能库已经积累了一批可复用的动作条目,同一条目在不同本体之间迁移时,改动集中在适配层。记忆系统的过程记忆已经支撑"中断后续跑"——任务被打断后重新下发,系统能接着上次的状态继续,而不是从头再来。端到端链路在短程灵巧操作上已经能把指令到首个动作的响应时间压下来,但长程任务仍然交给调度层加技能库的组合去做。
这些是研发过程中的阶段性结果,不是货架上的成品。之所以现在对外讲,是因为它决定了我们能不能把方案从"看得见的演示"变成"客户现场用得住的交付"。
组织上不靠堆人
这支队伍不是靠堆人头堆出来的。模式是核心团队加供应链协作:内部保留最关键的研发与工程判断,外部把成熟的部件供应、加工和集成资源接进来。具体规模不对外讲,讲规模容易让人把注意力放错地方。
这个模式的好处是能力可以随项目增长,而不是随编制增长。项目来了,先把外部资源接上跑通;跑稳定的部分再沉淀进核心团队。工程能力是被项目喂出来的,不是招人招出来的,这一点在机器人行业尤其明显。
11月底看结果
对肉包机器人来说,这套能力落地之后,价值不在于又多了一个技术名词,而在于客户提一个真实任务时,我们能更快判断它能不能做成、要用哪套组合、在客户现场会遇到什么。选型不再只是对着参数表挑,而是能预判这套组合在现场会遇到什么问题。
11 月底,看结果。
关于我们
上海肉包机器人科技有限公司由具有先进机械研发与制造经验的团队创立。团队把制造业中的供应链管理、成本控制与工程协同经验带入机器人领域,围绕真实应用需求灵活组合产品、技术与工程资源,推动机器人整体解决方案落地。
公司面向机器人开发与实际应用需求,提供整体解决方案与工程服务:从客户的任务目标和真实环境出发,结合机器人产品、核心零部件、产品知识、供应链与工程资源,推进需求判断、选型、方案设计、集成开发和项目交付。供应链是解决方案能力的底座,而非公司的唯一定位,它为选型范围、采购协同、成本与交期判断提供支撑;工程集成则把分散的产品和技术能力转化为可运行、可验证、可交付的系统成果,在性能、成本、周期与实际环境之间寻找更合理的平衡。