近日,龙芯基于自研的智能机器车完成ROS2 Jazzy全栈移植,打通从建图定位、手柄遥控到机械臂控制、深度视觉的完整链路。这台车由龙芯2K3000处理器统一调度、下发指令,支持全向运动,具备环境感知、目标抓取等能力,实现“看得见、辨得清、抓得准”,为具身智能等前沿赛道筑牢全国产底座。这一突破标志着国产芯片与ROS2生态的协同能力迈上新台阶,为自主可控机器人产业开辟全新路径!
ROS2(Robot Operating System 2)是机器人领域事实上的标准中间件,相当于机器人的“大脑中枢”,以跨平台、分布式通信、多语言支持等优势,把传感器、算法与执行器连成一张可复用的网。这台车从四个维度完成验证,交出一套可复用的国产机器人开发方案。
双模感知
感知系统分两路,车身侧面的激光雷达负责平面感知,机械臂末端的Gemini深度相机负责三维深度感知。雷达侧实时建图,龙芯针对室内场景校调参数,使得地图边缘更完整、刷新更跟手,再叠上里程计互补,进一步提升定位稳定性。Gemini同时输出彩色与深度图像,为机械臂抓取提供三维引导,目标检测模型已在龙芯平台成功跑通。
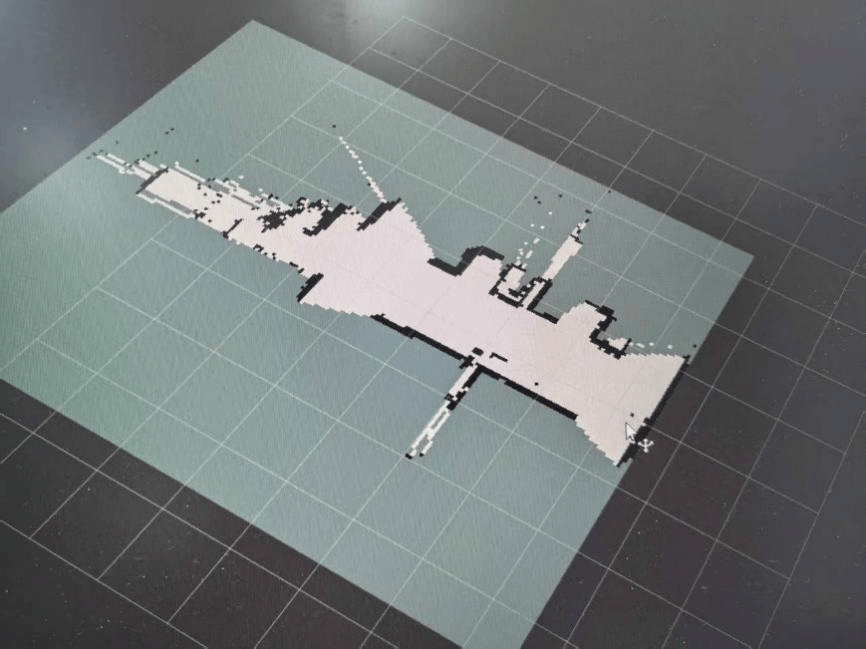
龙芯2K3000上的2D SLAM建图结果
全向运动
底盘搭载麦克纳姆轮,通过对四个电机的转速进行组合,就能完成前后、横移、旋转、斜向运动,实现全向运动。控制链路由主控板直插USB手柄,龙芯侧自研转换程序把摇杆量翻译成速度指令,手柄共有6个轴,左摇杆控制前后与横移、右摇杆控制旋转,另有死区过滤与安全使能键,一键即可在小车与机械臂之间切换。
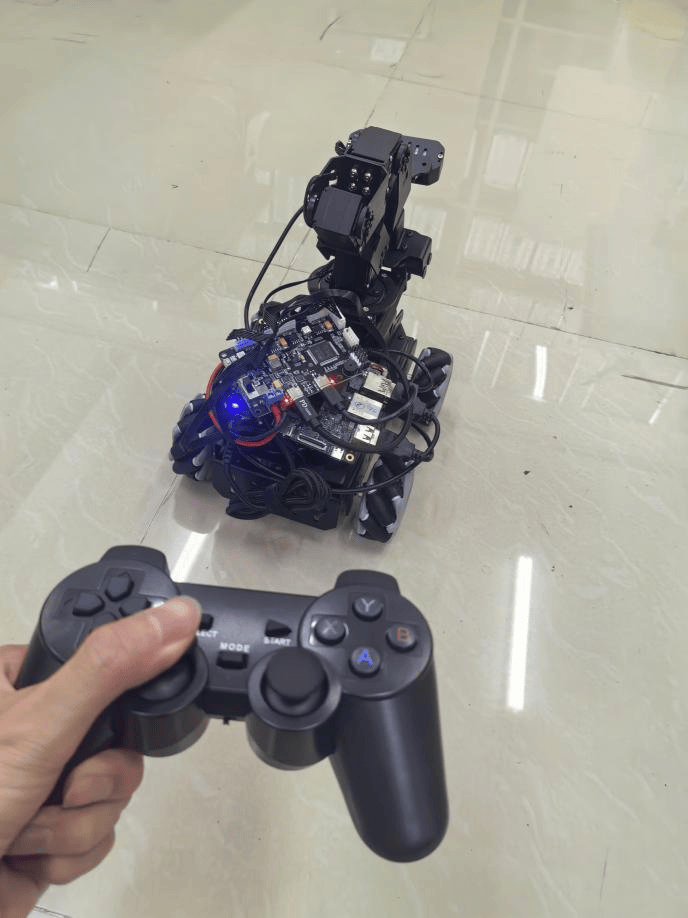
手柄遥控机器车
运动规划
机械臂要动得准,先得算得清。MoveIt是ROS2生态中成熟的机械臂运动规划框架,在2K3000上,它将底盘、雷达、相机与机械臂收进同一套坐标系。机器车抵达目标点位后,规划器算出各关节该怎么走,绕开障碍物、路径尽量短、姿态还要稳,最后输出一条可直接执行的运动轨迹。
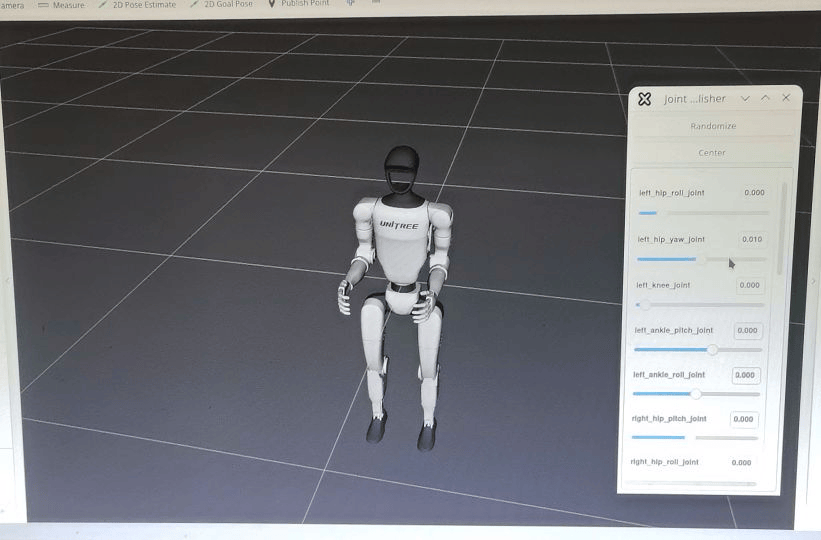
龙芯2K3000上运行的MoveIt
(RViz界面,宇树开源人形机器人模型)
手眼协同
六轴机械臂(末端是夹爪)负责抓取和搬运。Gemini相机装在机械臂腕部,抓取时随臂同步运动,构成eye-in-hand手眼系统,先识别目标的三维位置,主控据此规划路径、下发目标位置指令,各关节依次动作完成抓取作业。除自动抓取外,机械臂还支持手柄示教和动作组录制回放,教一遍即可重复执行,换料、换工位无需重新编程。
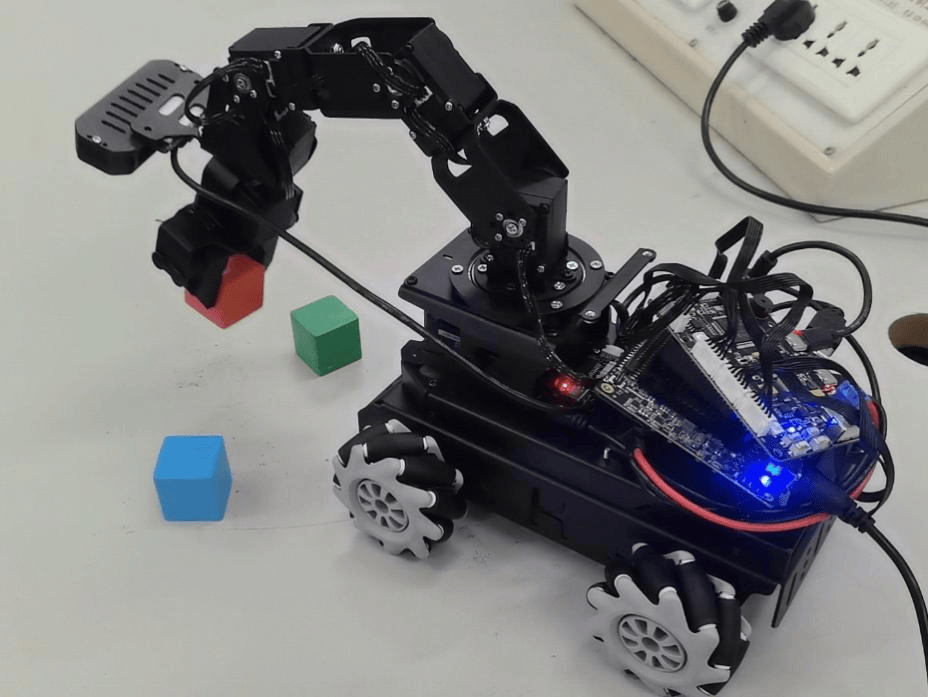
Gemini相机装在机械臂末端,构成eye-in-hand手眼系统
从建图定位到机械臂抓取,这条完整链路的意义不只是让一台车“很能干”,更是一份实打实的证明:龙芯2K3000能够满足机器人ROS2全栈业务对运算处理、实时控制的严苛要求,为移动机器人、工业自动化、智能仓储等原型开发提供一套开箱即用的自主可控方案。接下来龙芯还会补齐急停与看门狗功能,将动作组接入上层程序,并推进检测与点云融合的三维目标定位。